¶ Оглавление доступных разделов по NANOPIX Roverbot
Основная инструкция по сборке представлена на этой странице.
Дополнительные разделы:
NANOPIX Roverbot с аналоговой FPV камерой
NANOPIX Roverbot с цифровой камерой
¶ Программирование
Для программирования наземных роботов NANOPIX вы можете использовать графическую среду NANOPIX RoboStudio для роботов:
Скачать установочный файл программы NANOPIX RoboStudio
¶ Видеоинструкция по сборке
¶ Подготовка к сборке набора NANOPIX Roverbot
Ваш комплект NANOPIX Roverbot может быть определенной комплектации, вы можете посмотреть доступные комплектации в нашем магазине: ссылка на NANOPIX Roverbot .
Комплект NANOPIX Roverbot с цифровой камерой представлен на нашем сайте по данной ссылке: ссылка на NANOPIX Roverbot HD
Для сборки вам потребуются:
- крестовая отвертка
- шестигранные отвертки следующих размеров:
- ключ-шестигранник (или бита) размером 2.5 мм
- ключ-шестигранник (или бита) размером 1.5 мм
- Плоскогубцы для удержания гаек
Все крепежные элементы промаркированы соответствующими наклейками на пакетах, вы можете ориентироваться по ним.
¶ Сборка основы корпуса
¶ Сборка центральной части с платой управления
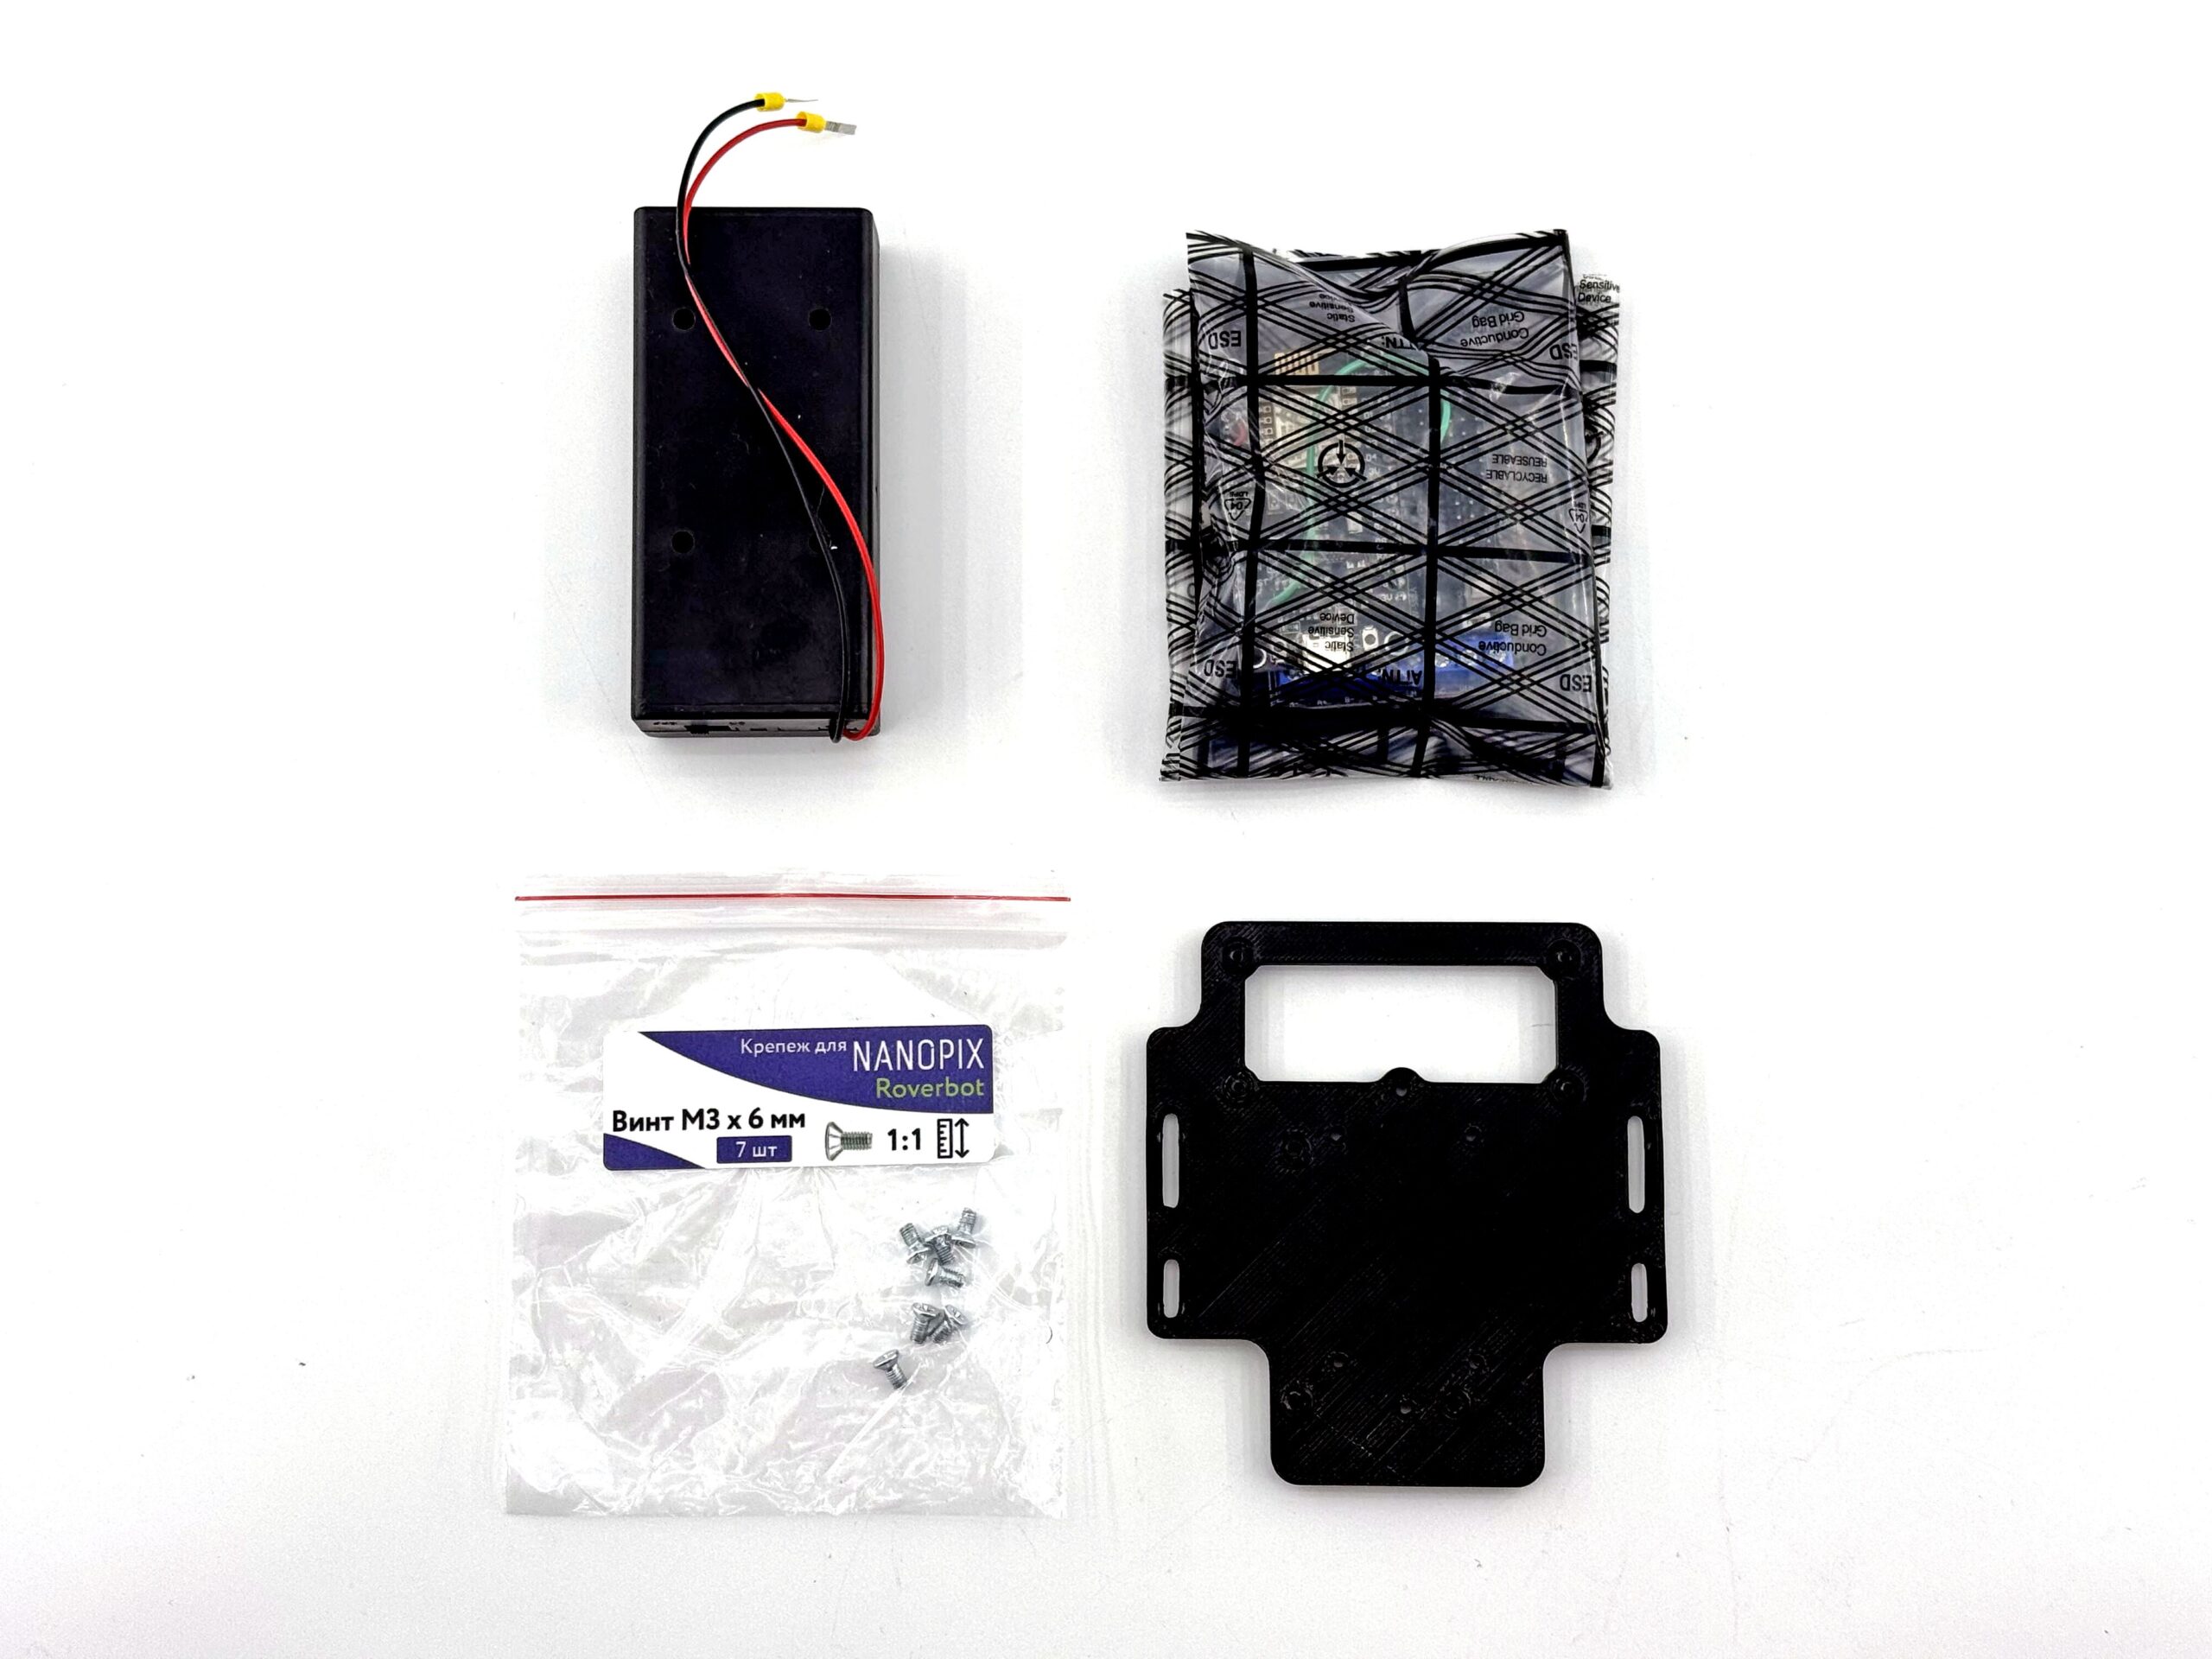
Подготовим следующие компоненты:
- Центральная пластиковая пластина
- Электронный модуль (драйвер двигателей + плата управления) в сборе
- Аккумуляторный отсек
- Винты М3 х 6 мм - 7 шт
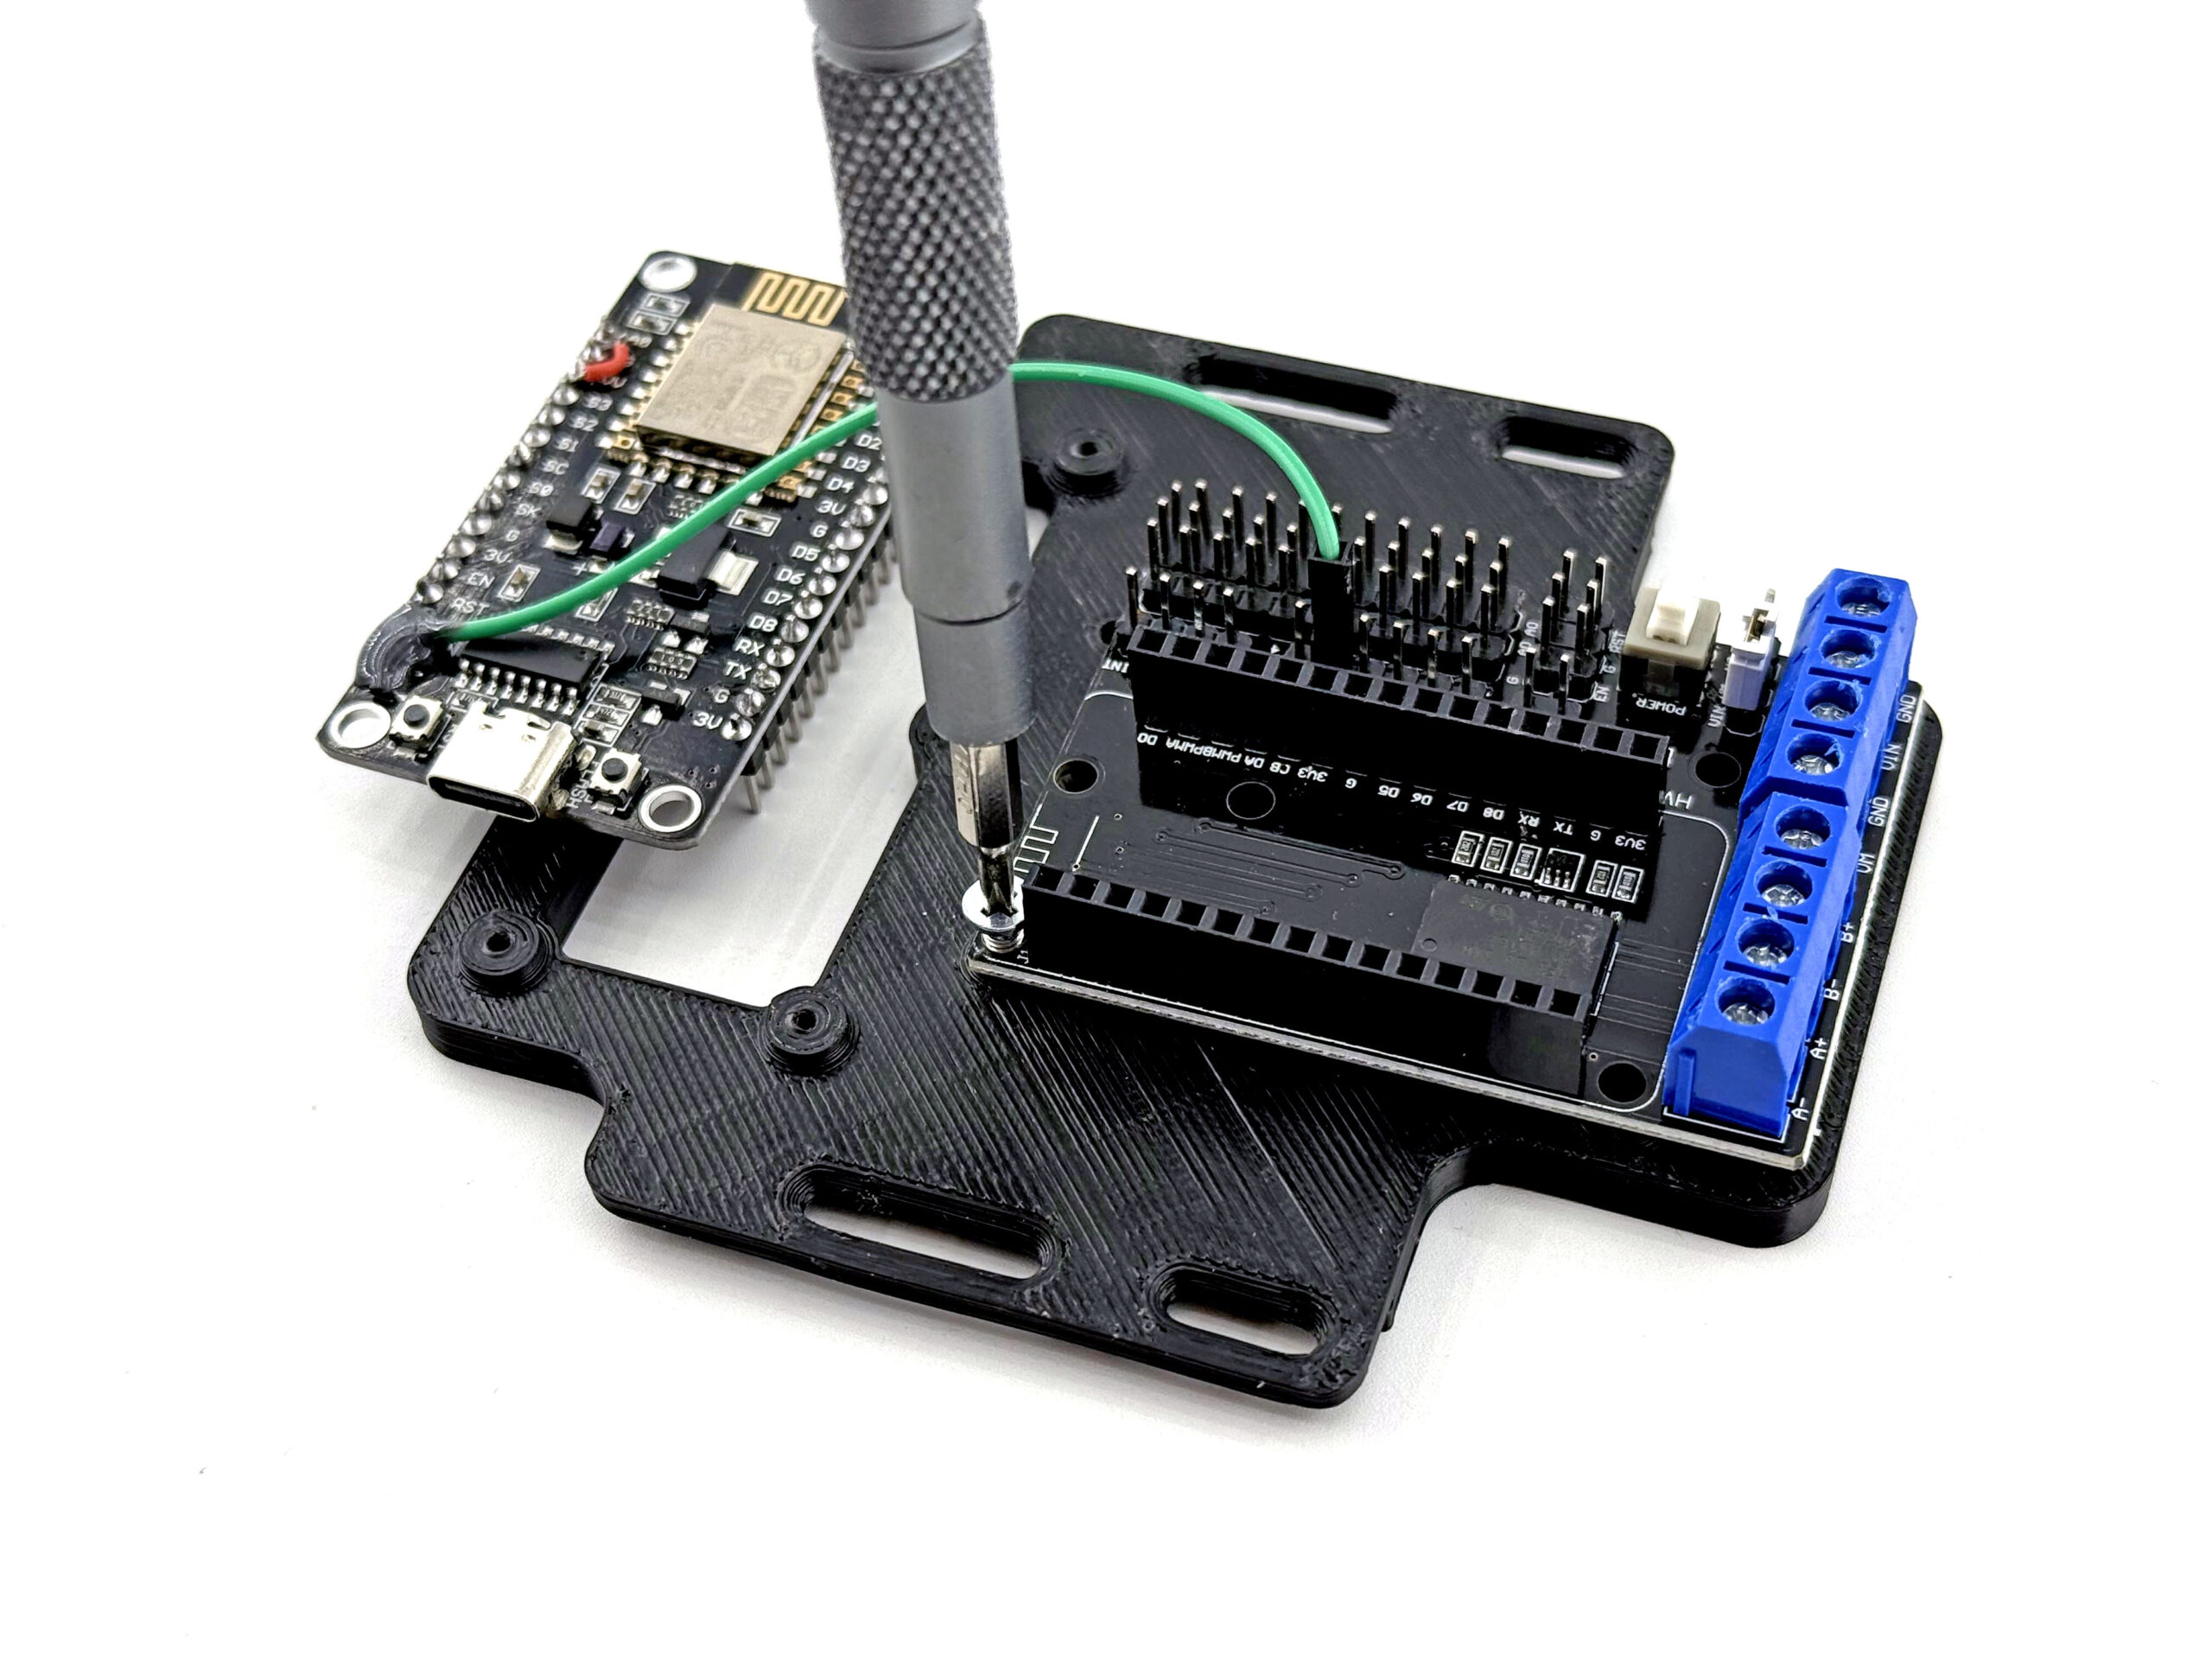
Отсоедините управляющую плату от драйвера двигателей, чтобы прикрутить его к пластиковой части:
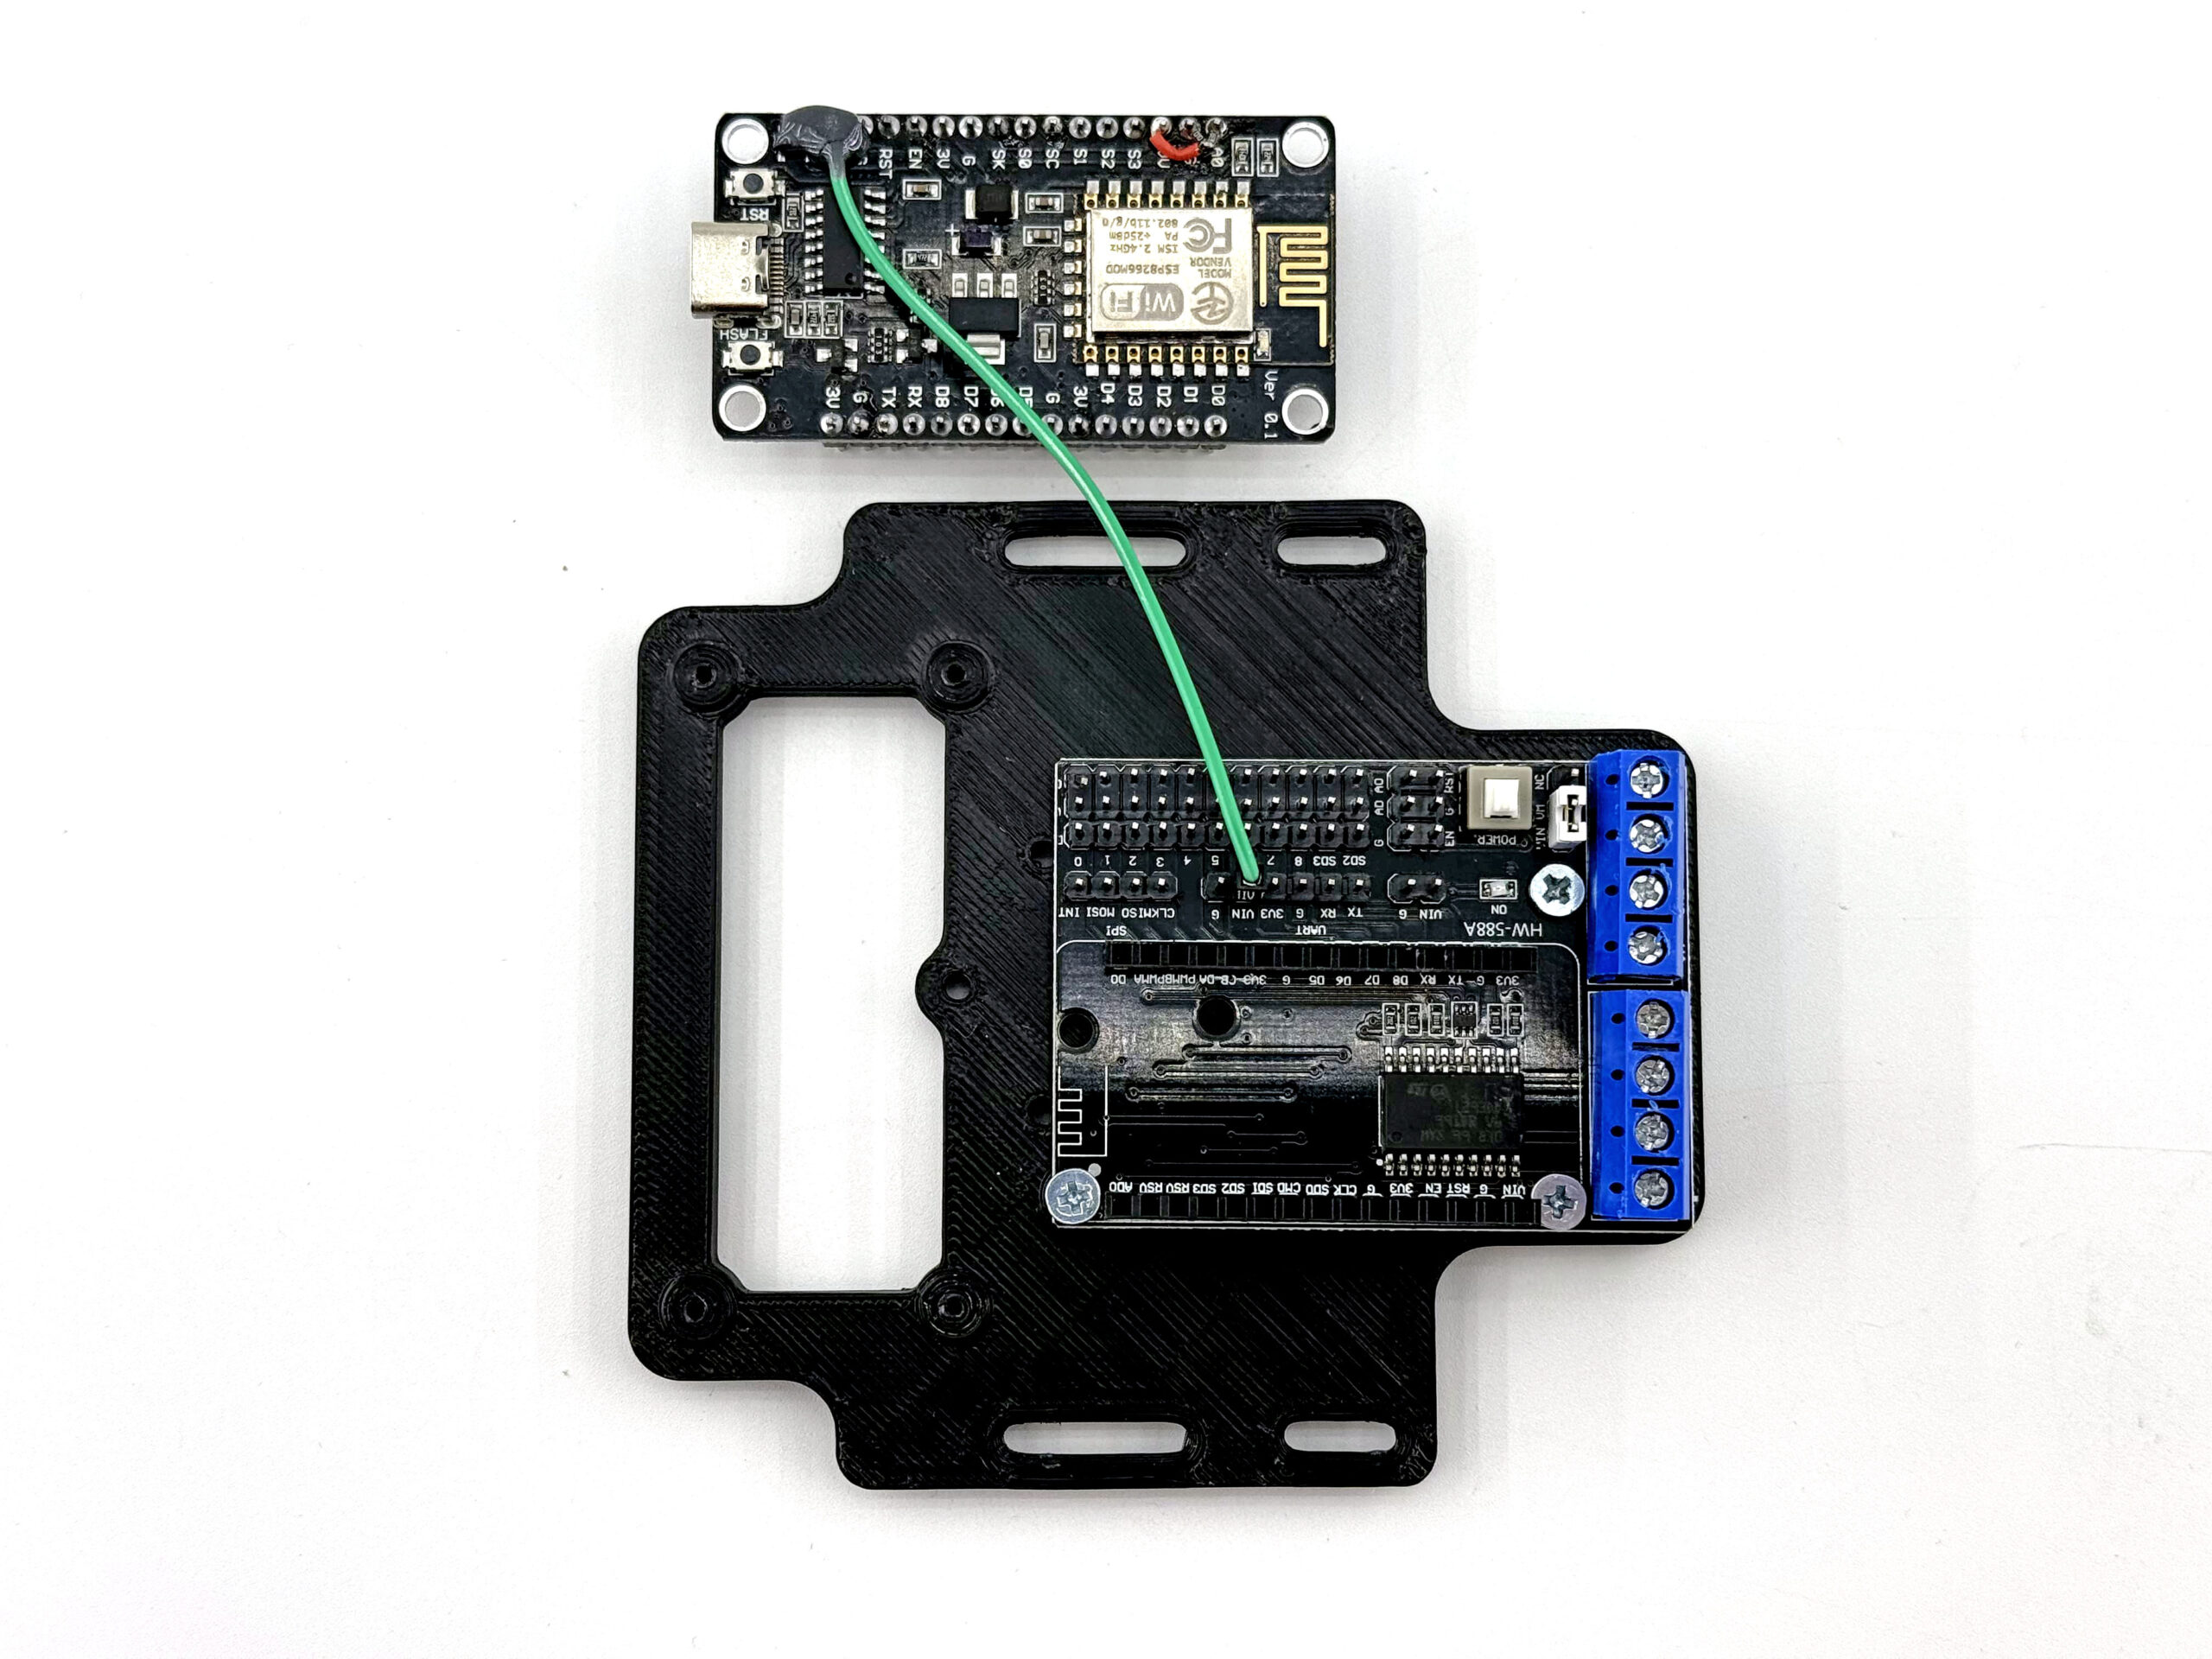
Закрутите все 3 винта М3 х 6 мм:
¶ Установка батарейного отсека
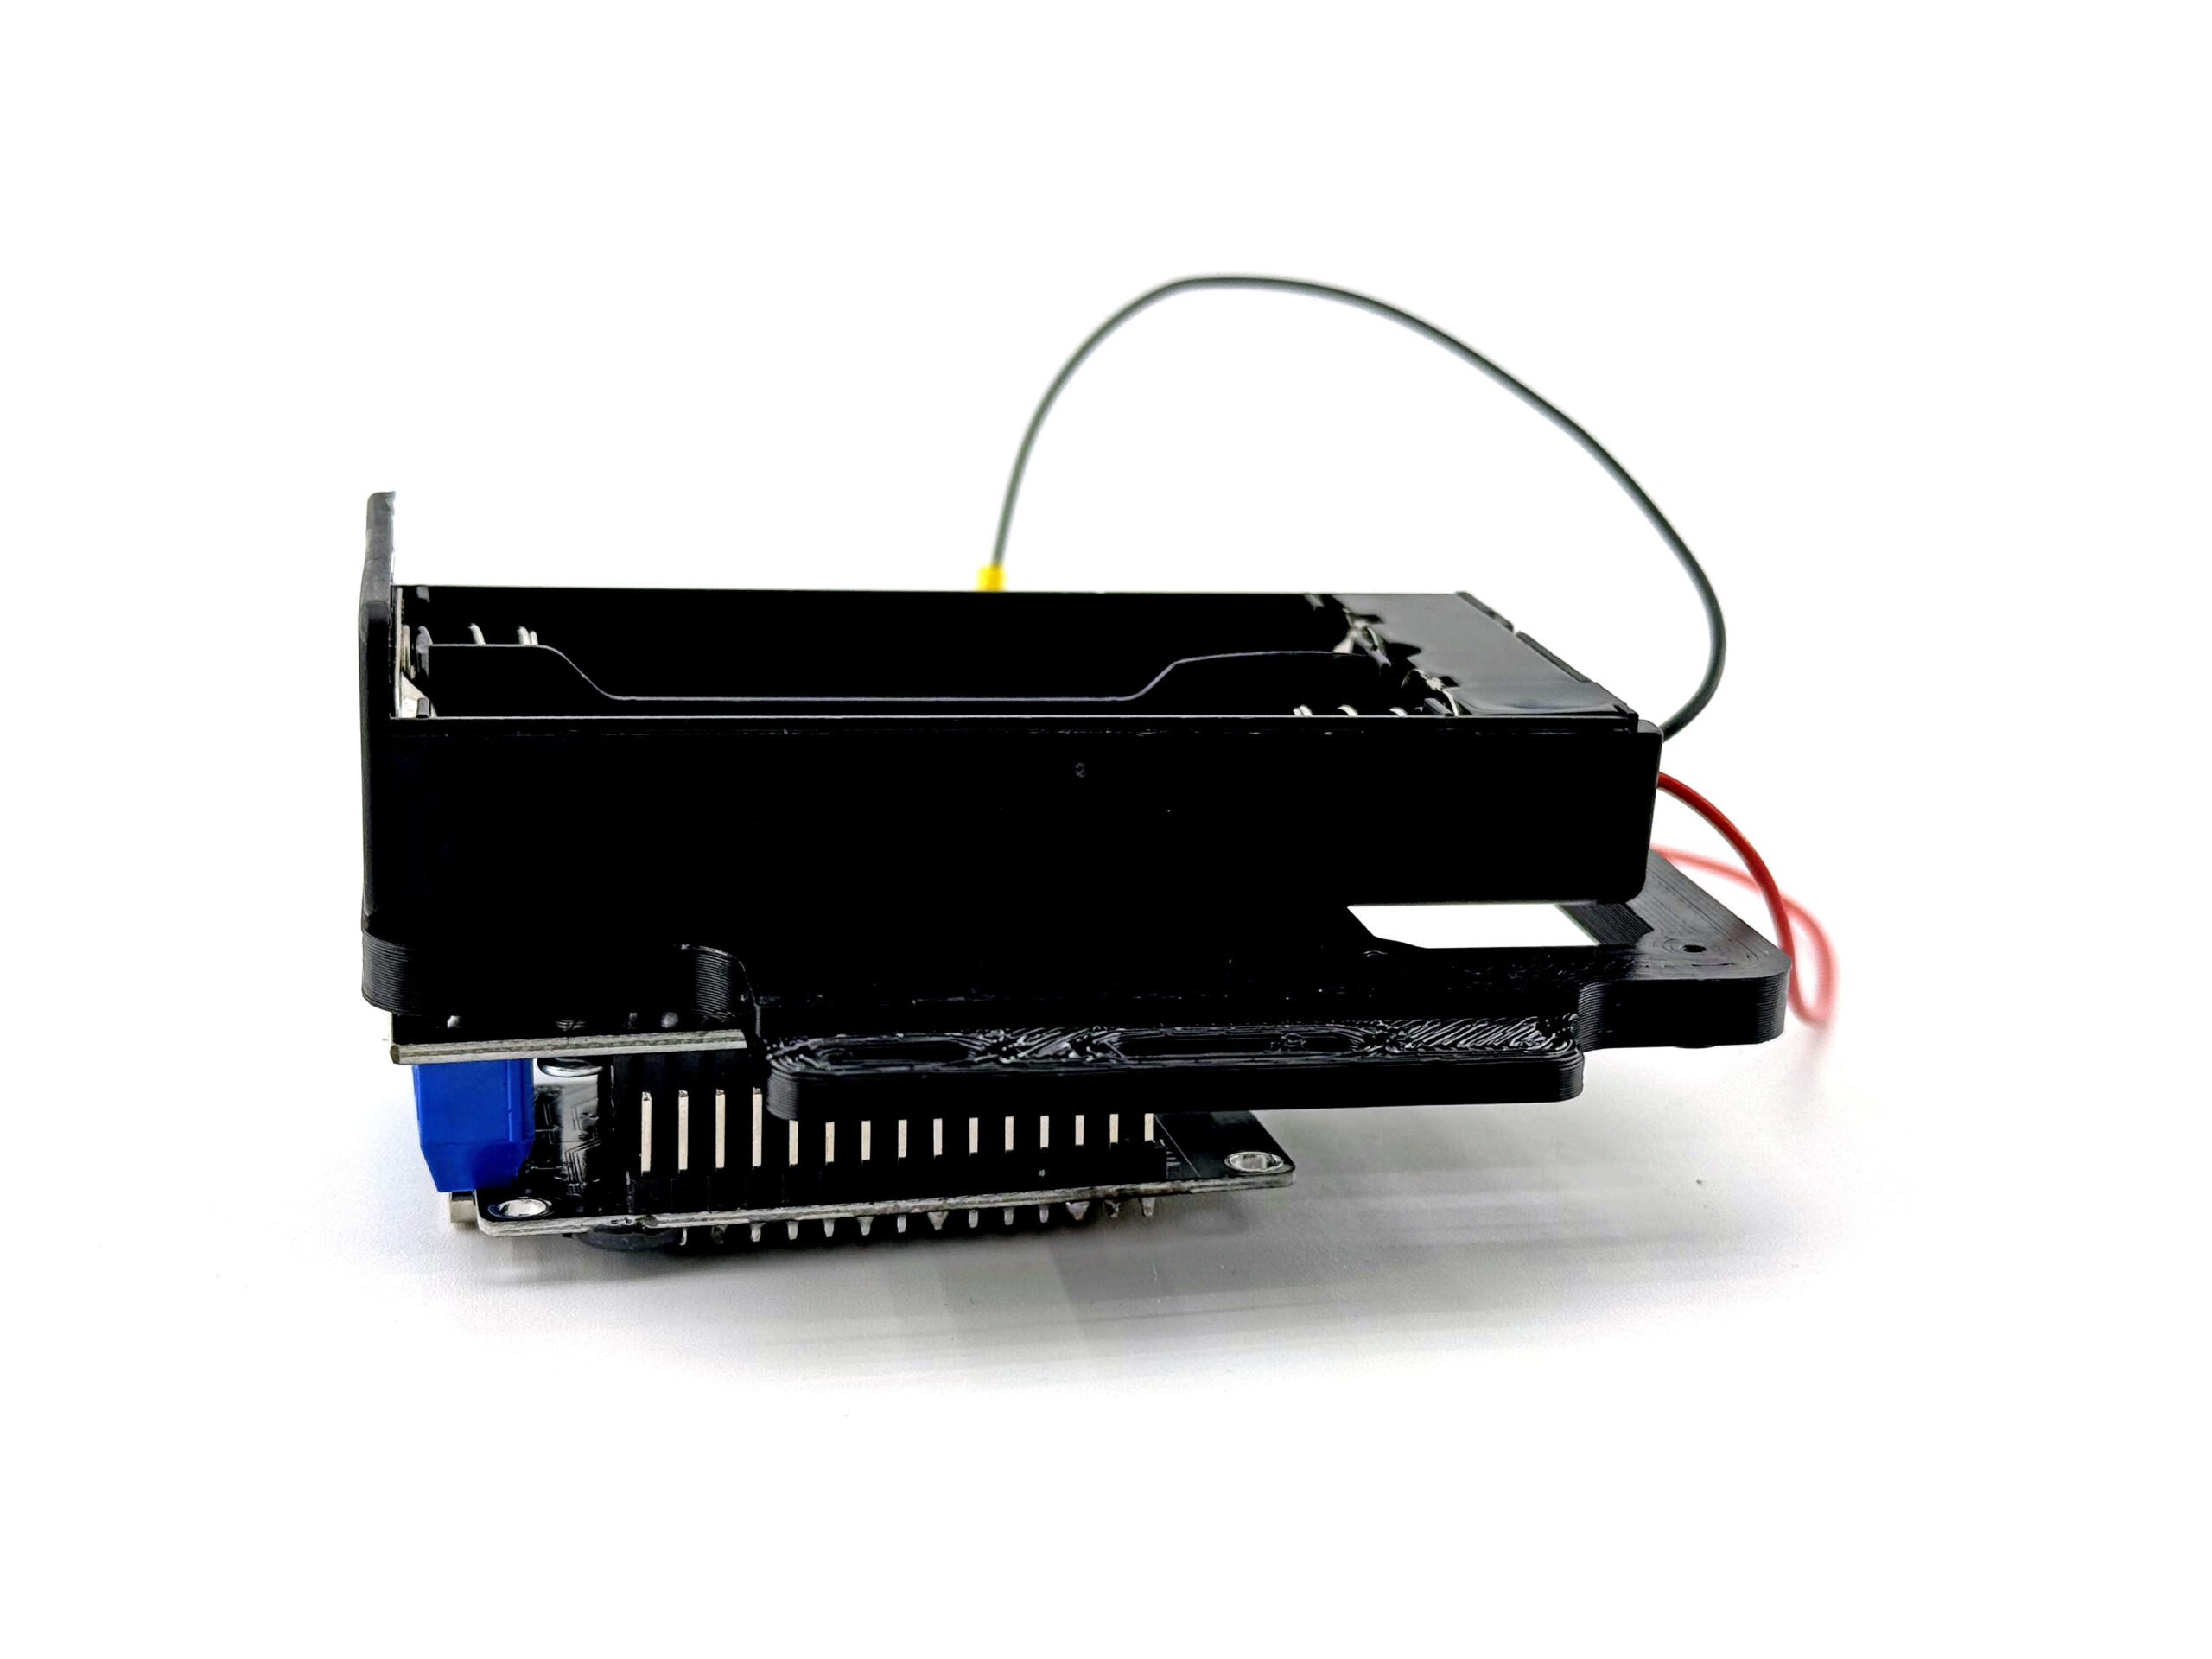
Далее переверните конструкцию и расположите батарейный отсек таким образом, как показано на изображении. Закрутите все 4 винта, как и в предыдущем шаге - используйте М3 х 6 мм:
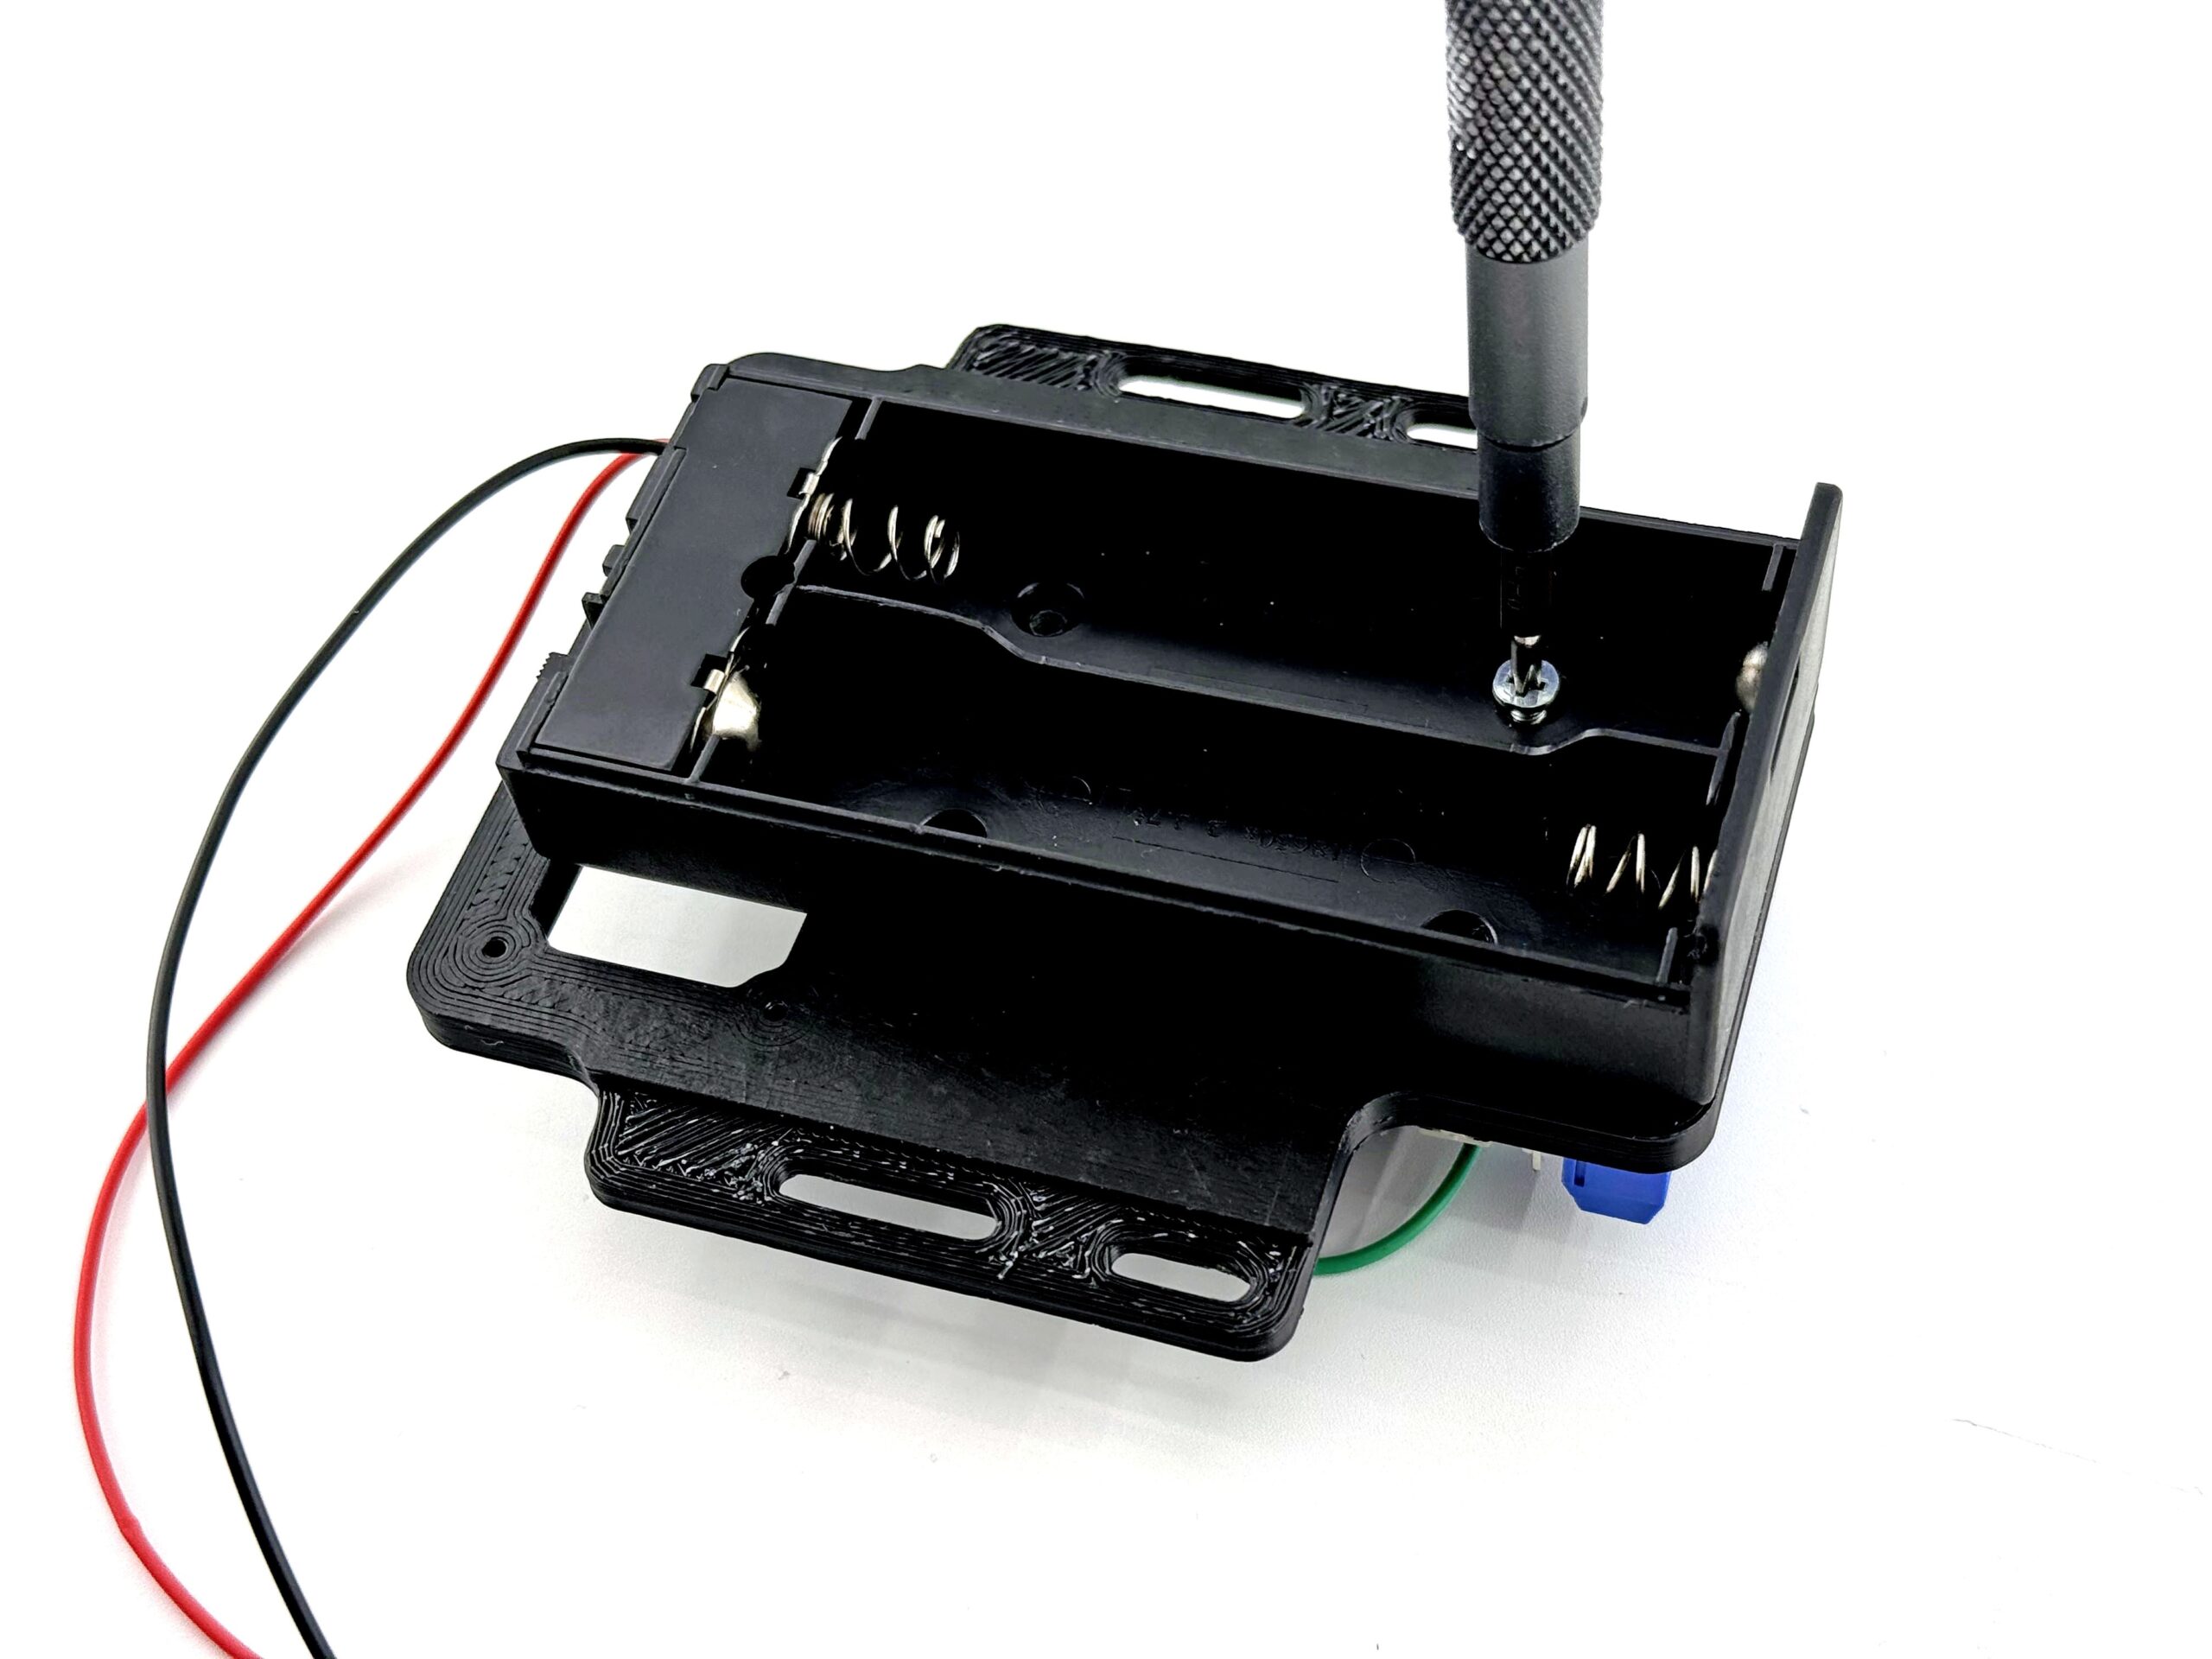
Обратите внимание на ориентацию блока - выключатель питания (и выходящие провода) должны находиться с противоположной стороны относительно модуля управления:
¶ Подготовка шасси к сборке
Подготовим следующие компоненты:
- Шасси - 1 пара
- Самоконтрящаяся гайка М3 - 6 шт
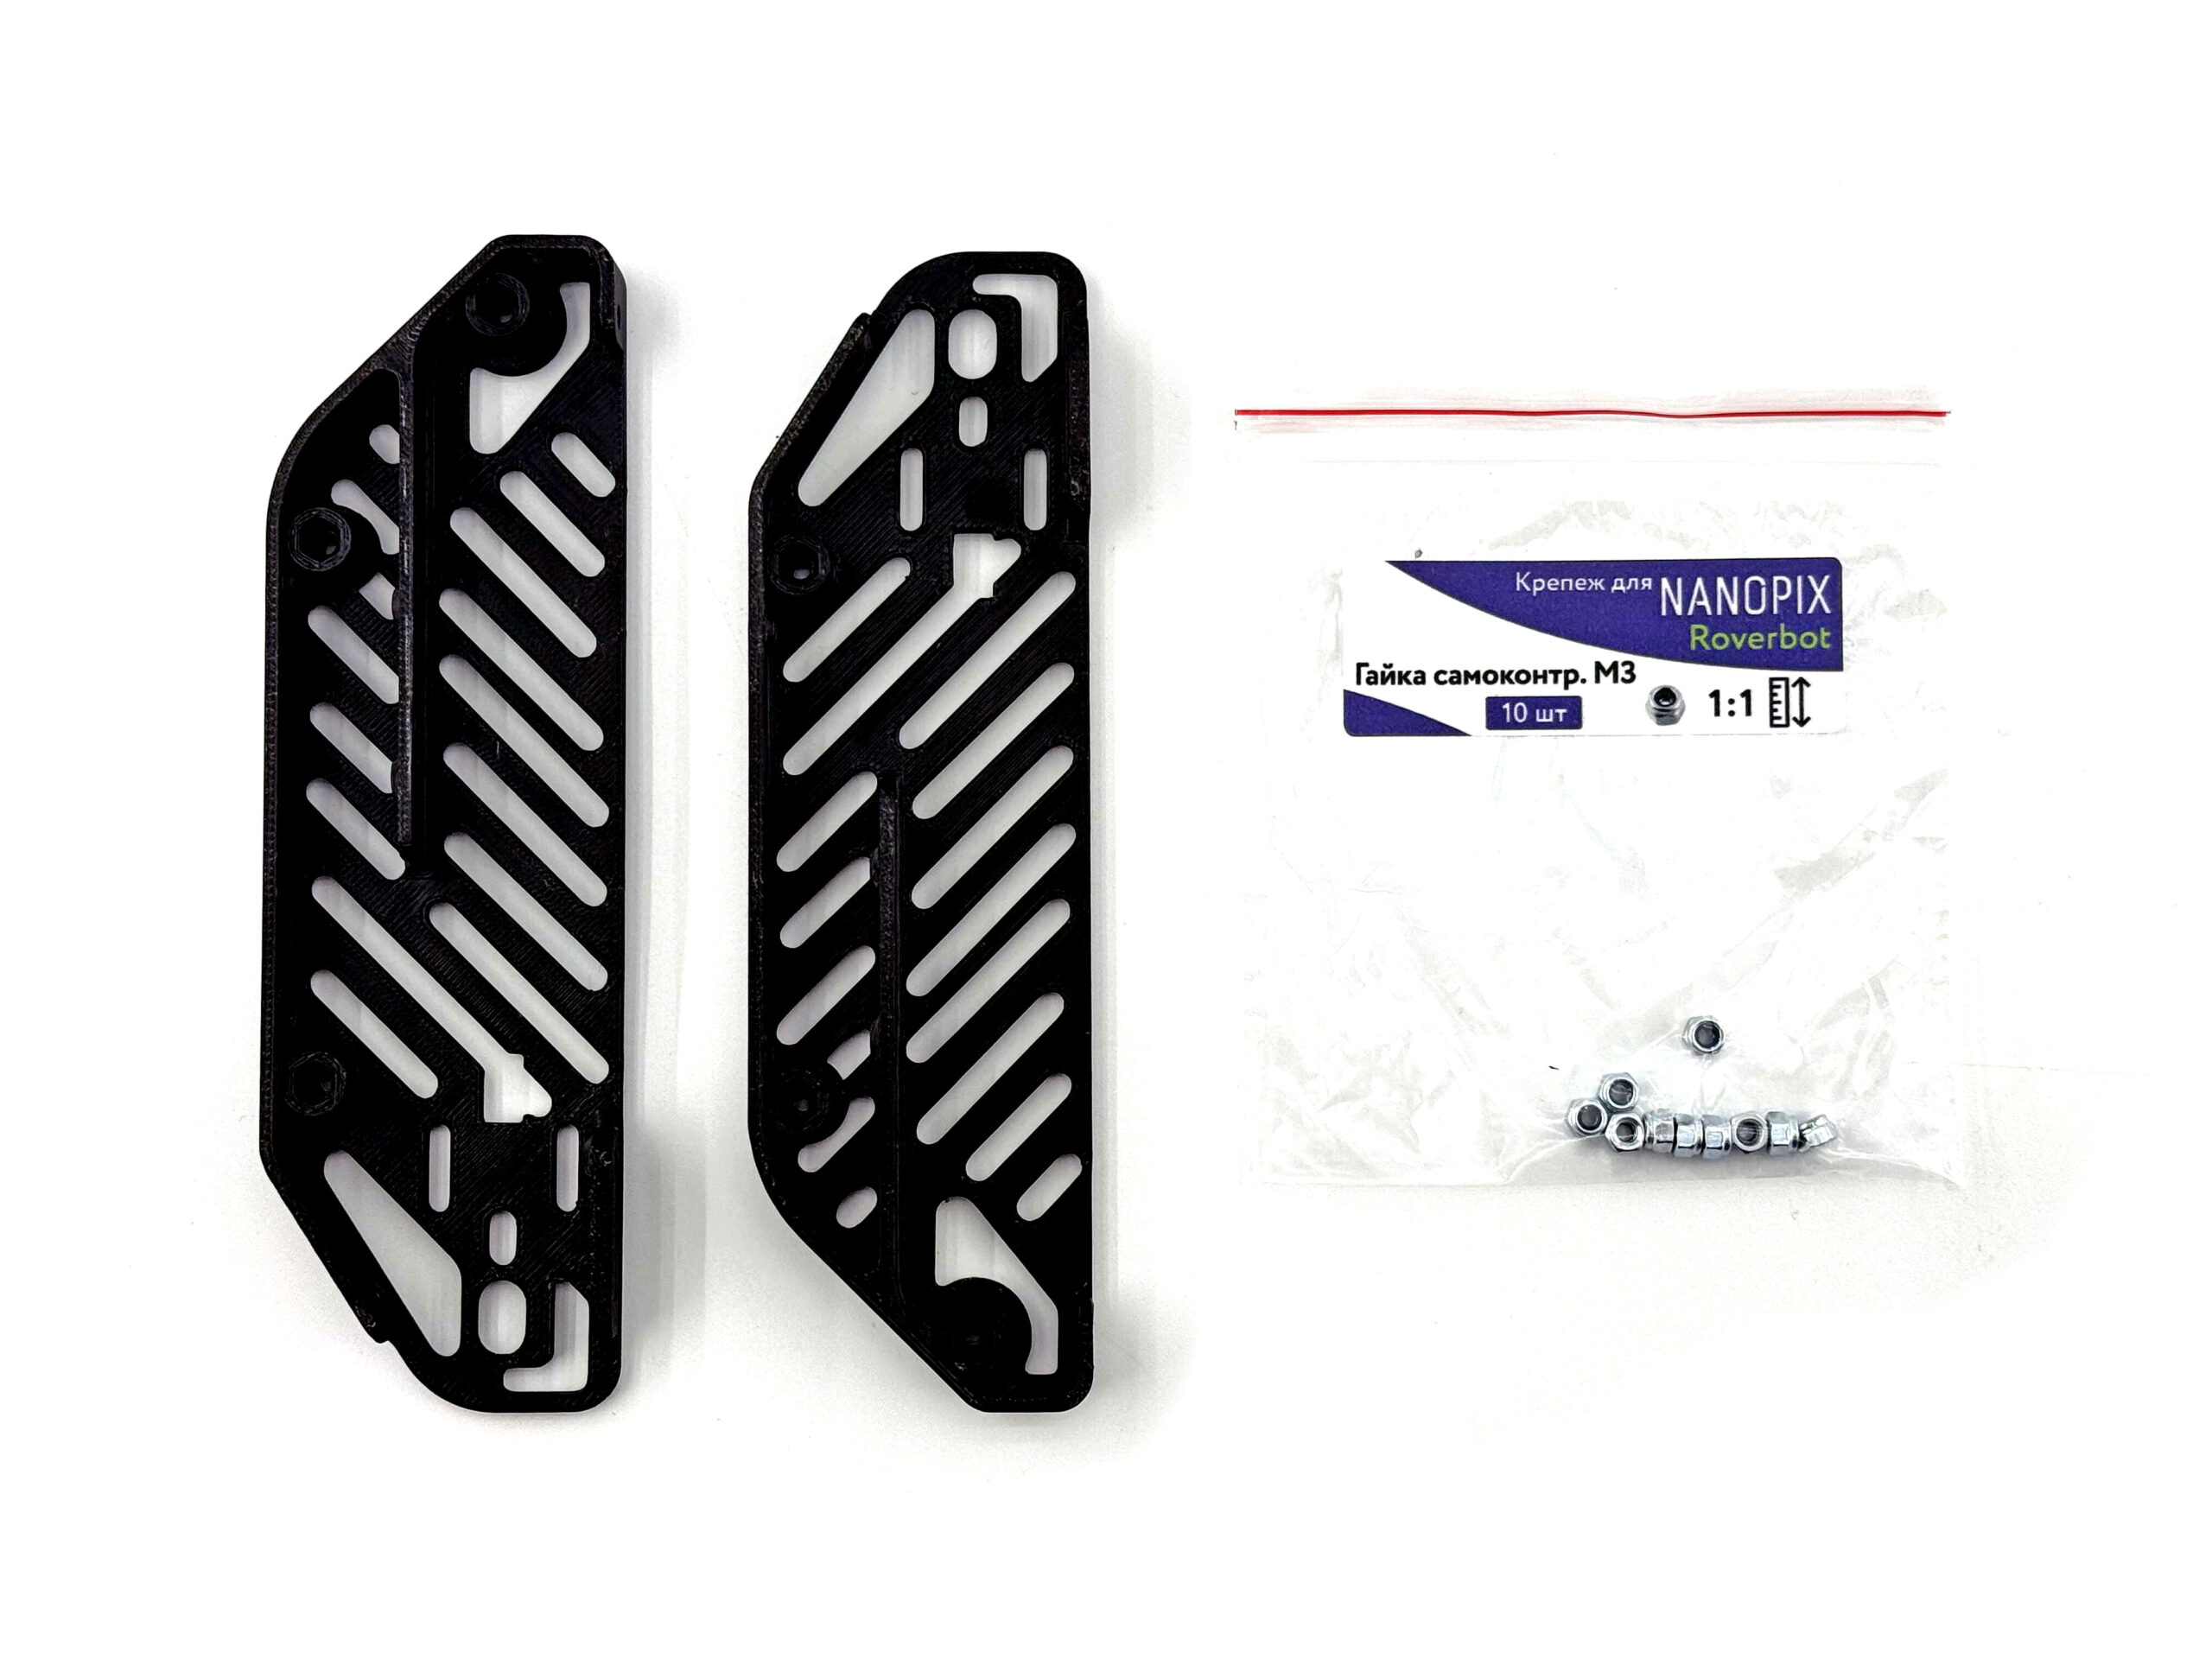
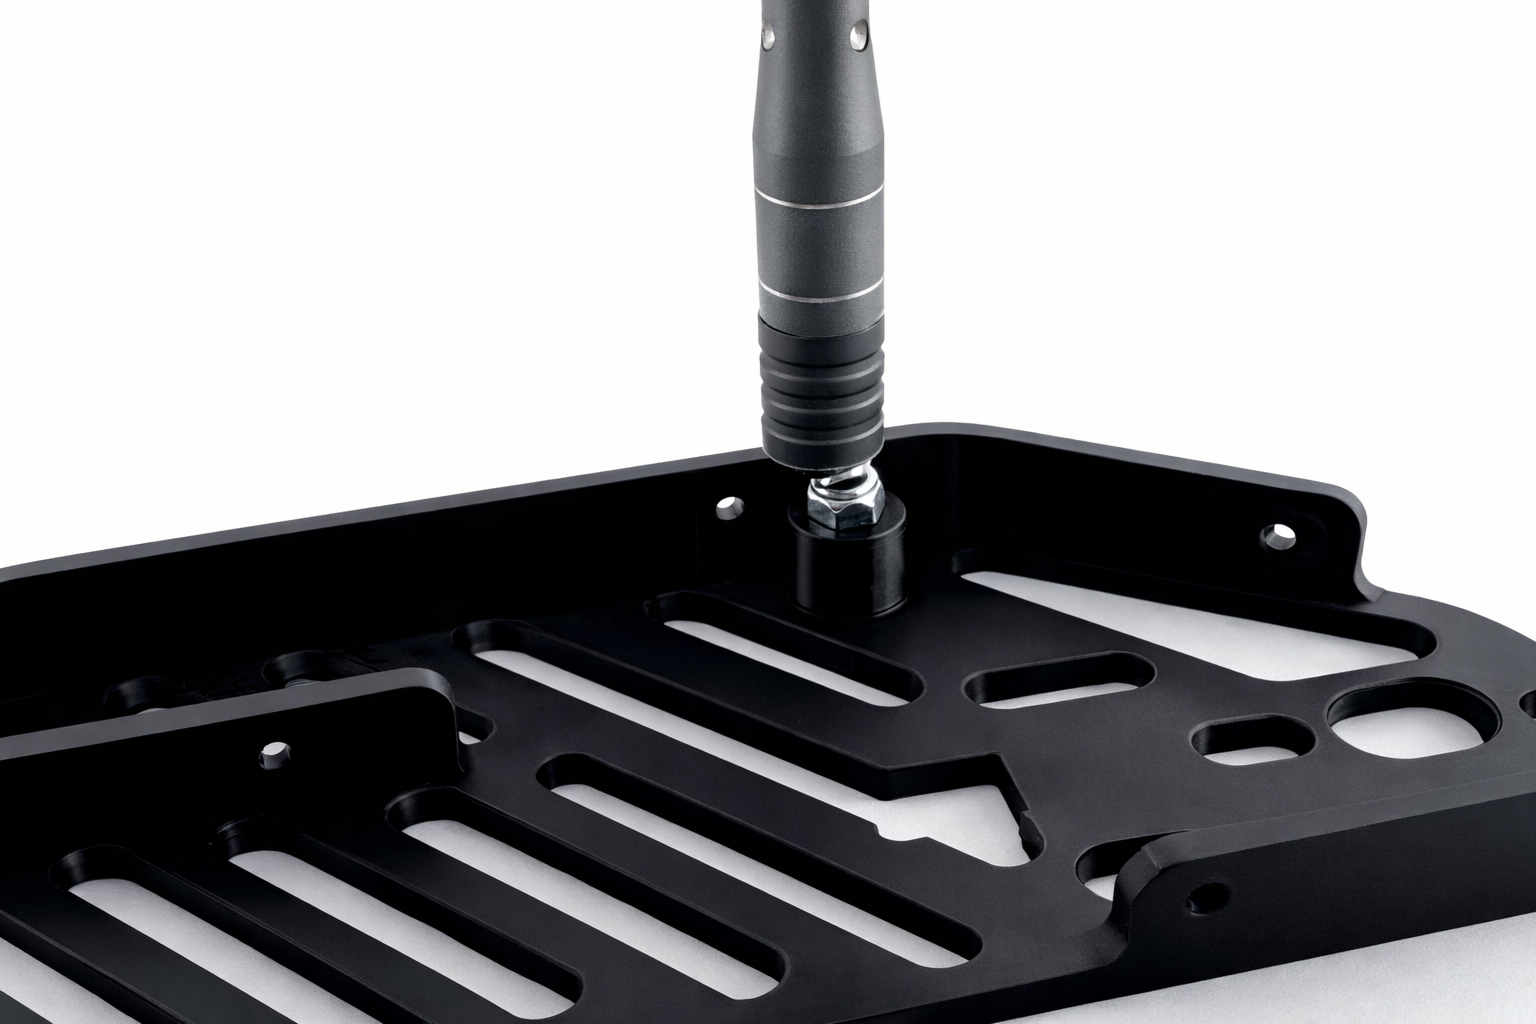
Используя обратную сторону отвертки или другой инструмент - плотно вставьте гайки внутрь соответствующих отверстий на шасси:
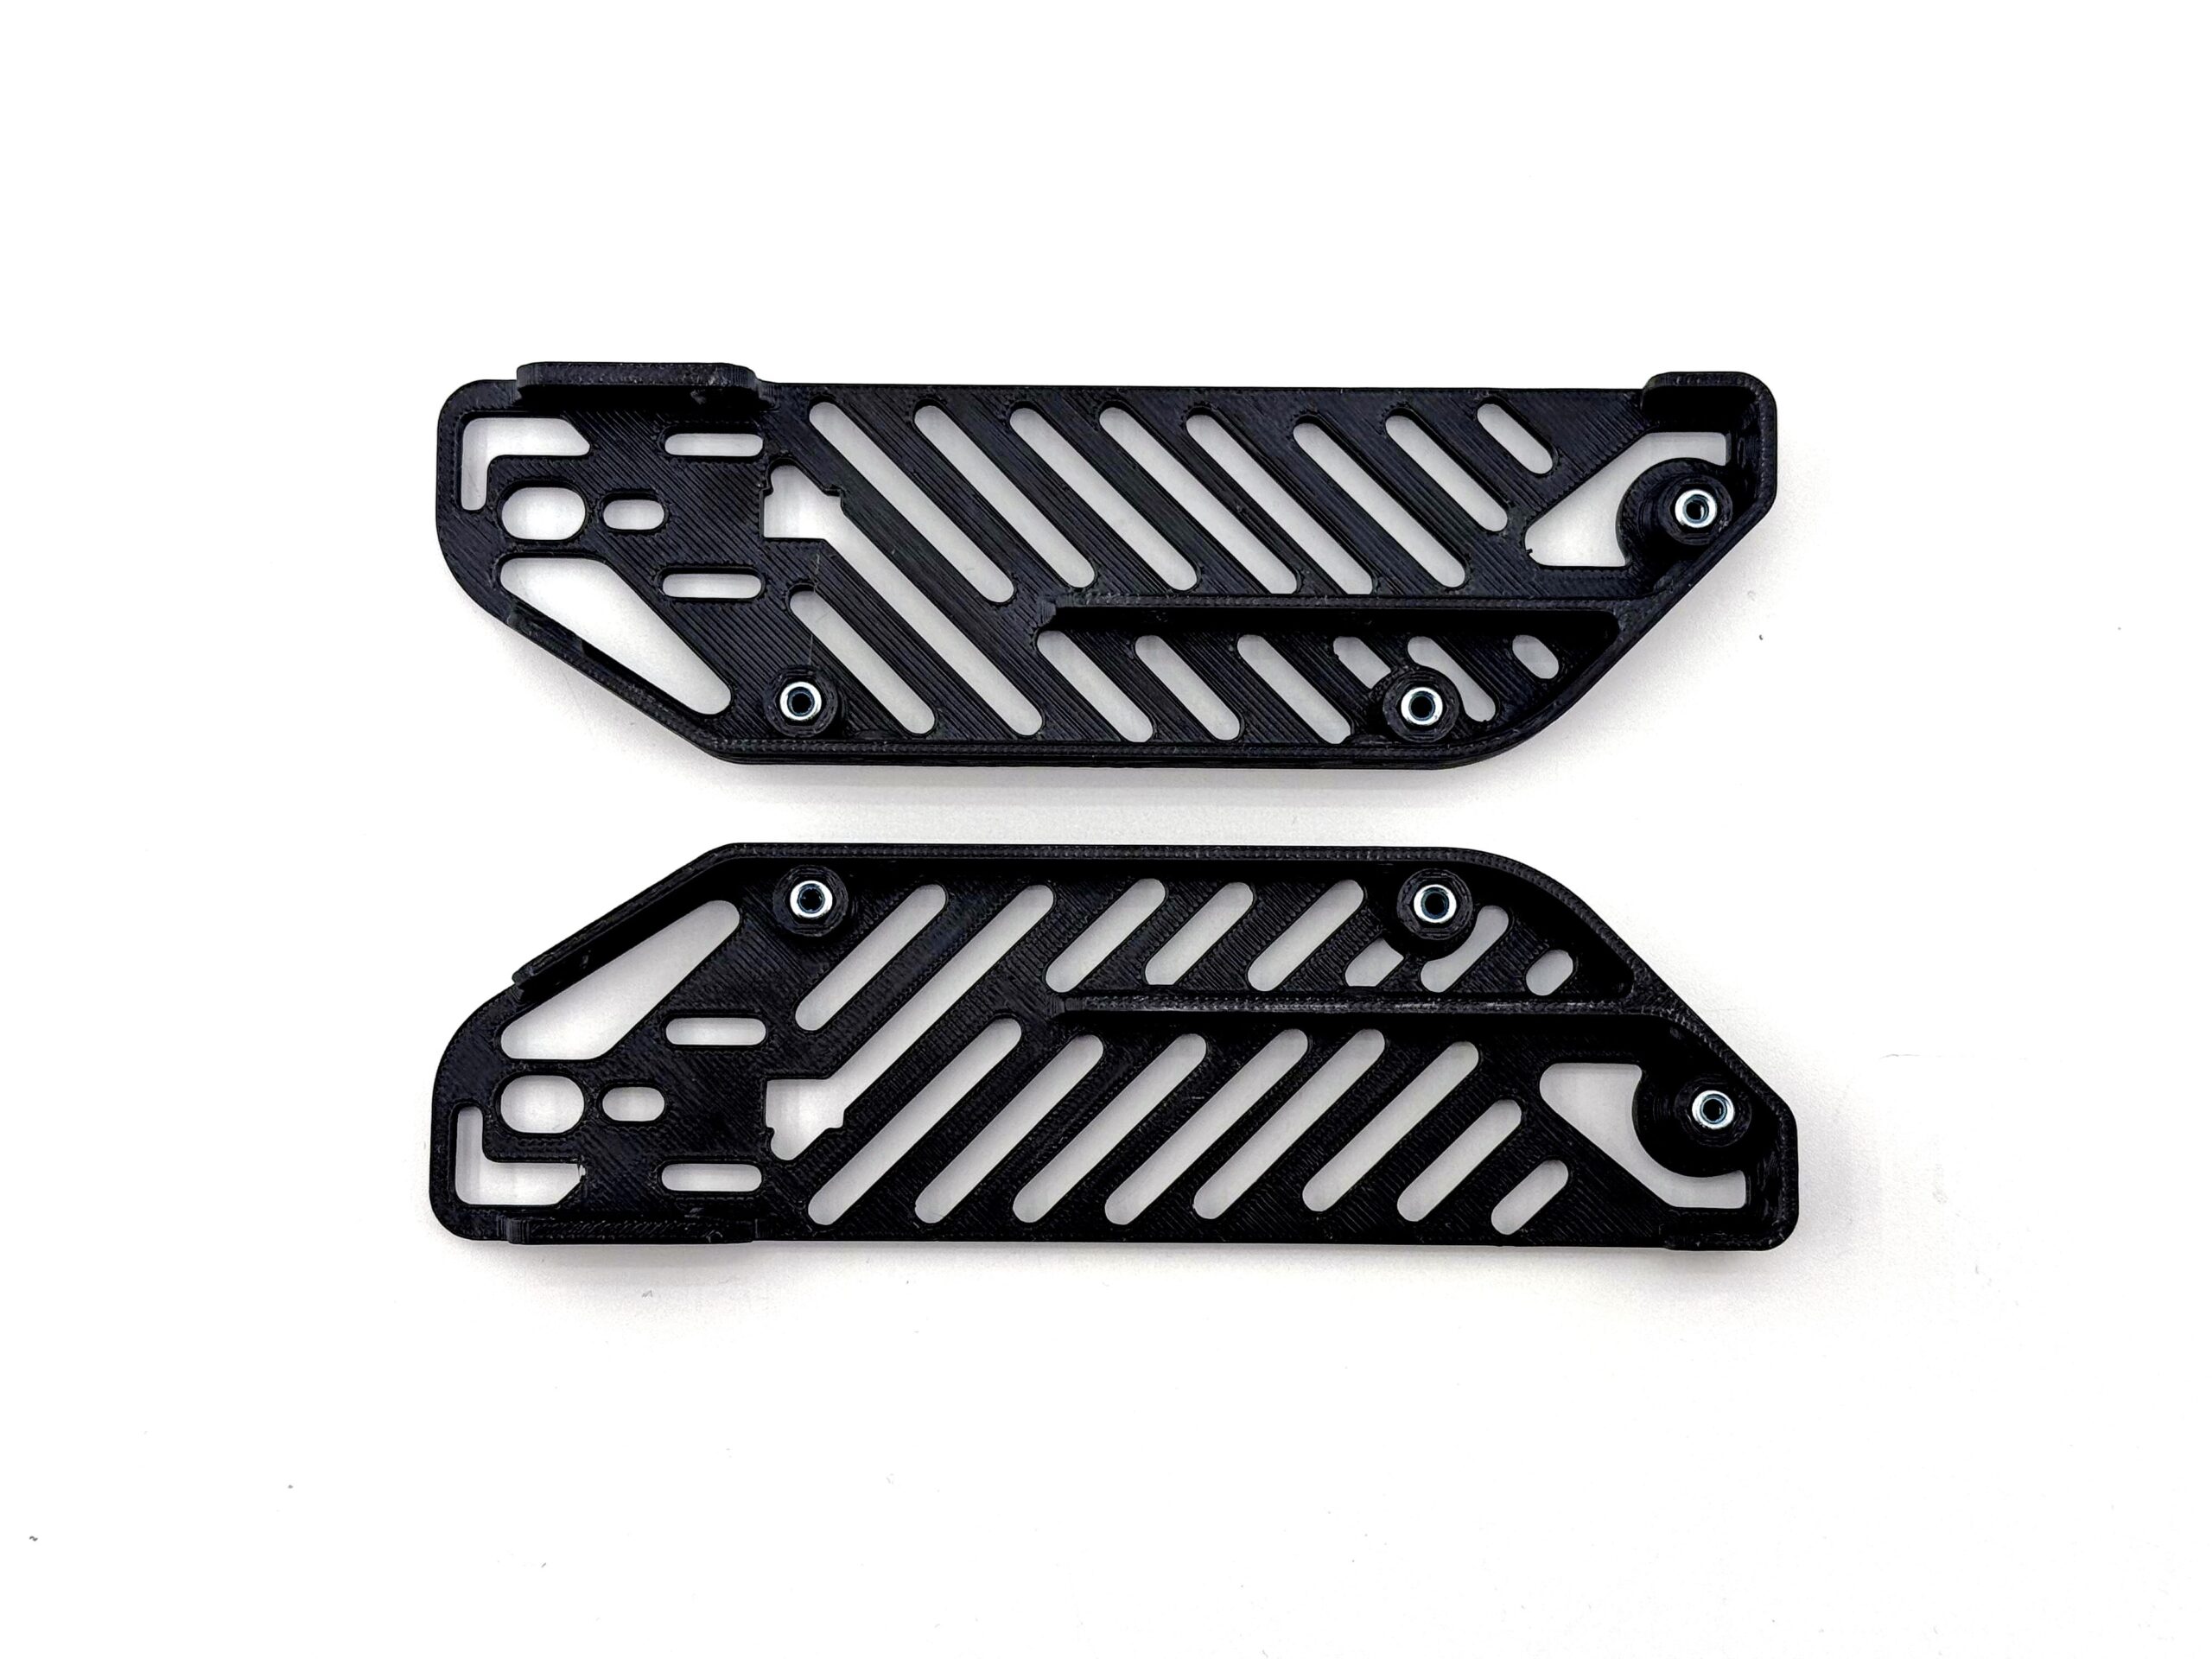
Аналогично вставьте все 6 гаек М3:
¶ Сборка шасси и ведомых колес
Подготовим следующие компоненты:
- Подготовленные шасси - 1 пара
- Ведомые колеса - 6 шт
- Винты М3 х 25 мм - 6 шт
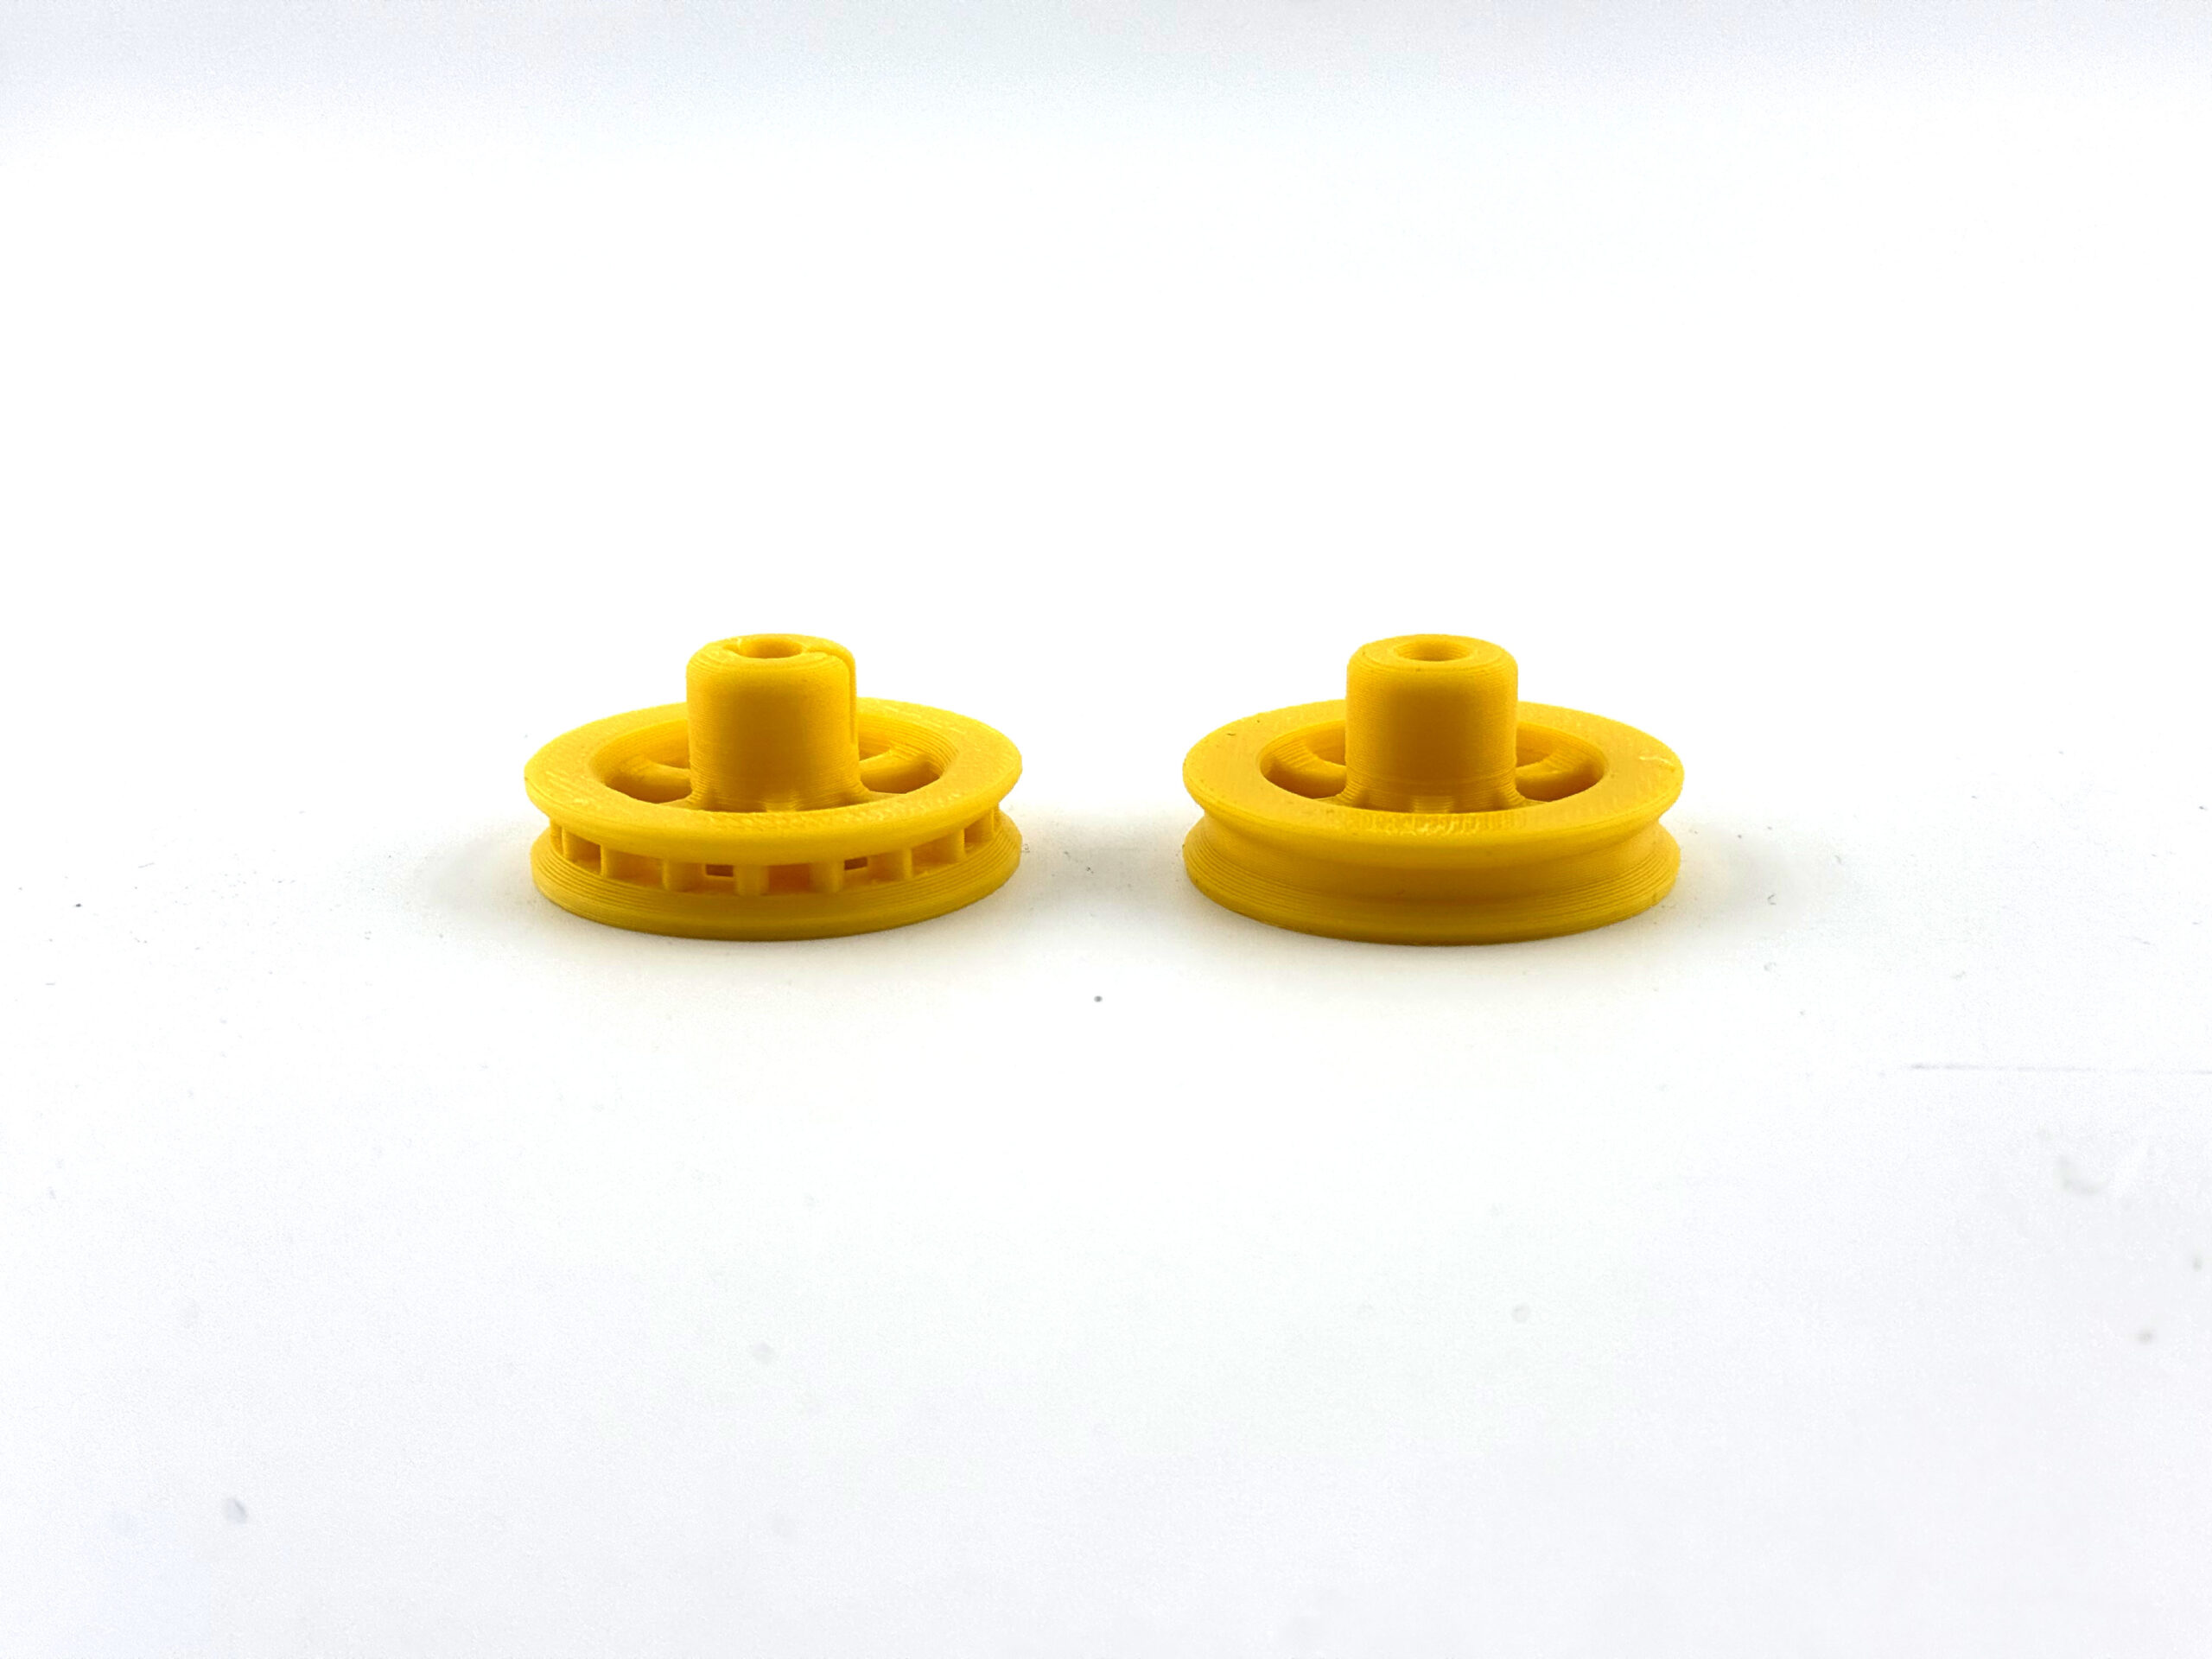
Обратите внимание - в комплекте есть 2 ведущих и 6 ведомых колес. Ведущие колеса отличаются наличием насечек на самом колесе, а так-же посадочным отверстием:
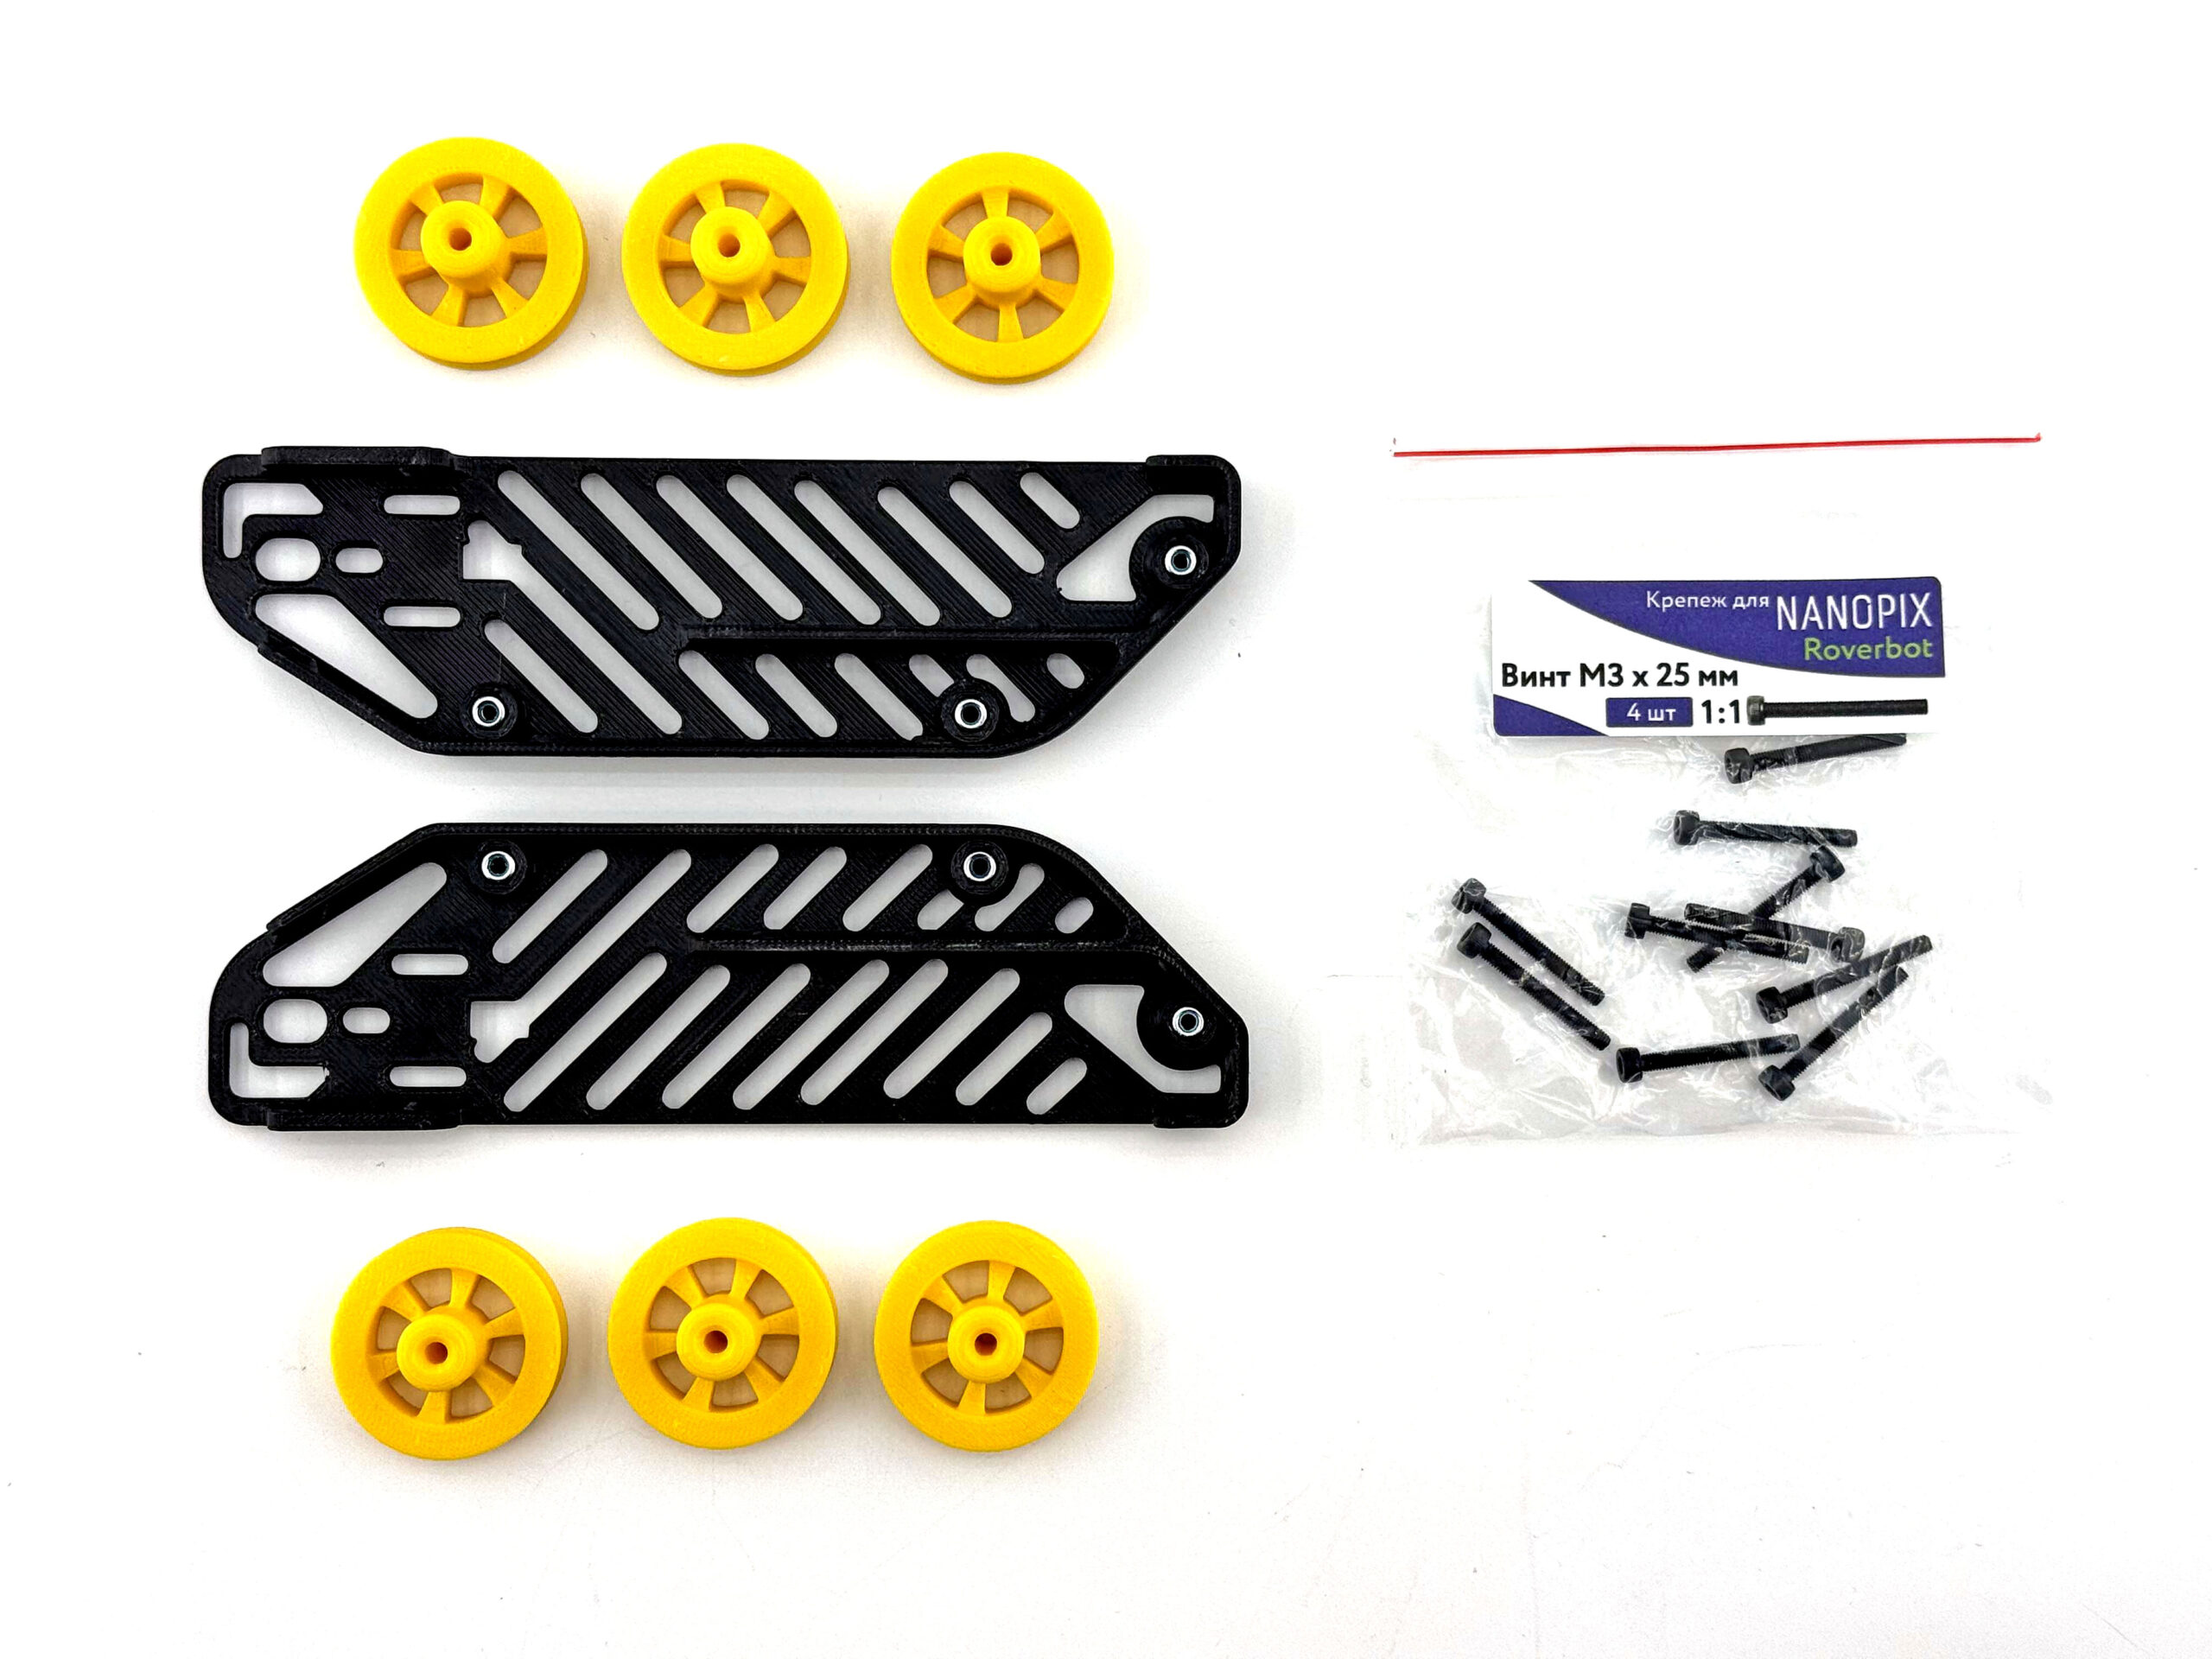
Необходимые компоненты для данного шага:
Теперь вам нужно прикрутить все 6 ведомых колес к пластинам шасси:
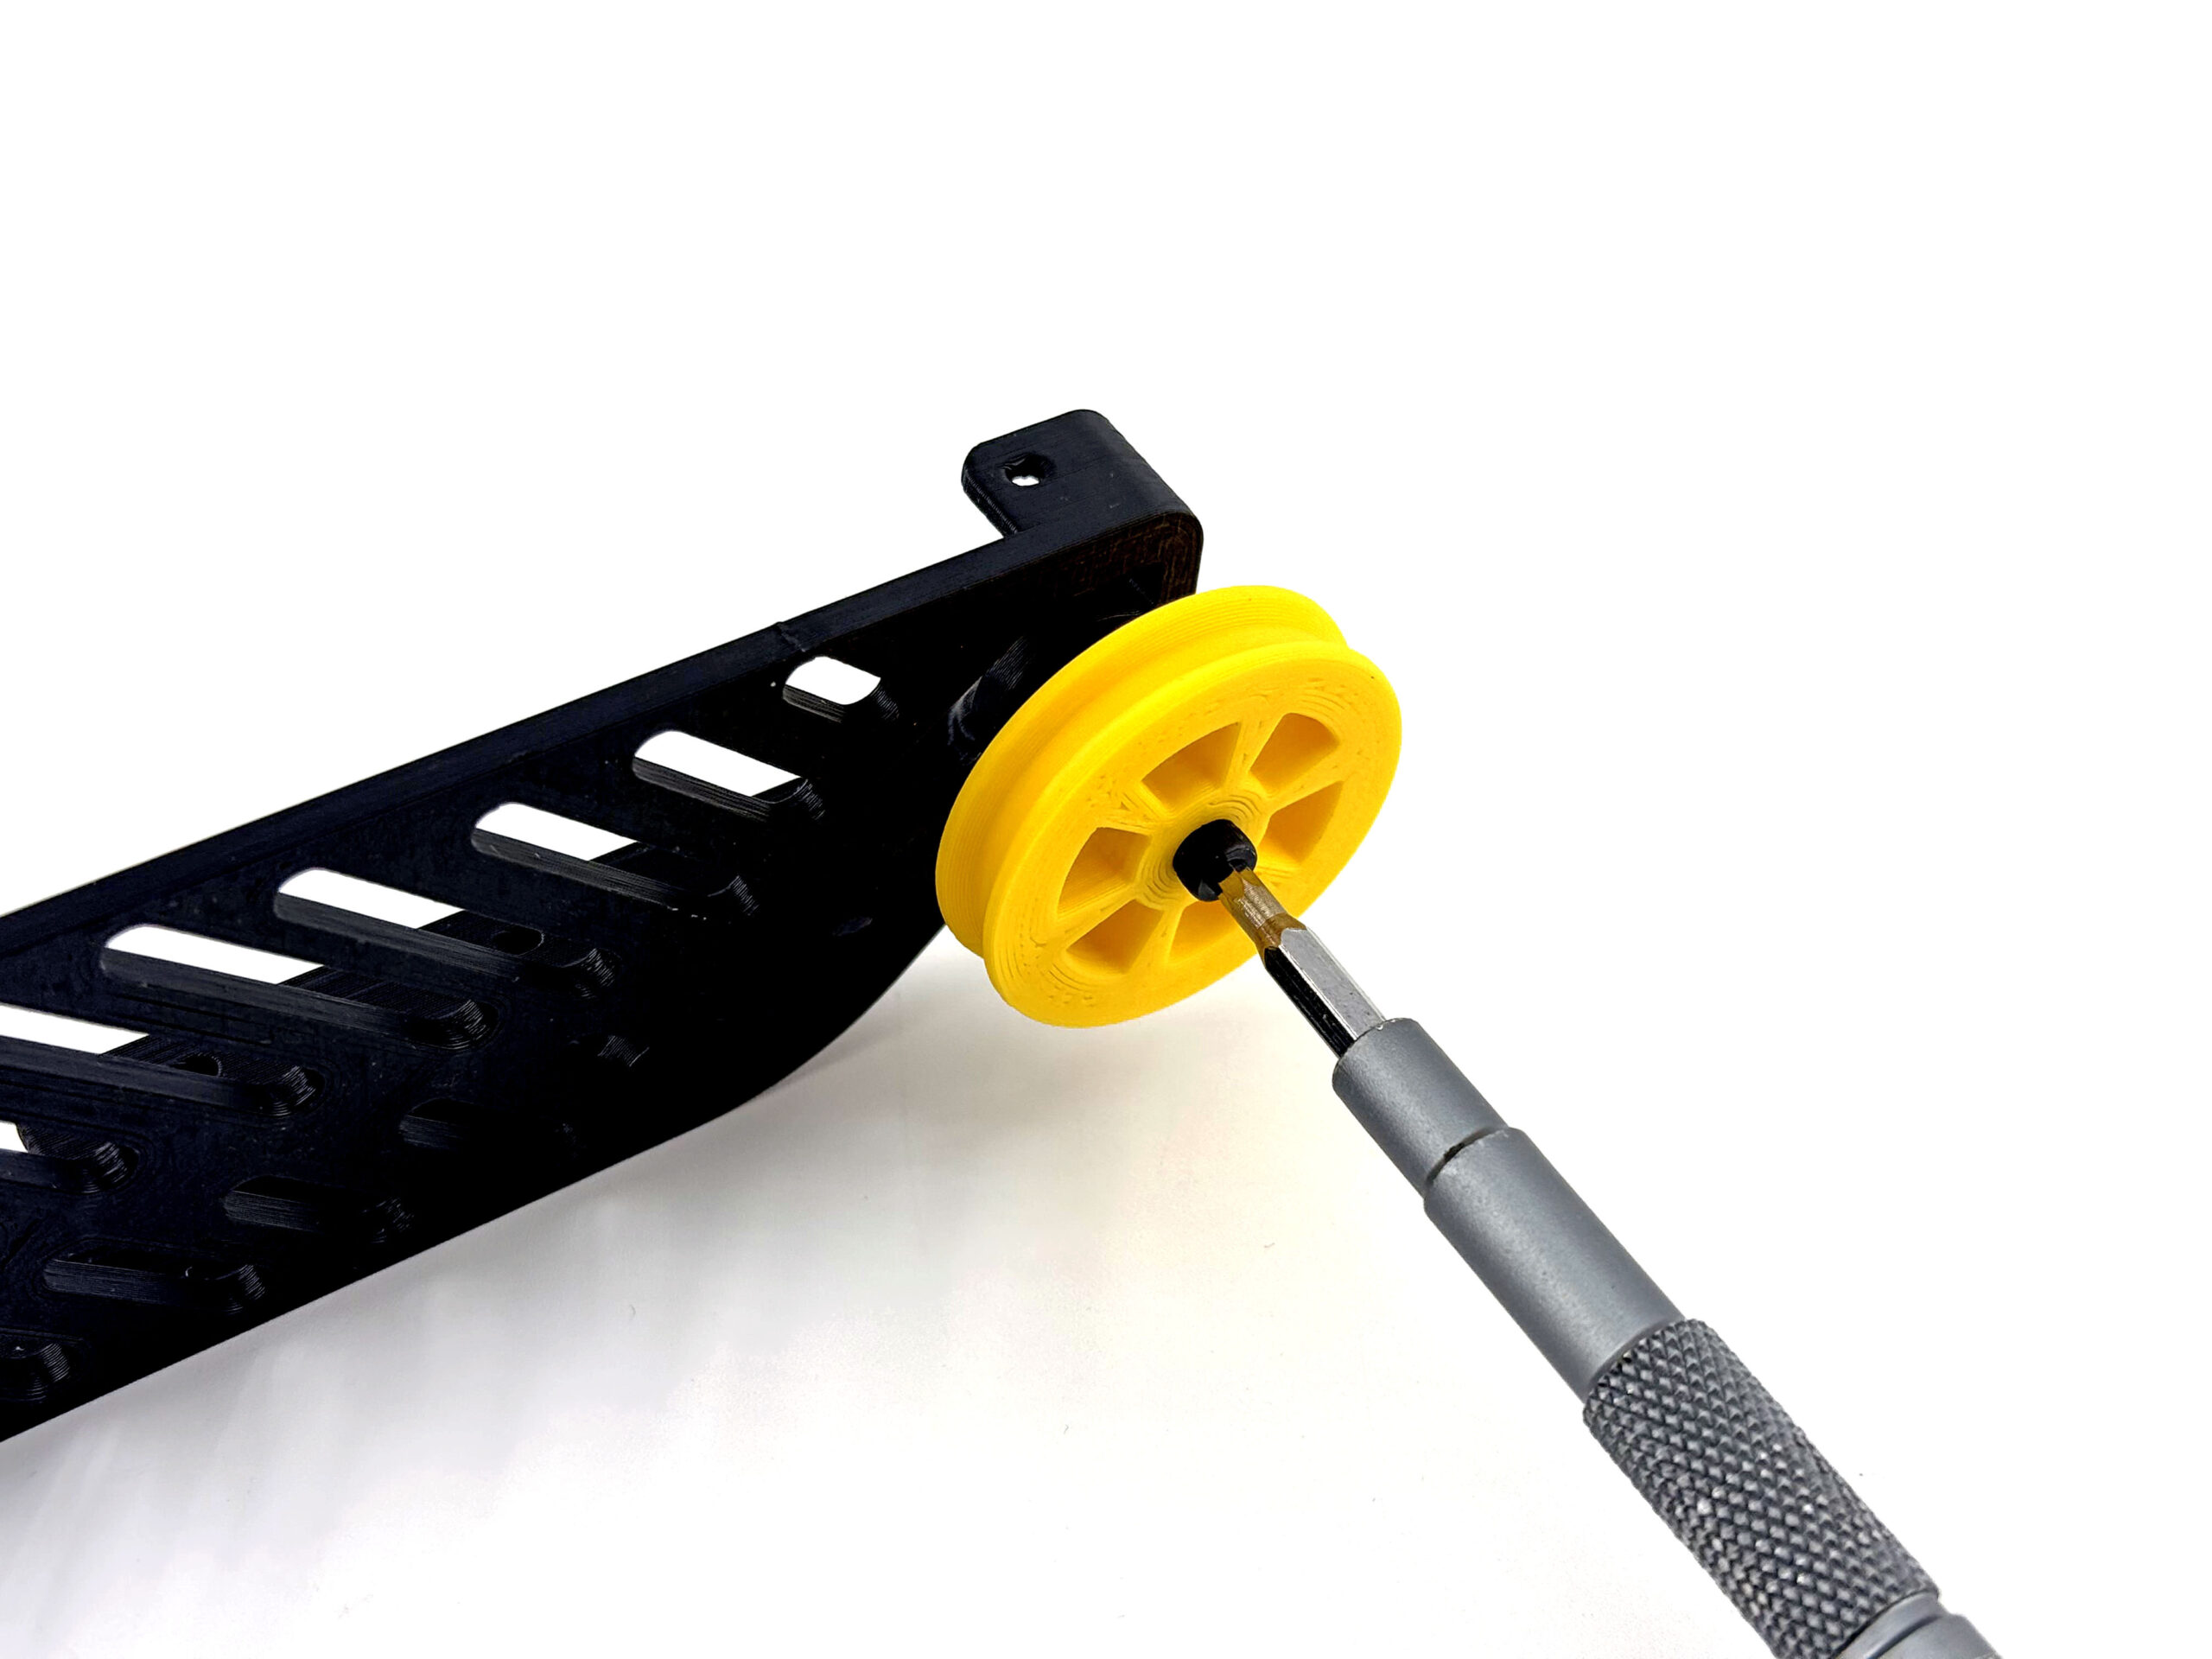
Важно! Не затягивайте колеса сильно, необходимо чтобы они свободно вращались, но не болтались!
Вы можете сделать так: сначала затяните колесо максимально сильно, затем отпускайте винт до тех пор, пока колесо не будет вращаться без усилия.
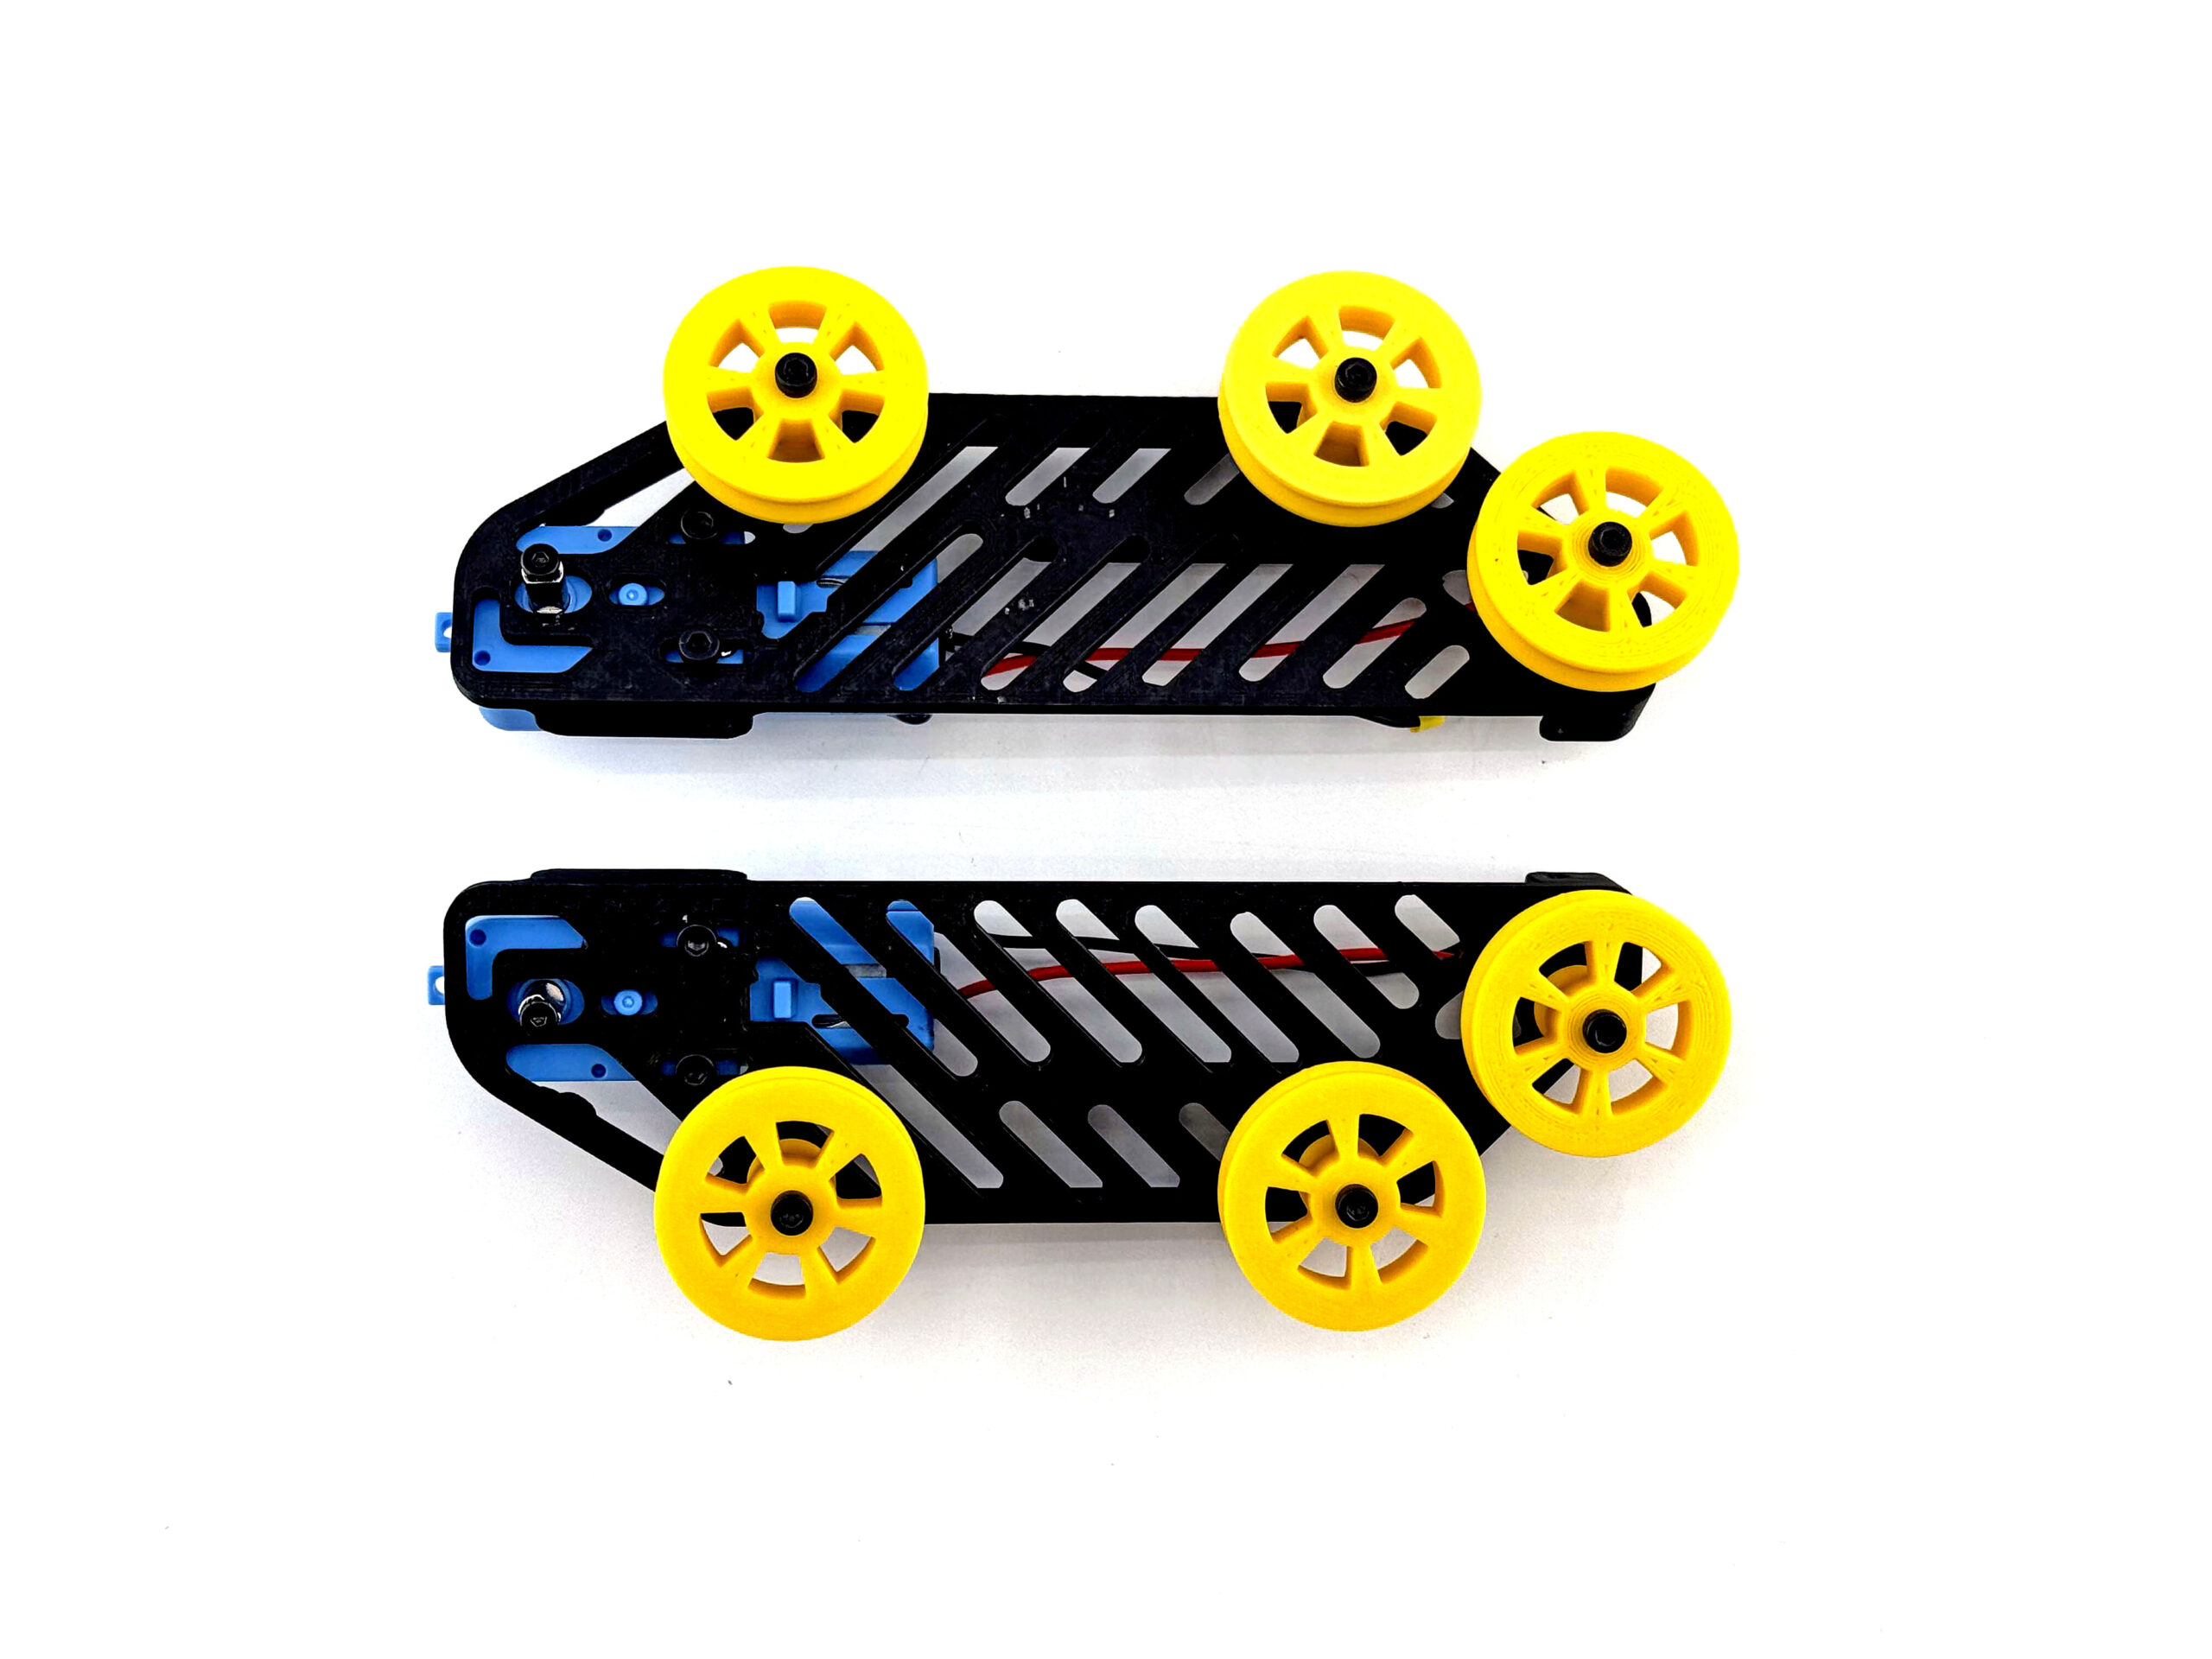
Таким будет результат после выполнения данного шага инструкции:
¶ Установка двигателей
Подготовим следующие компоненты:
- Шасси - 1 пара
- Двигатель - 2 шт
- Винты М3 х 25 мм - 4 шт
- Самоконтрящаяся гайка М3 - 4 шт
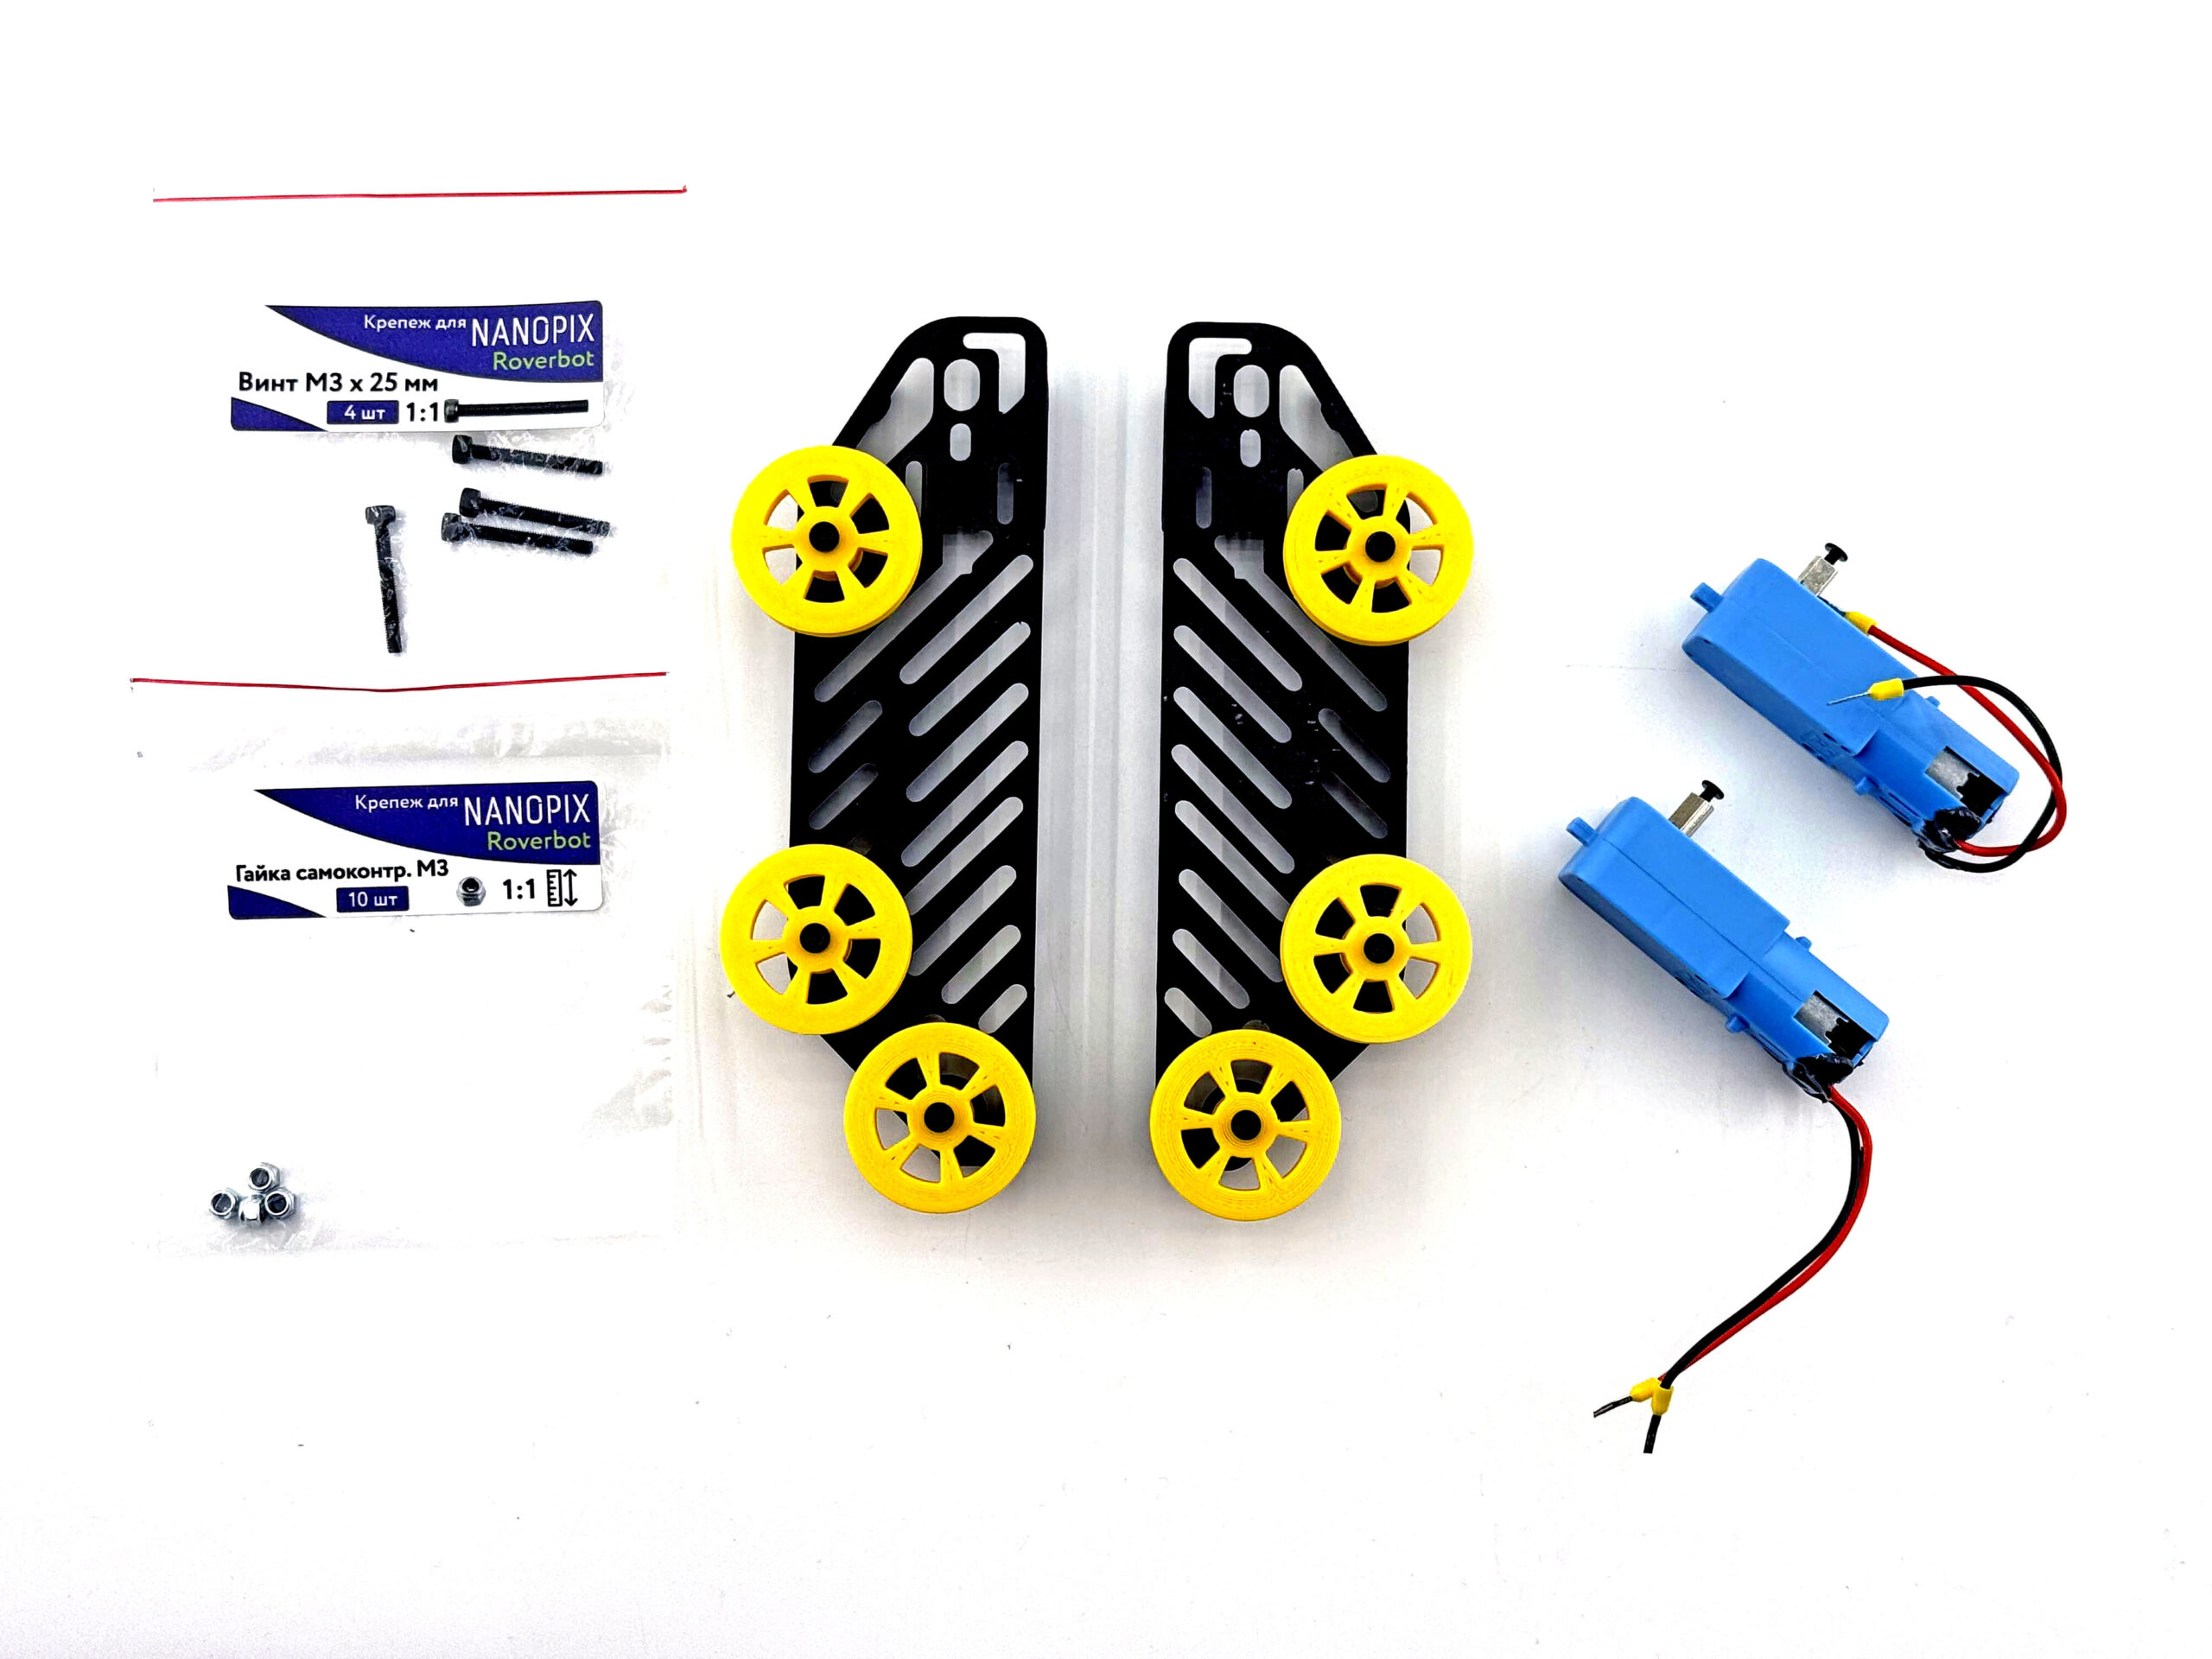
Винтами М3 х 25 мм закрепите двигатели к шасси следующим образом:
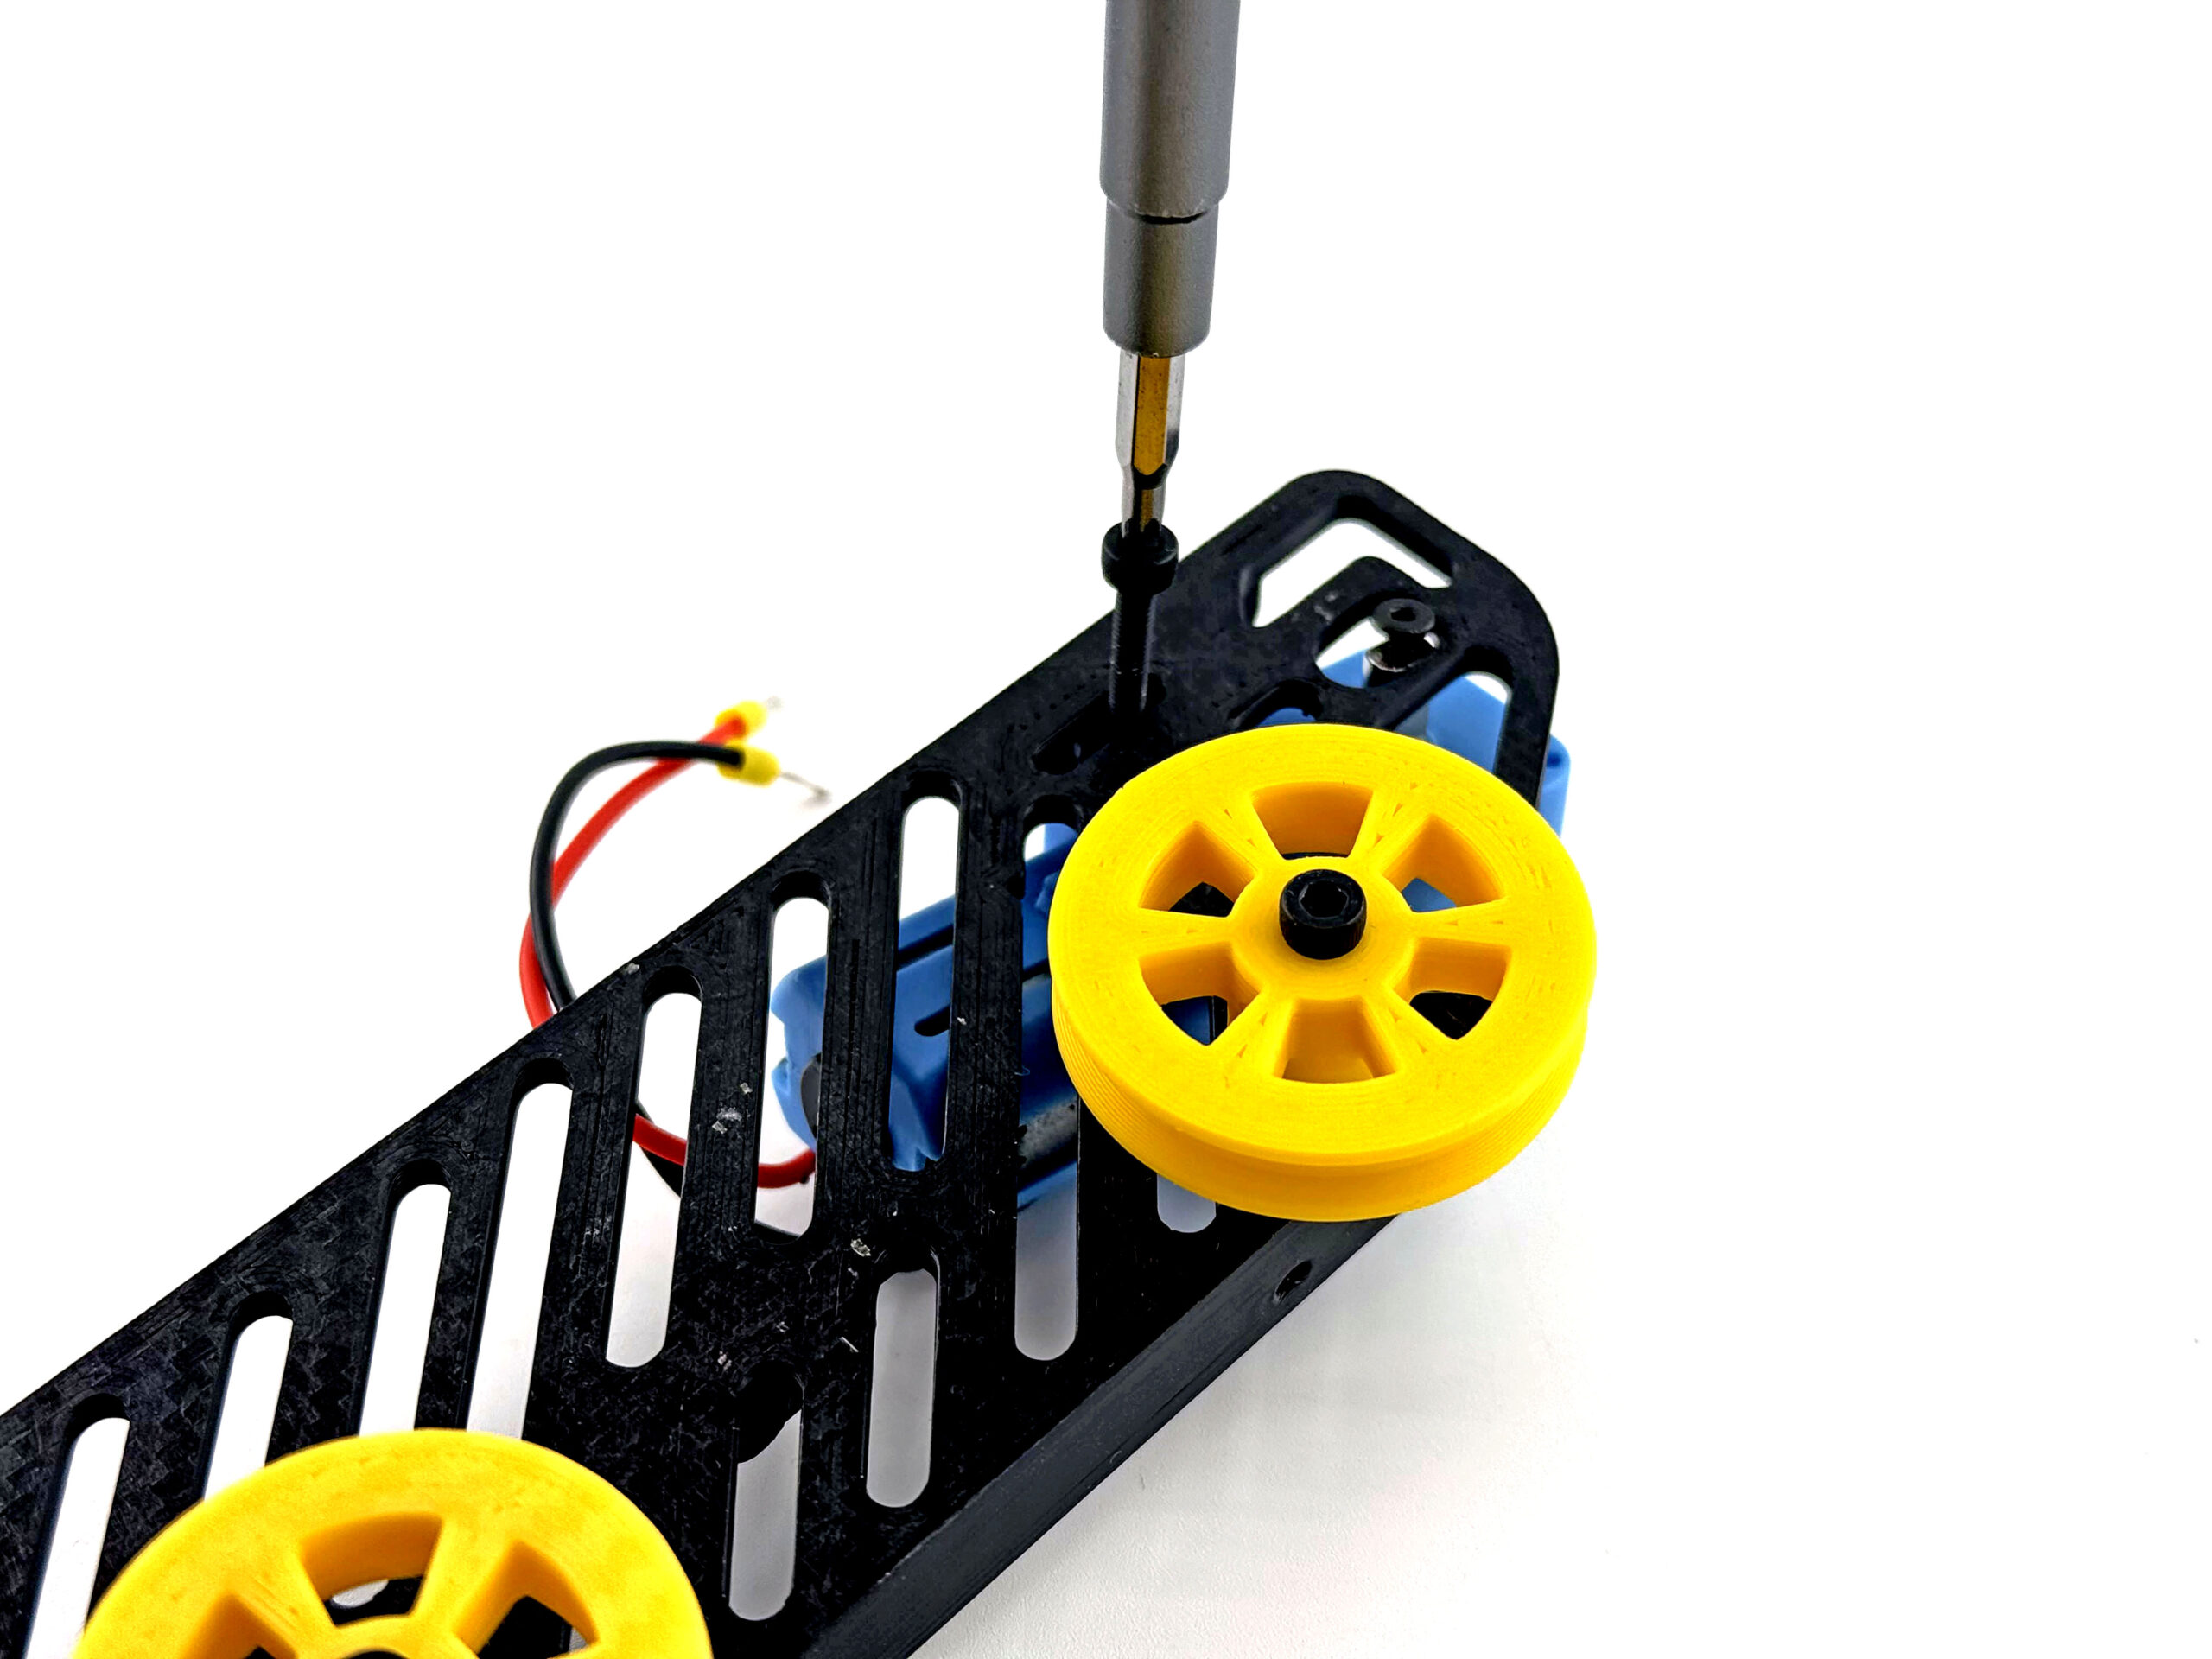
Важно: у двигателя с одной стороны есть вал, а с другой стороны - нет. Вам необходимо установить двигатель так, чтобы вал выходил "наружу", т.е. в сторону где вы уже установили колеса. На вал будет устанавливаться ведущее колесо.
С обратной стороны используйте гайку М3, чтобы крепко зафиксировать двигатели - закручивайте винт с достаточным усилием. Для удержания гайки используйте плоскогубцы.
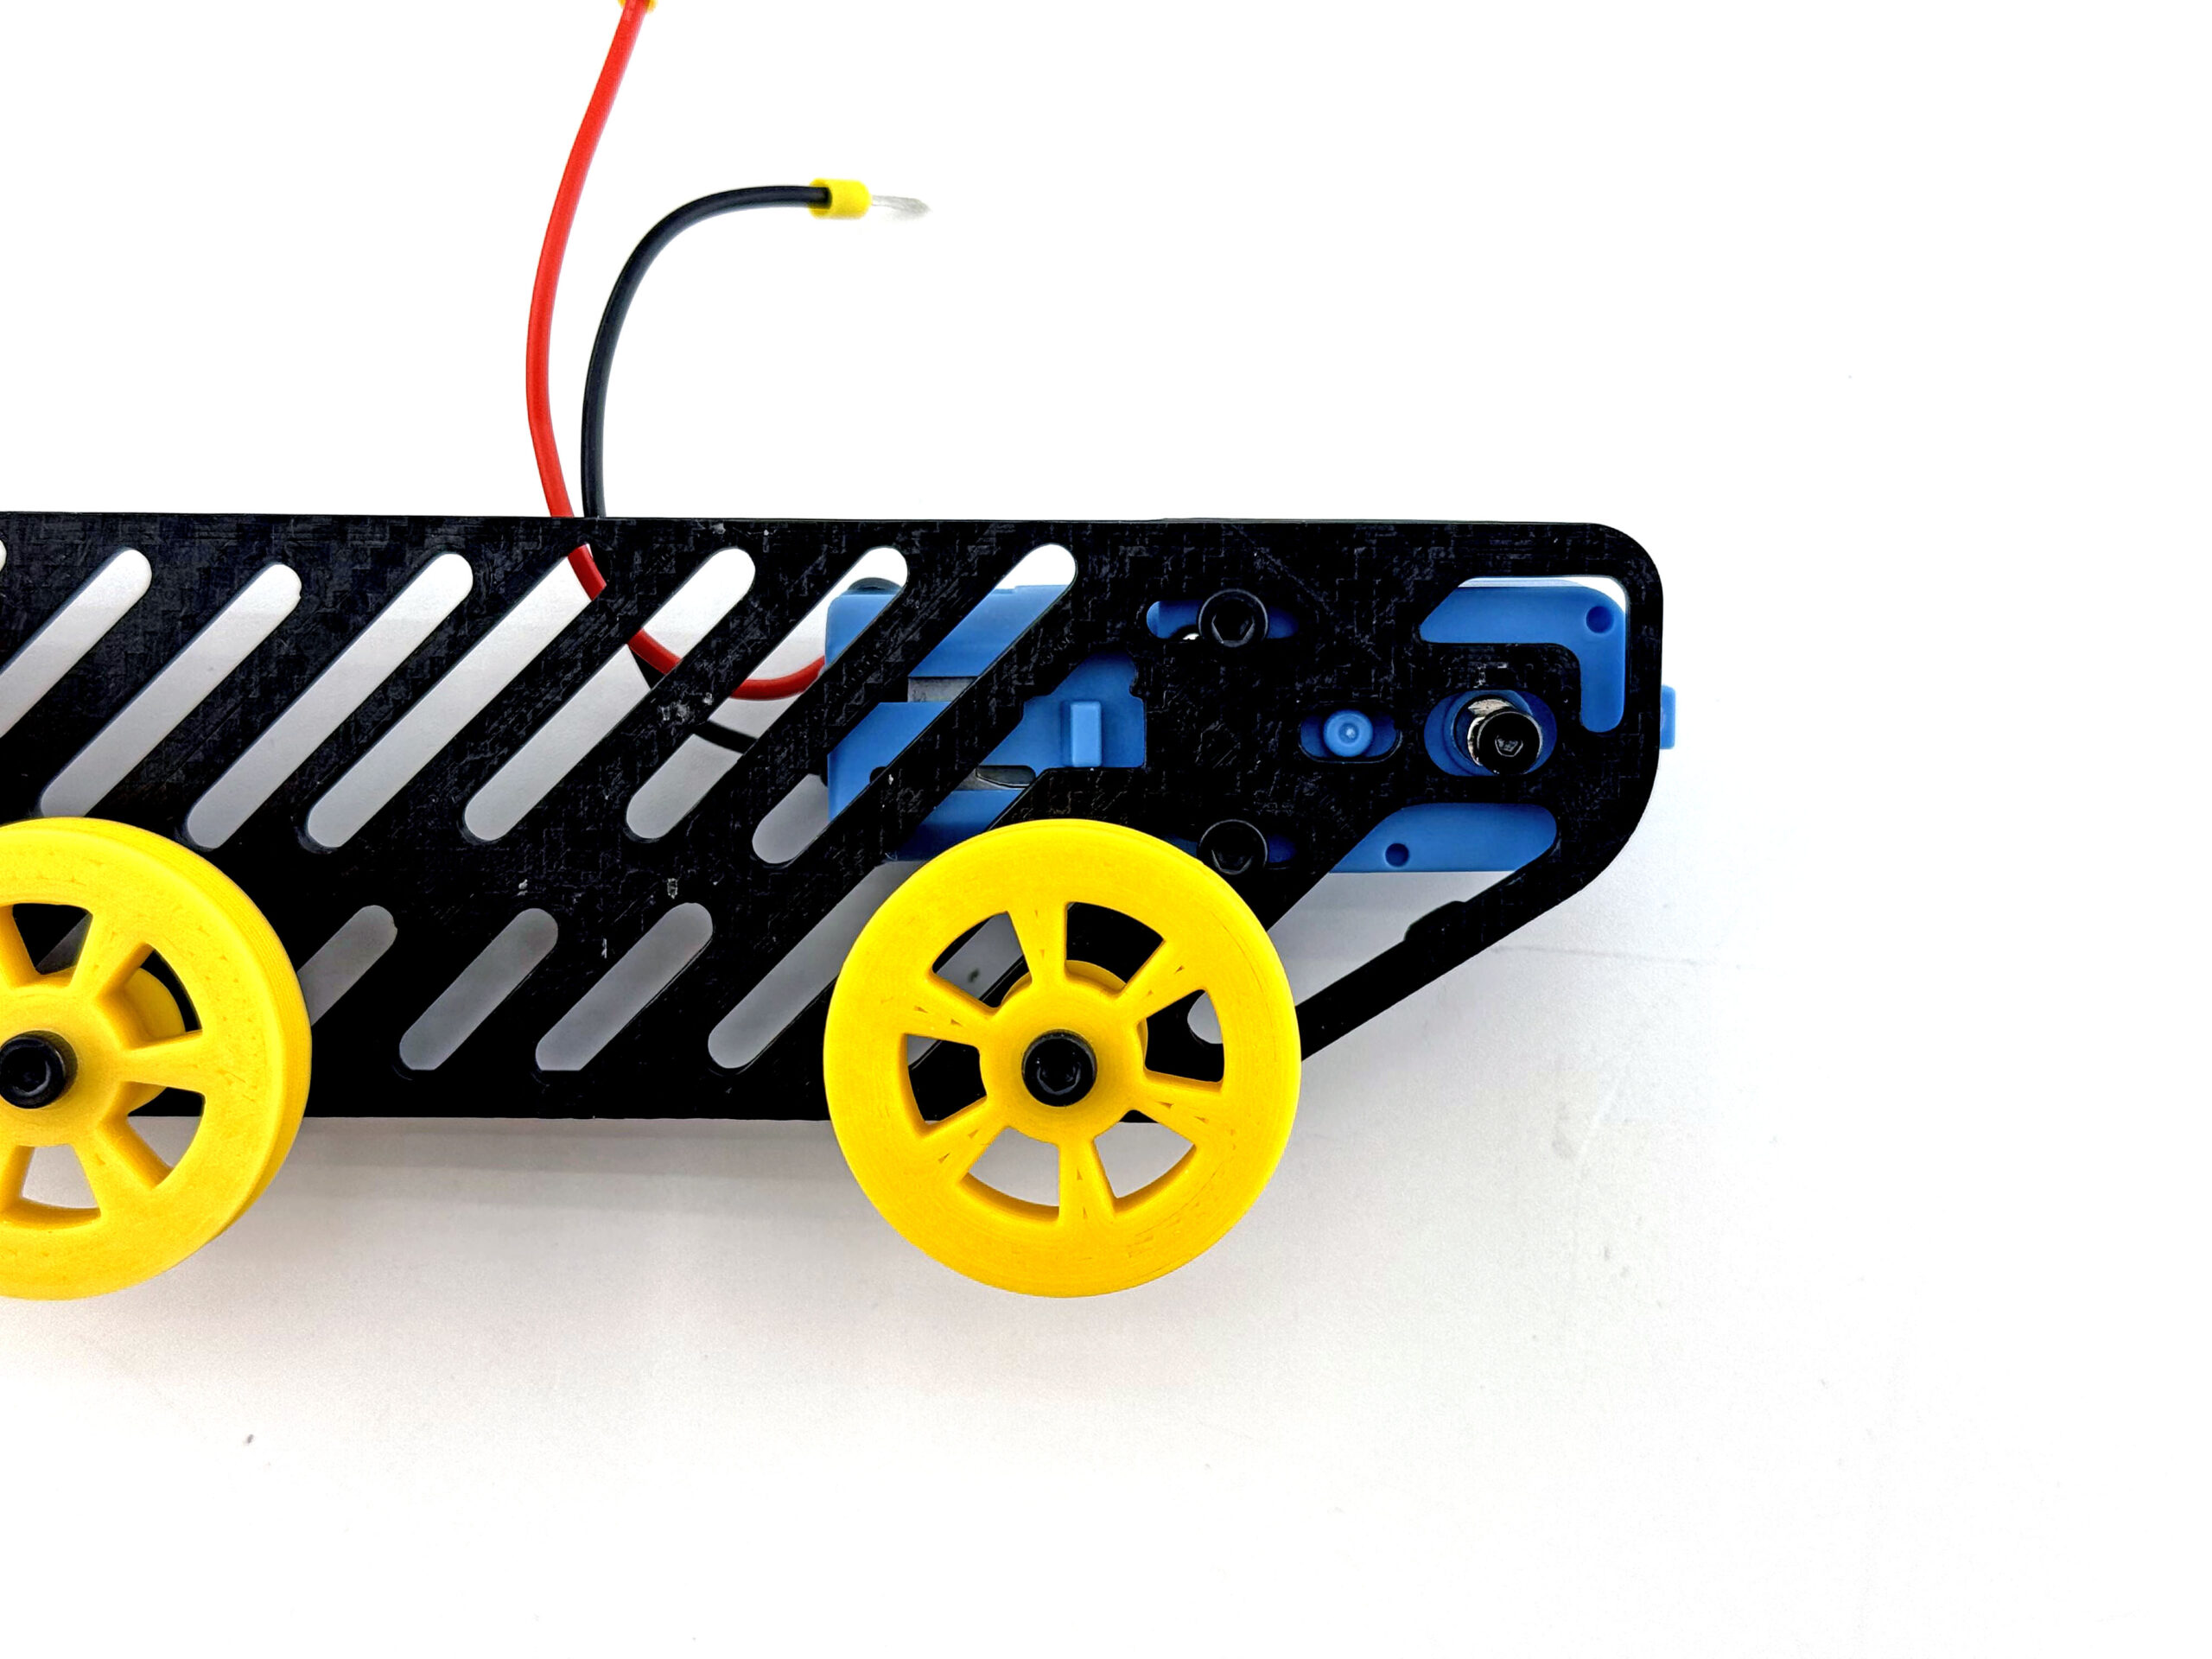
Крепежные отверстия двигателя допускают регулировку его установки. Это потребуется для регулировки натяжения гусеницы.
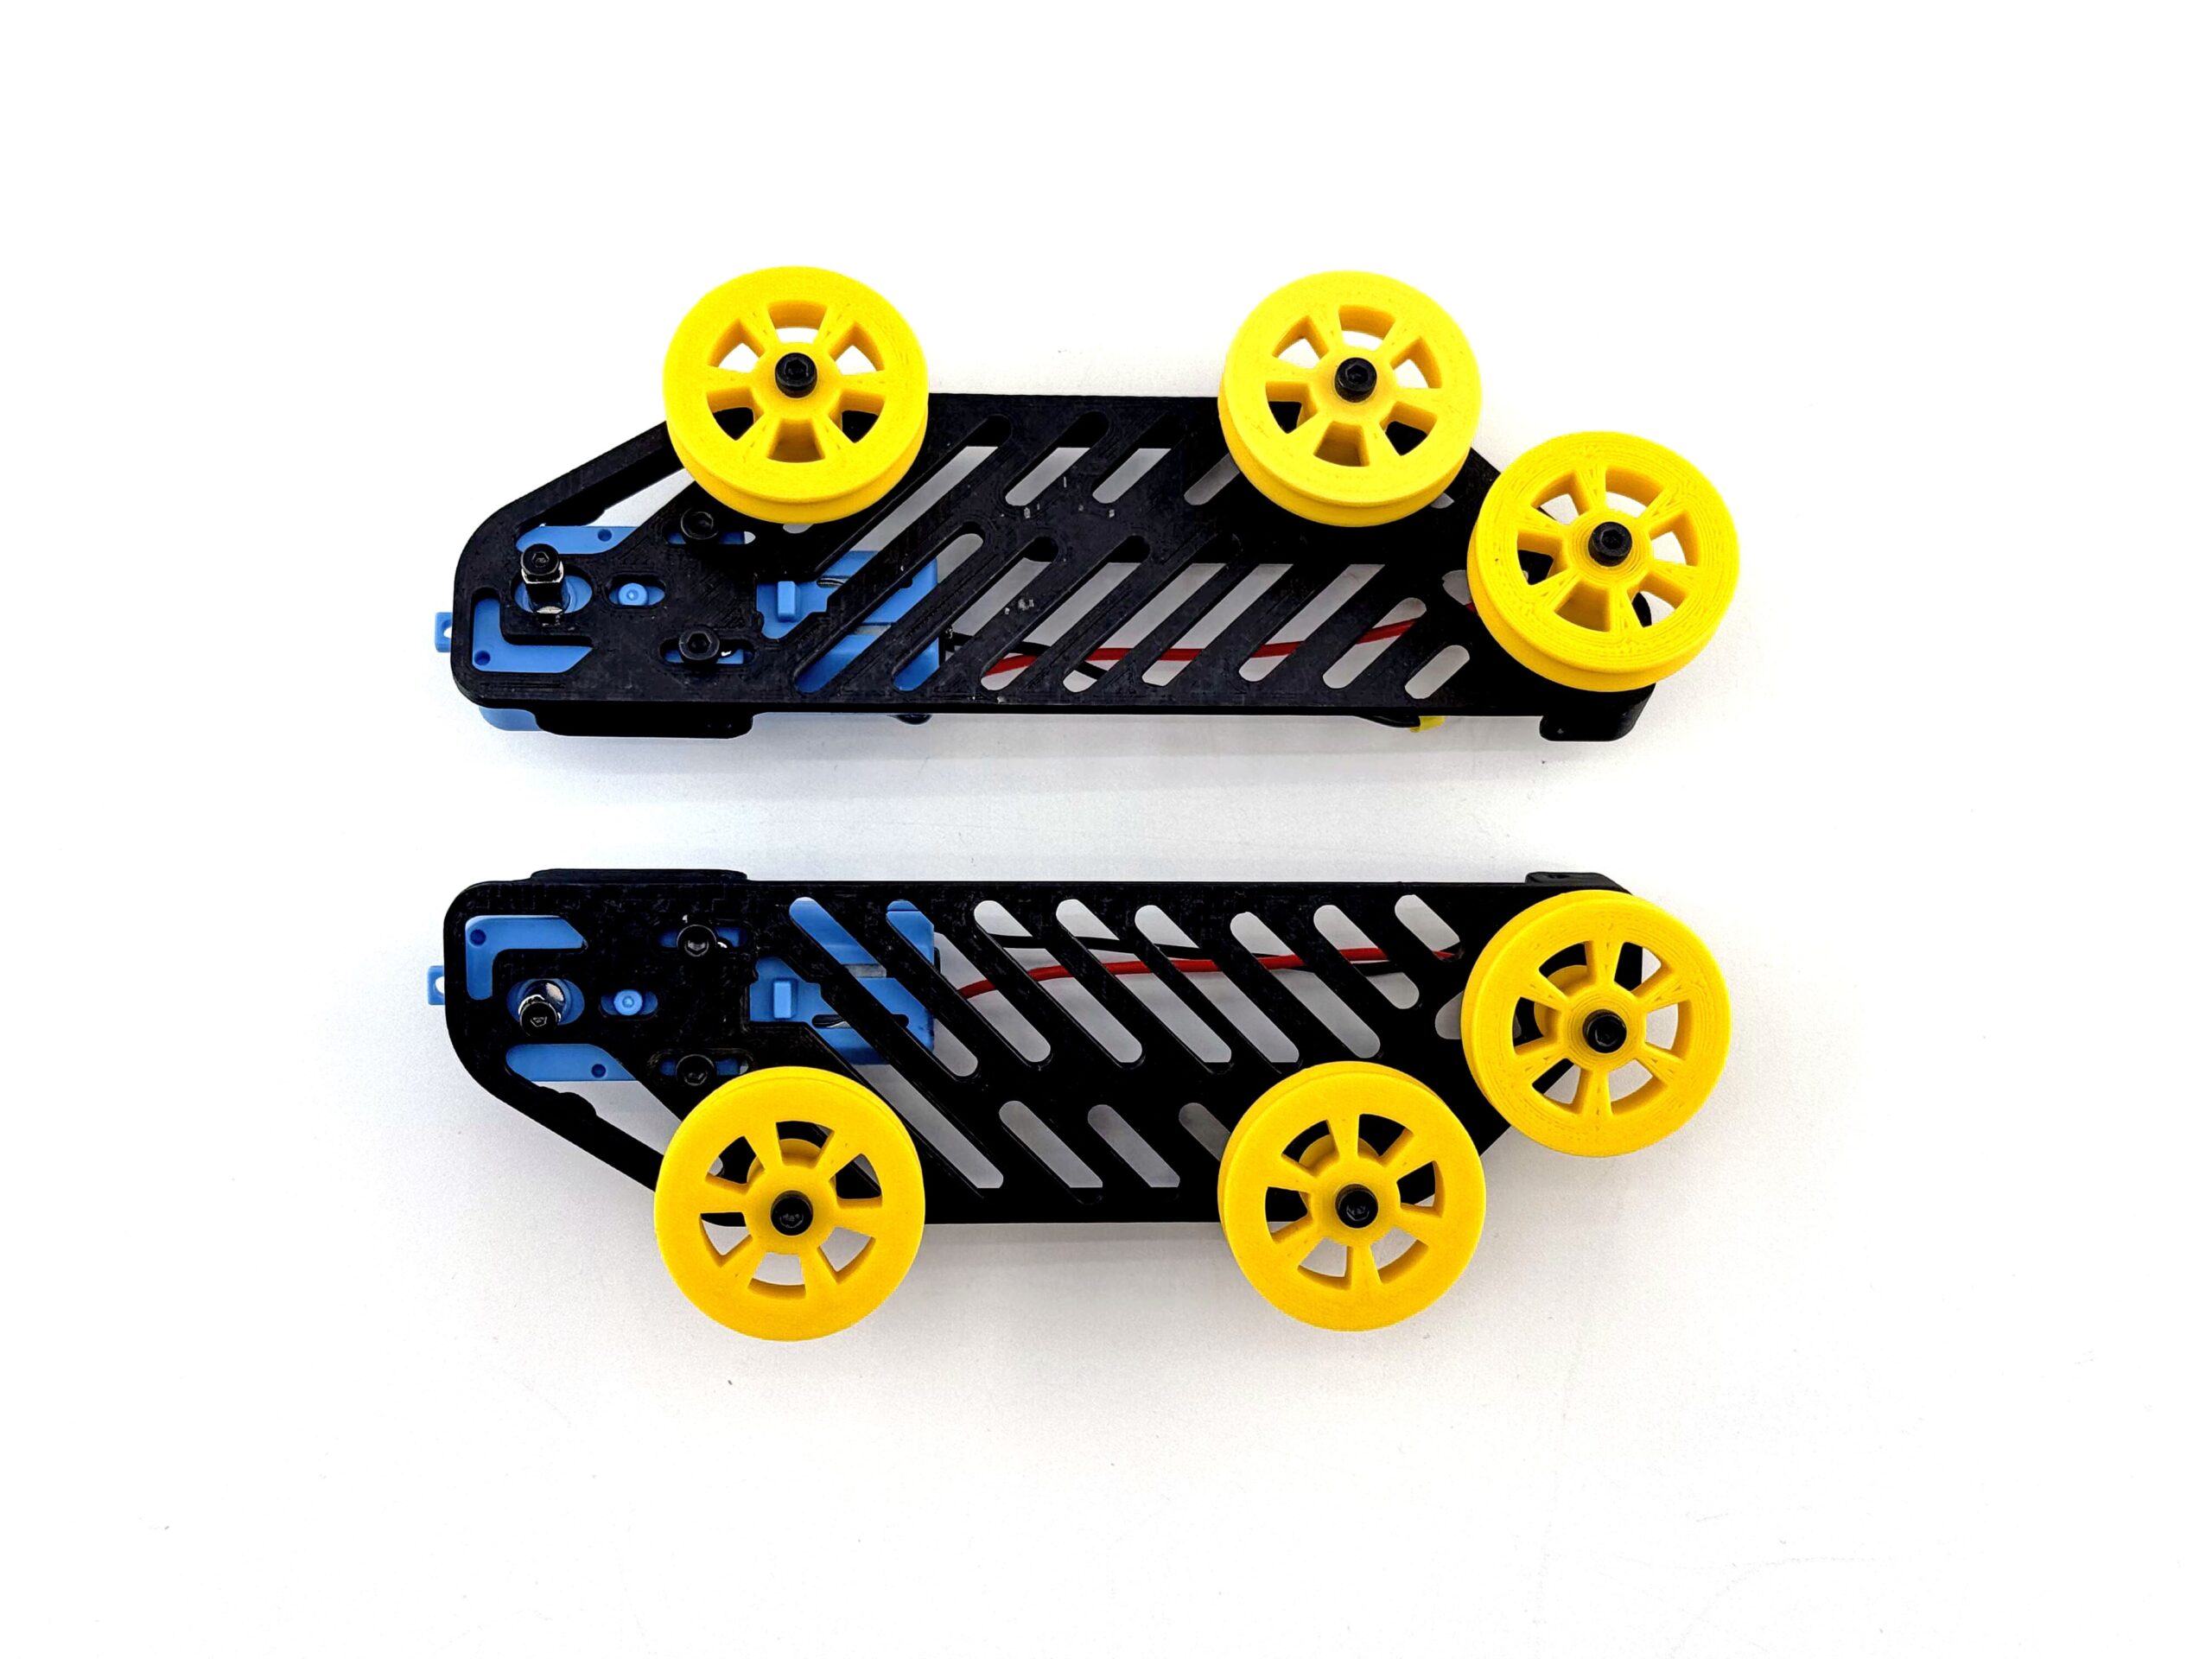
Таким будет результат после выполнения данного шага инструкции:
¶ Сборка шасси с центральным модулем
Подготовим следующие компоненты:
- Центральный модуль
- Шасси с двигателями
- Саморезы М3 х 12 мм - 4 шт
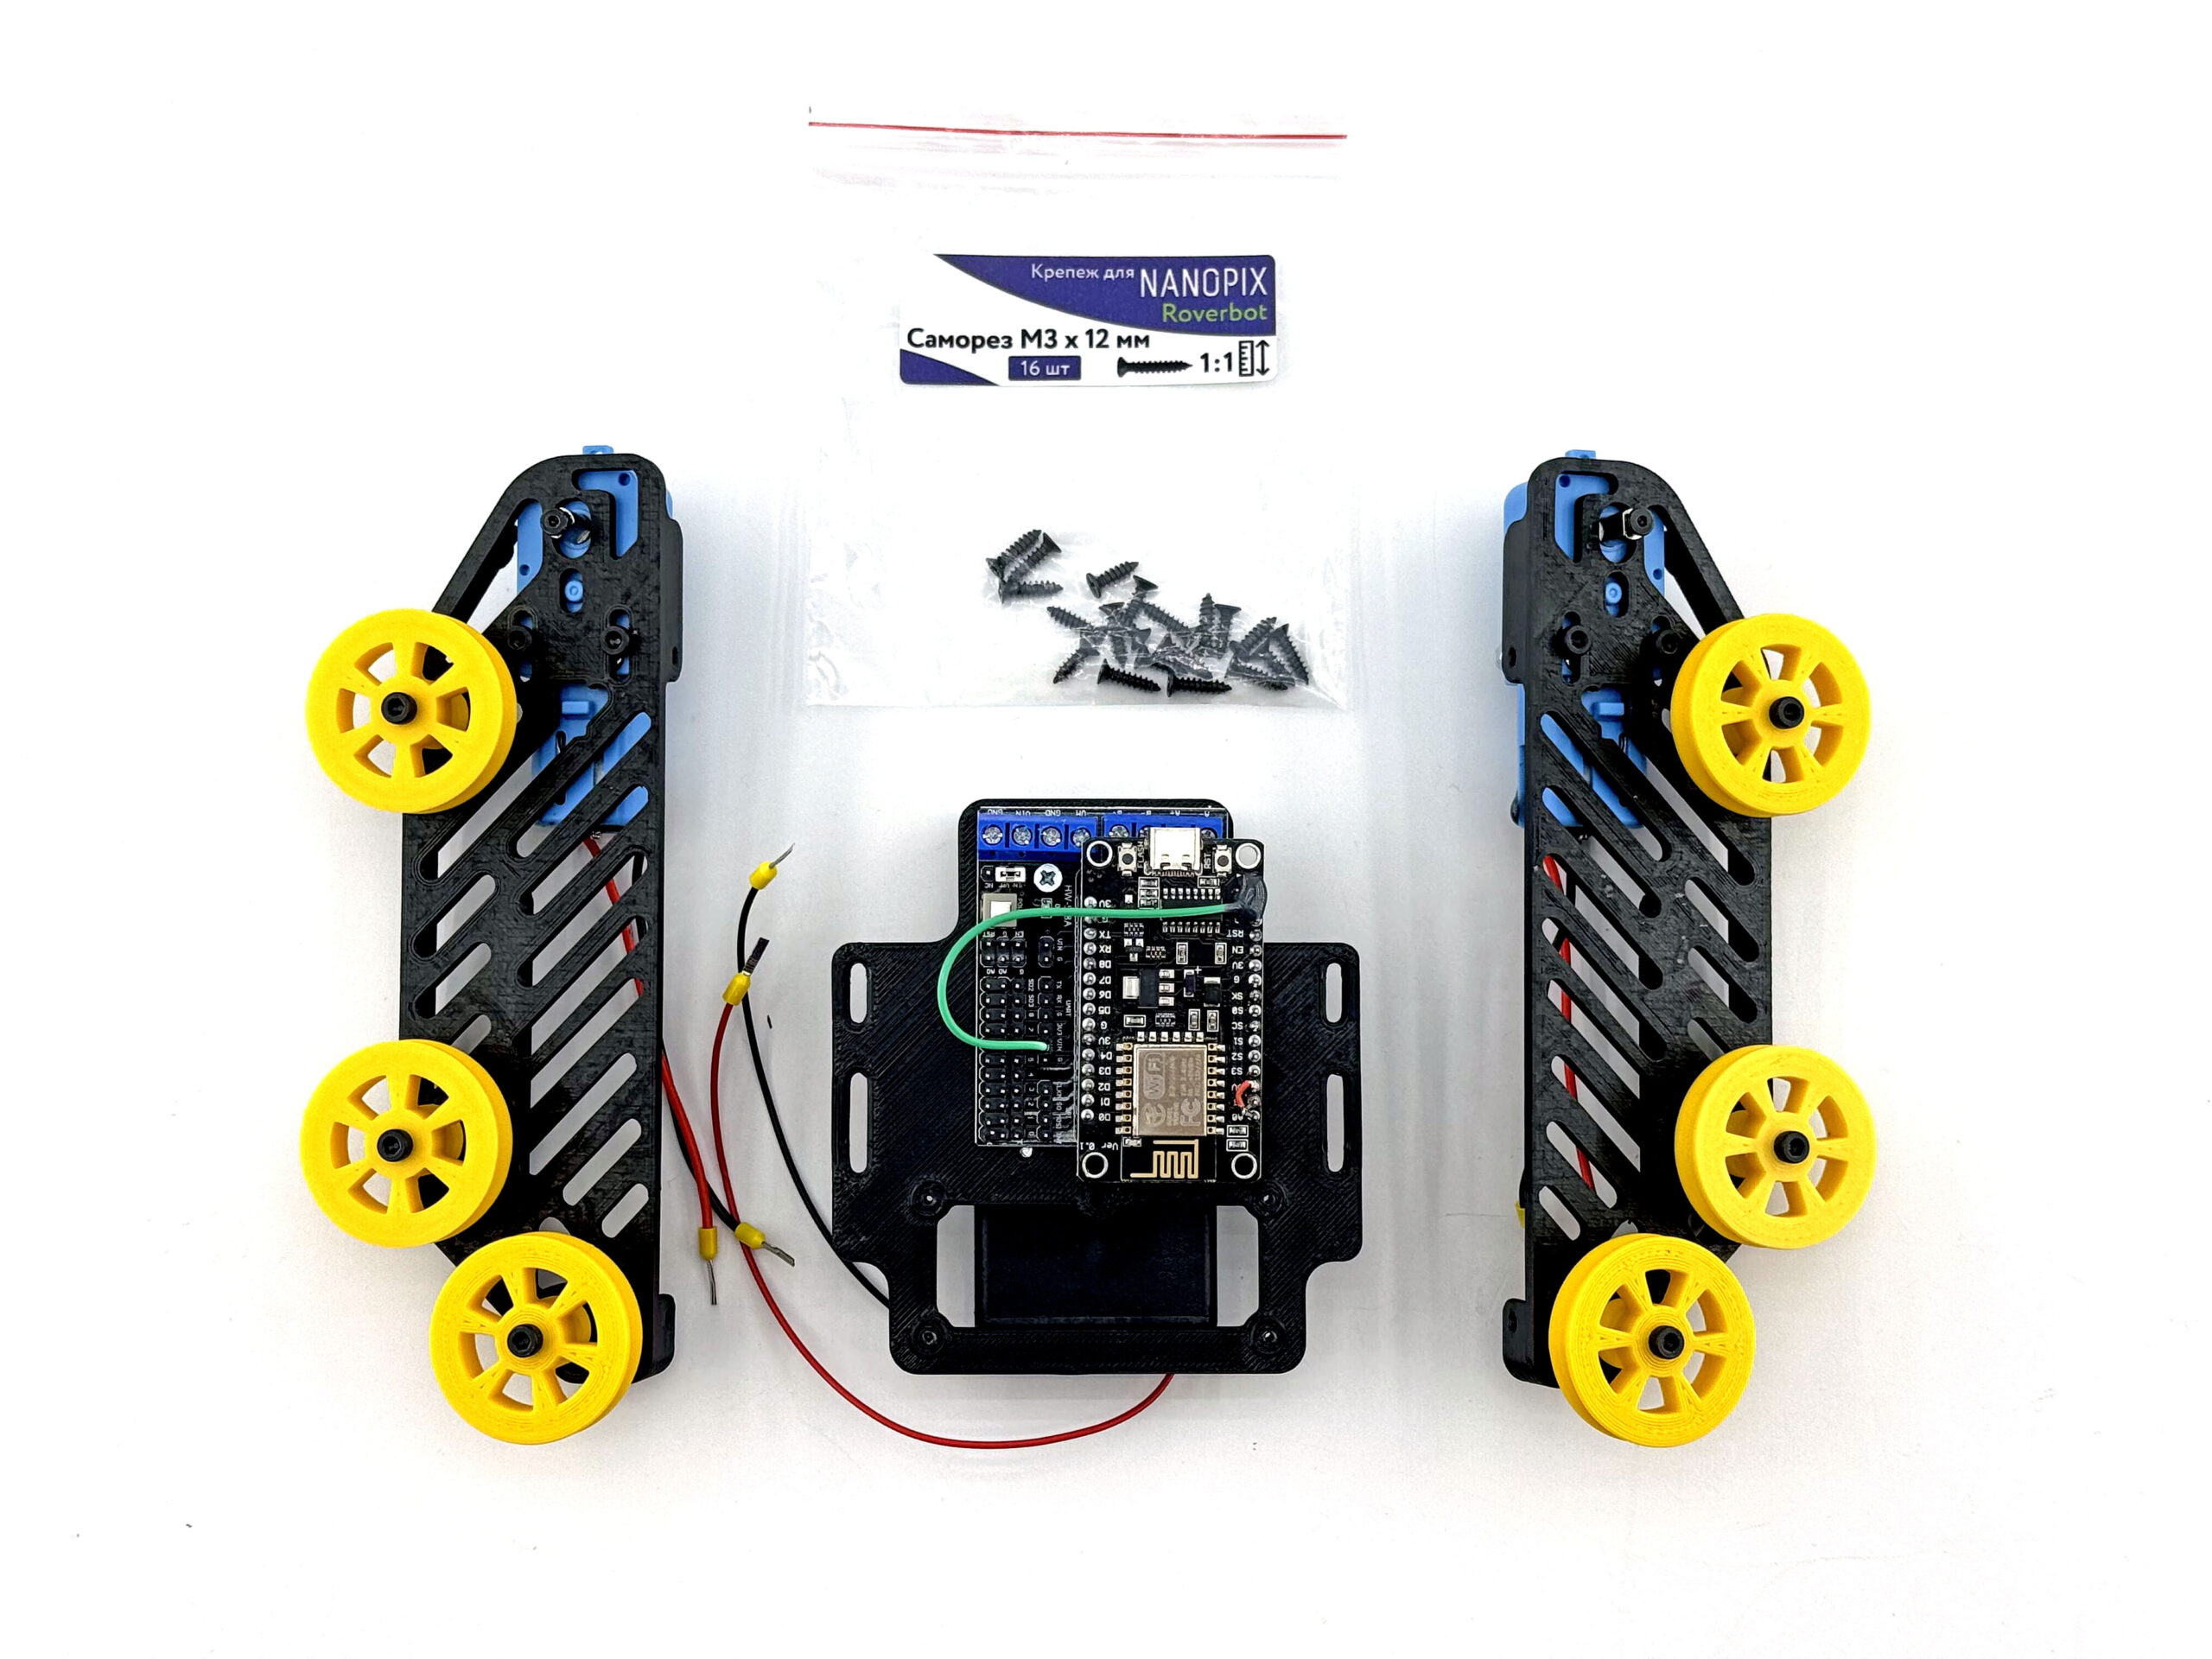
Соедините центральный модуль и шасси следующим образом:
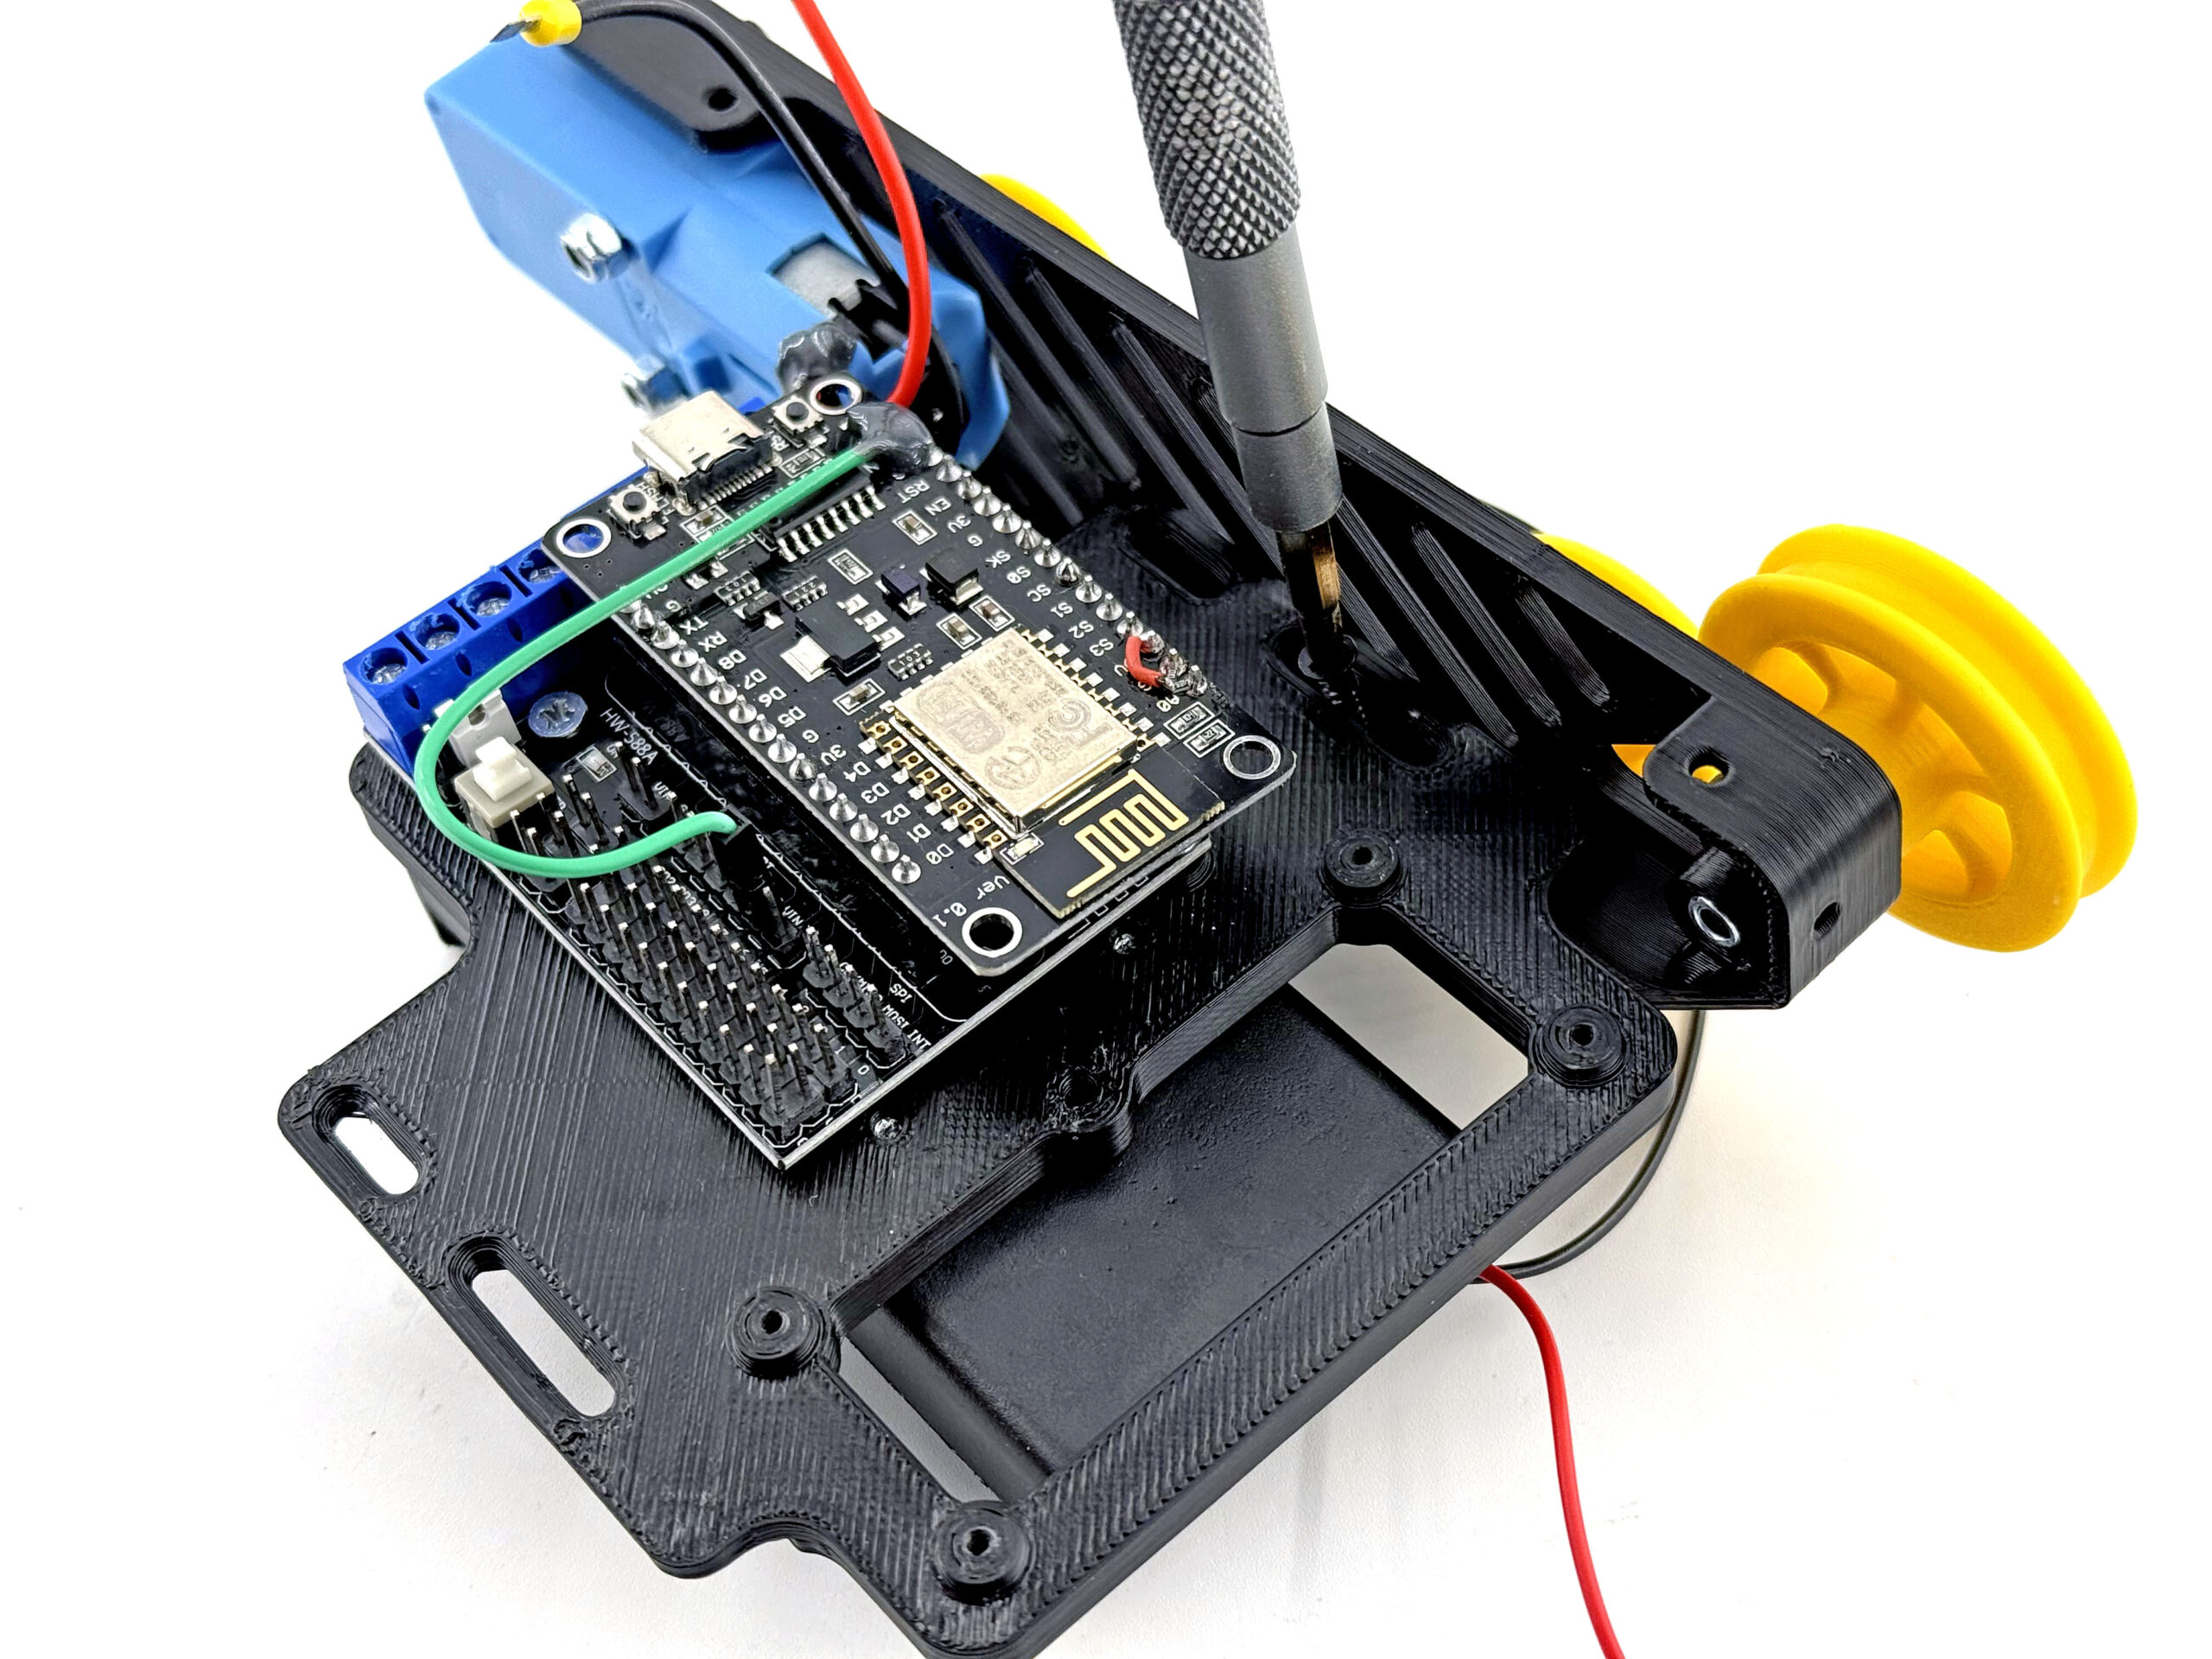
Закрутите по 2 самореза на каждой стороне.
Устанавливайте центральный модуль максимально близко к двигателям - пазы для регулировки это позволяют.
Таким будет результат после выполнения данного шага инструкции:
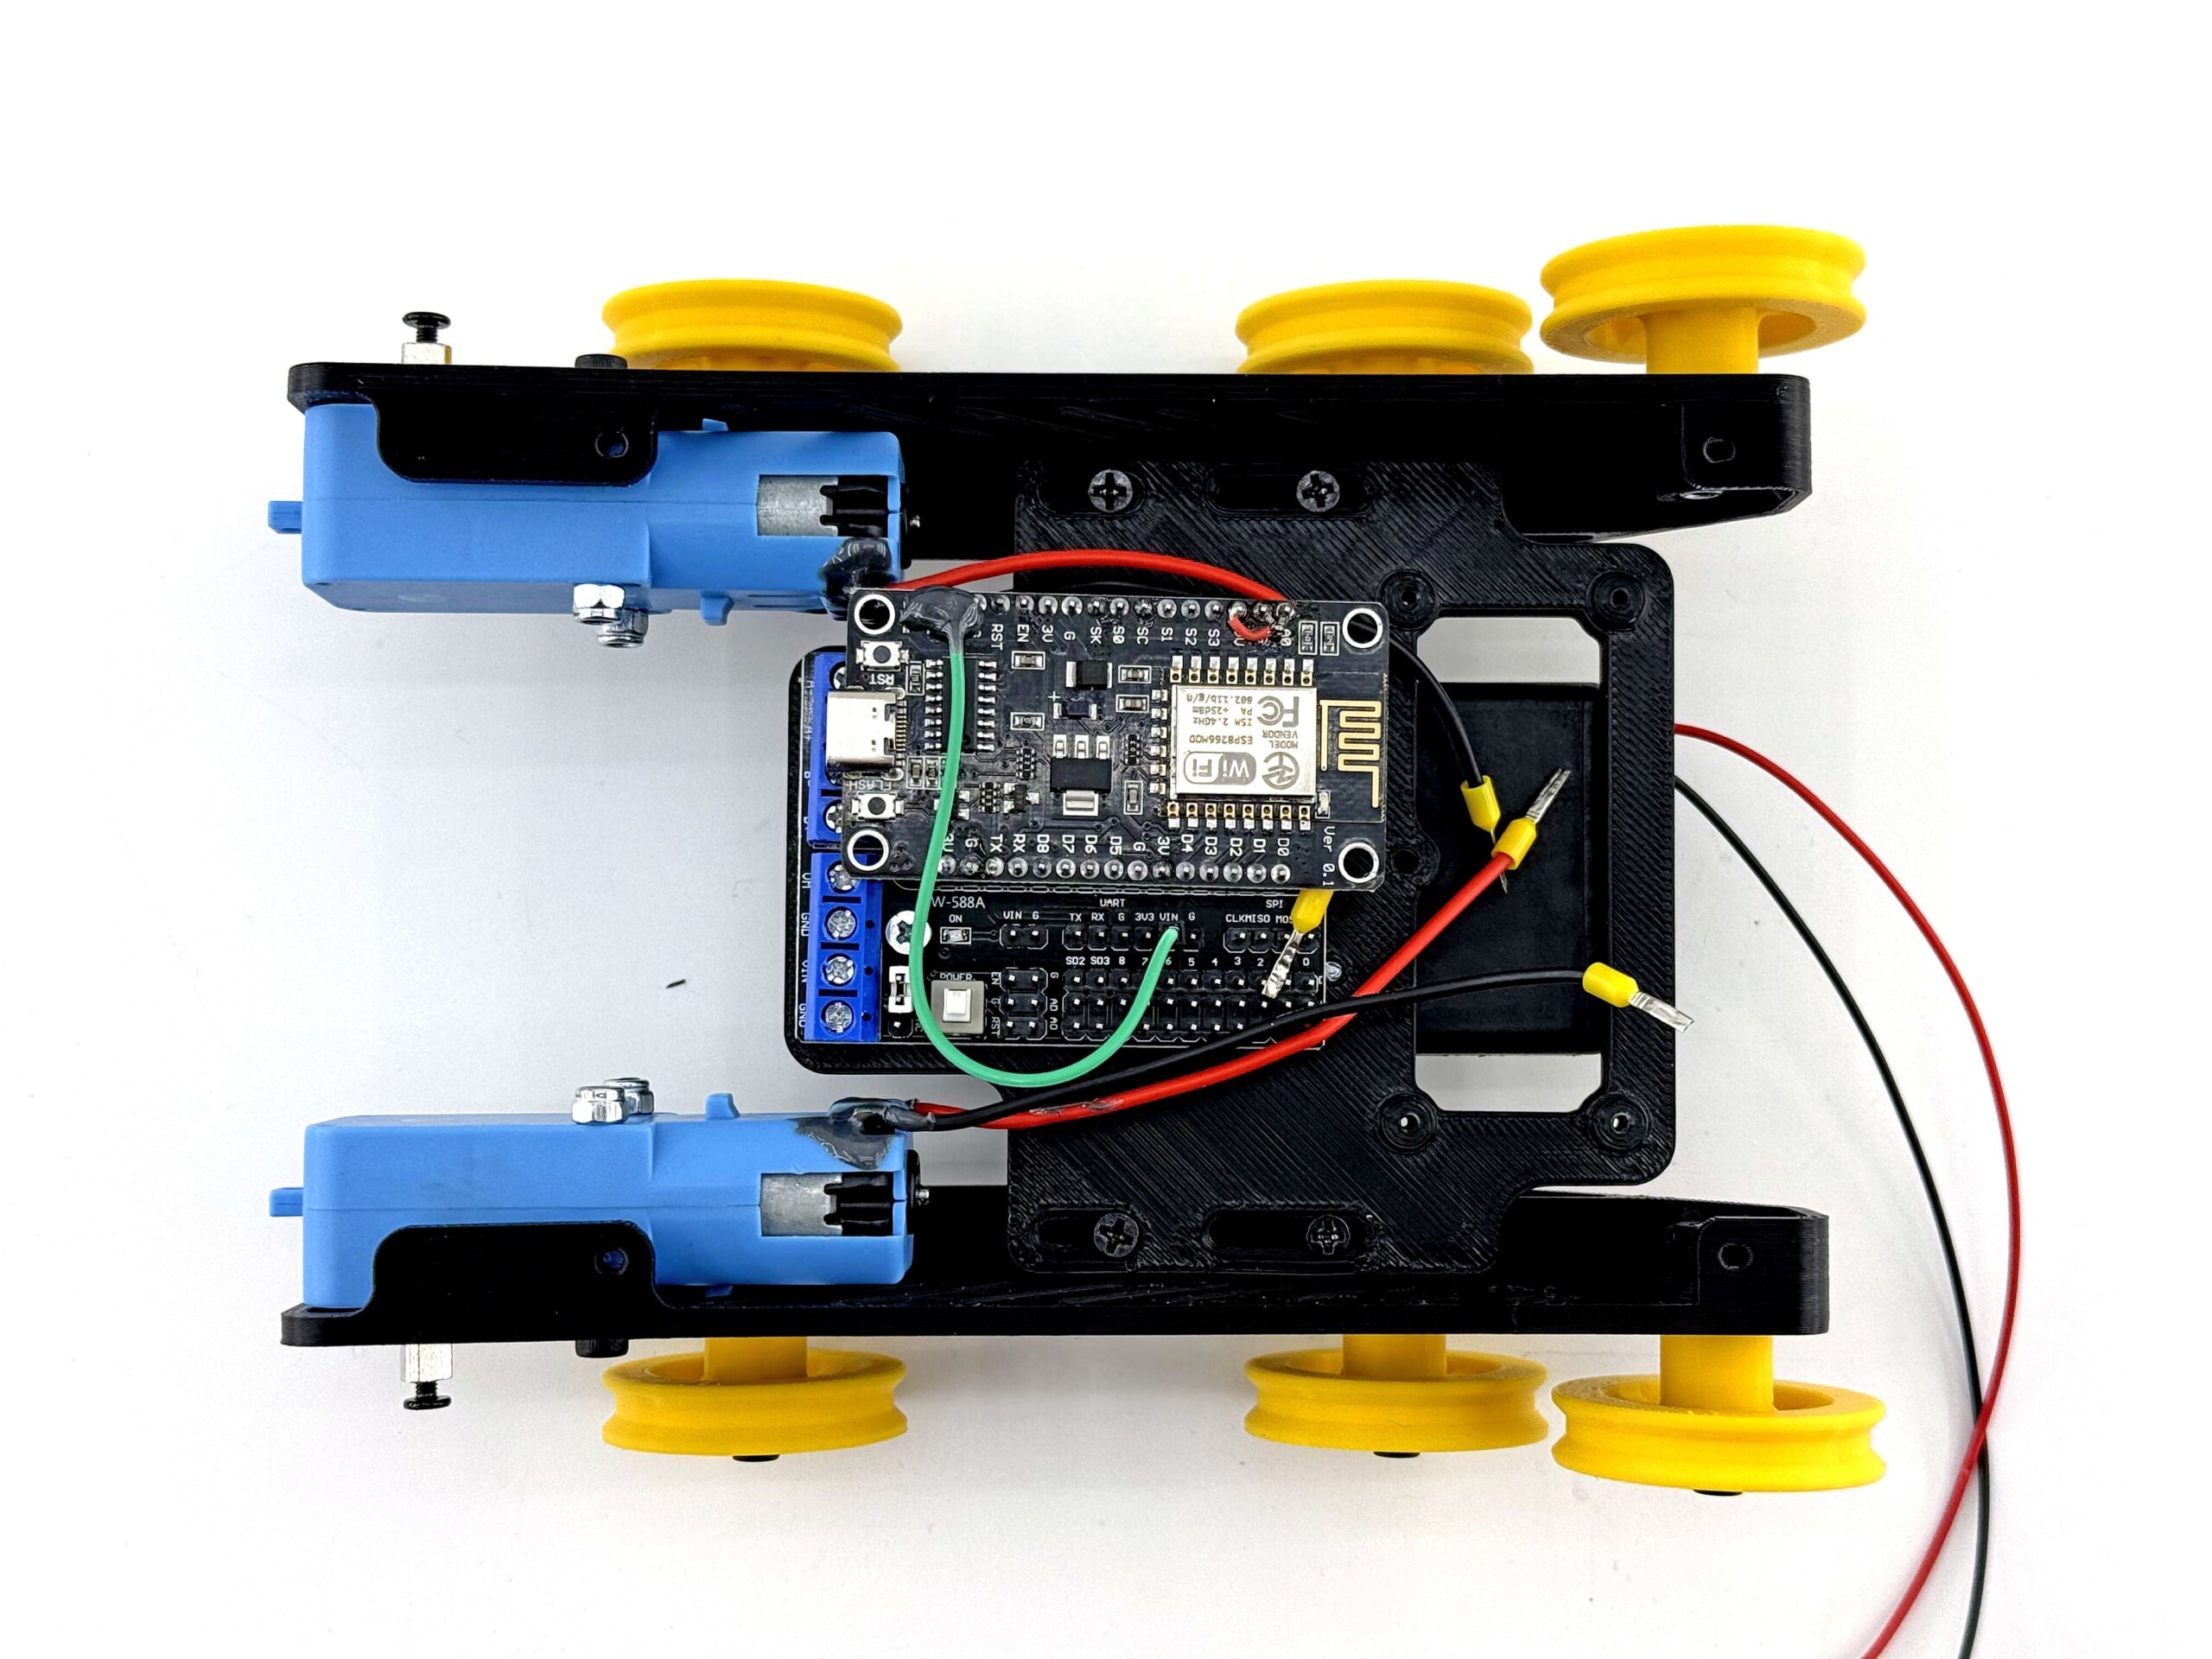
¶ Установка ведущих колес
Подготовим следующие компоненты:
- Собранная часть корпуса
- Ведущие колеса - 2 шт
- Винт М2.5 х 6 мм - 2 шт
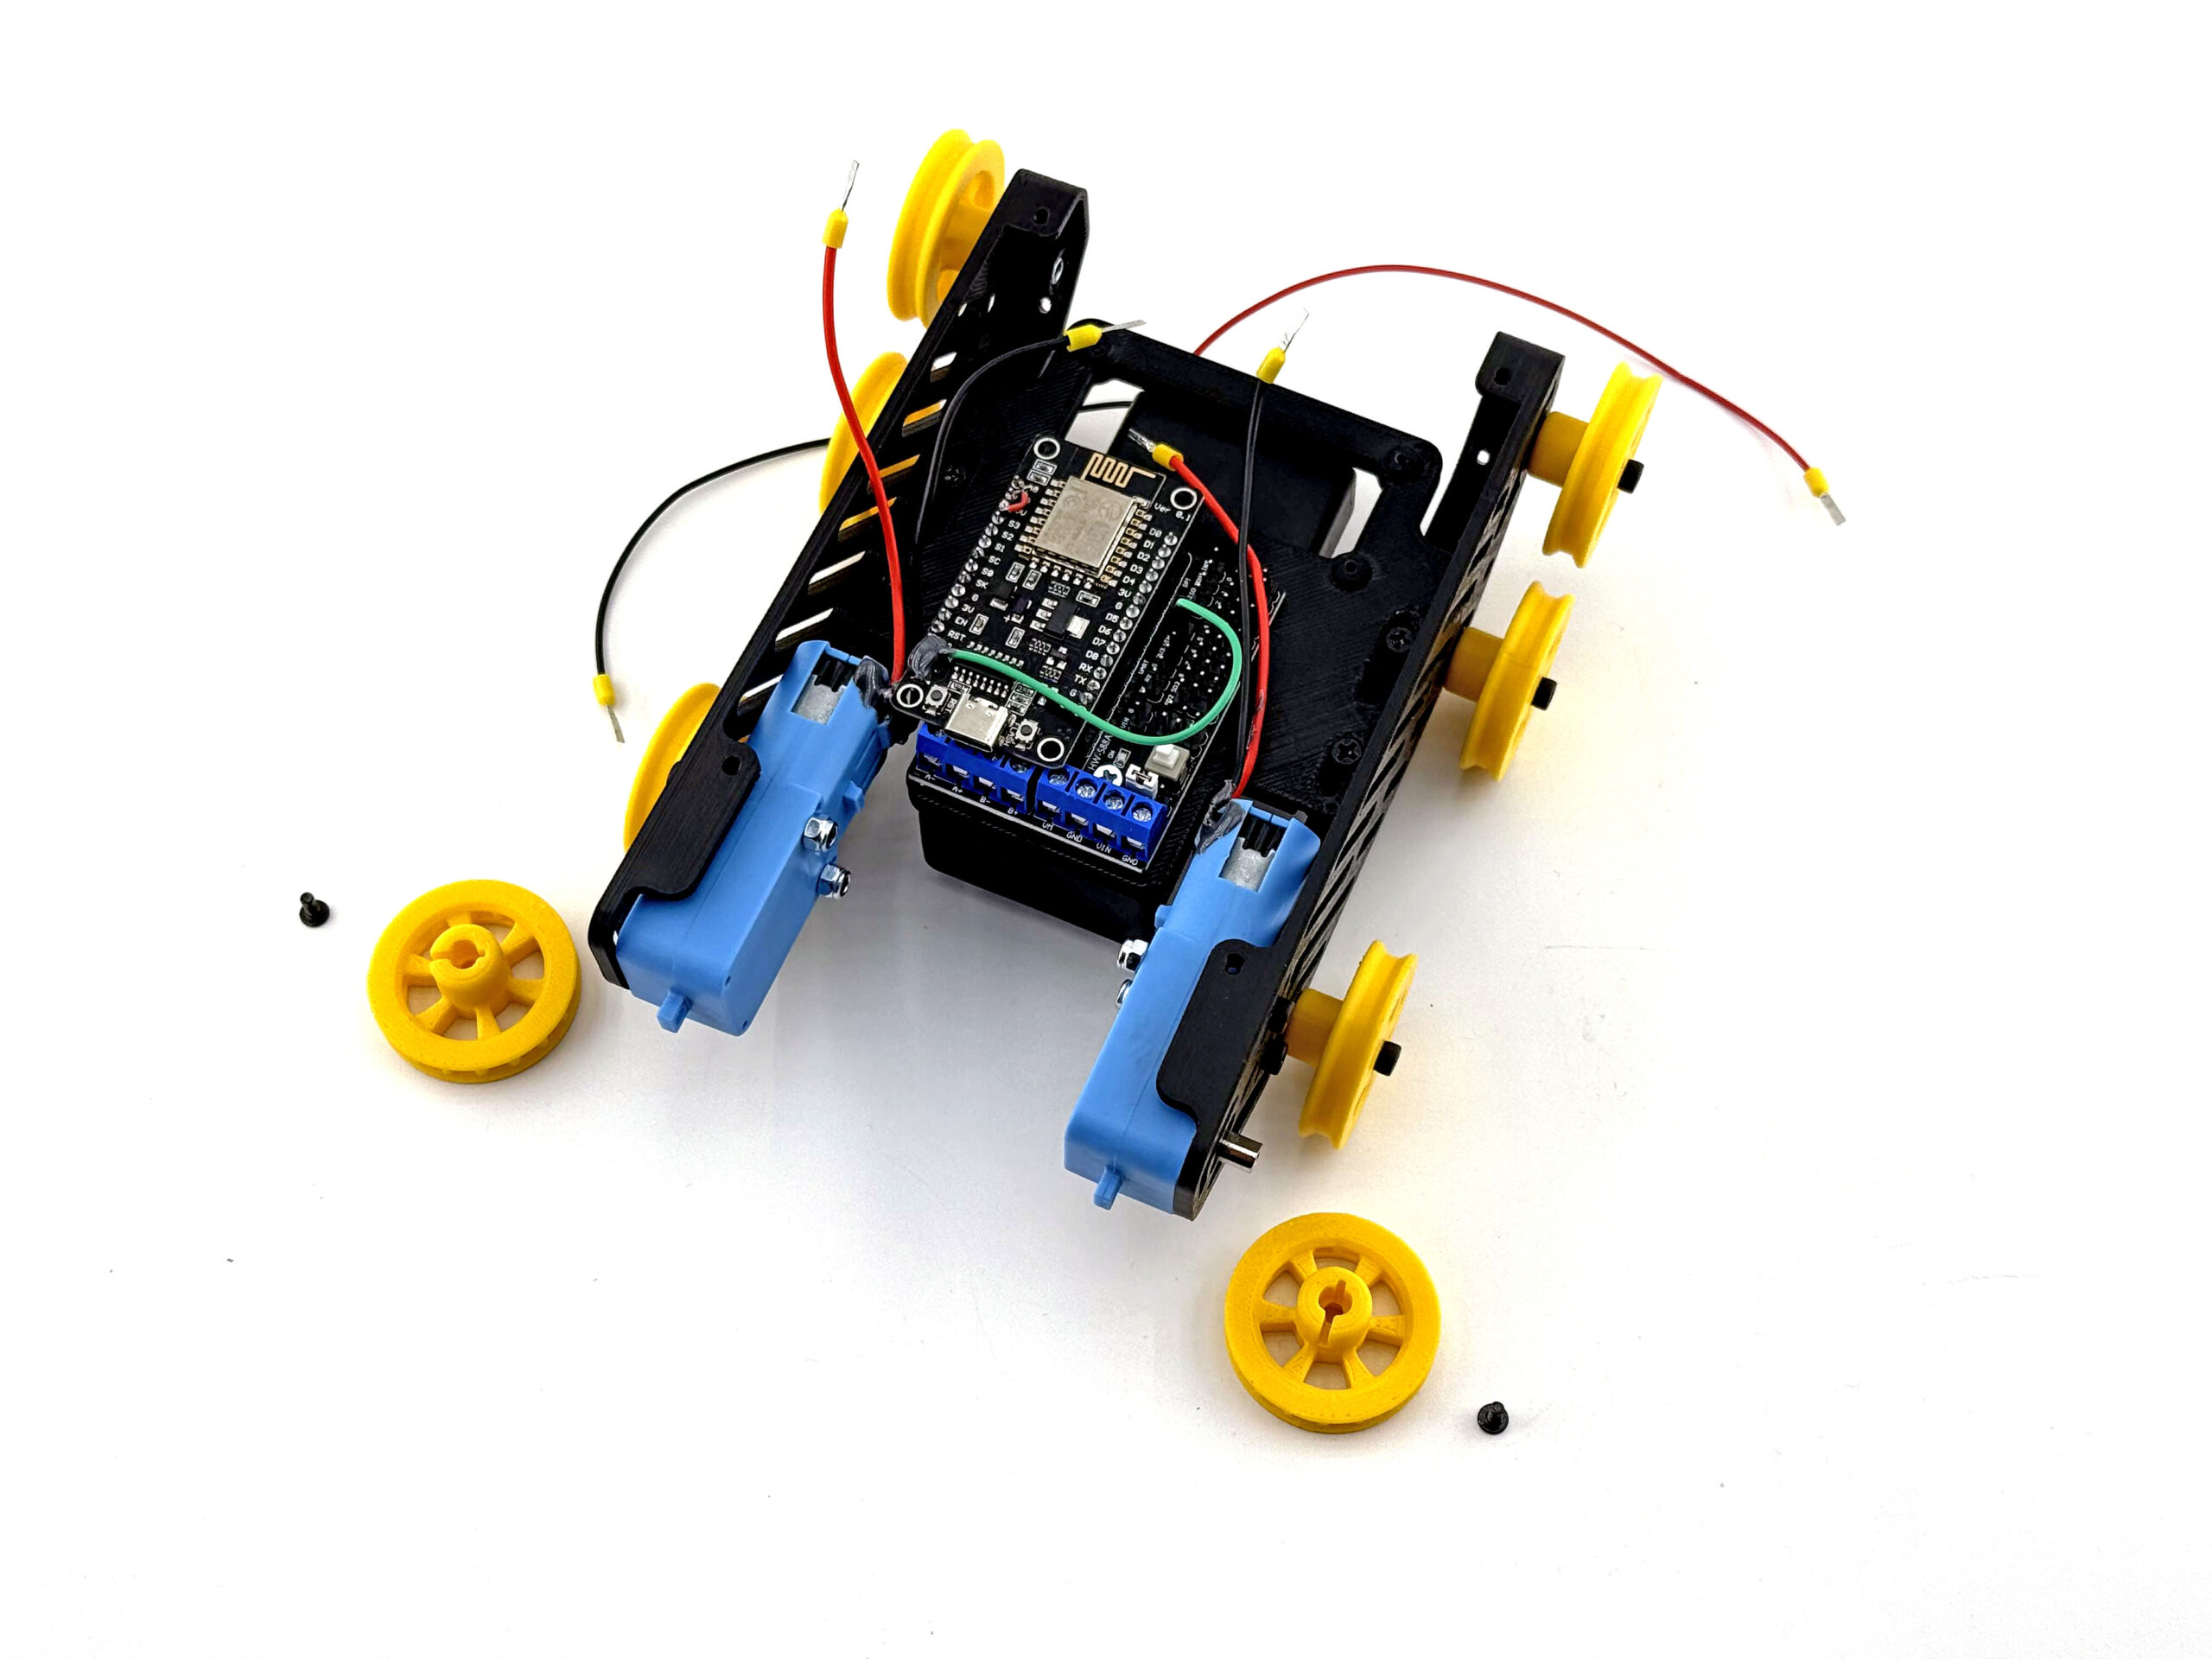
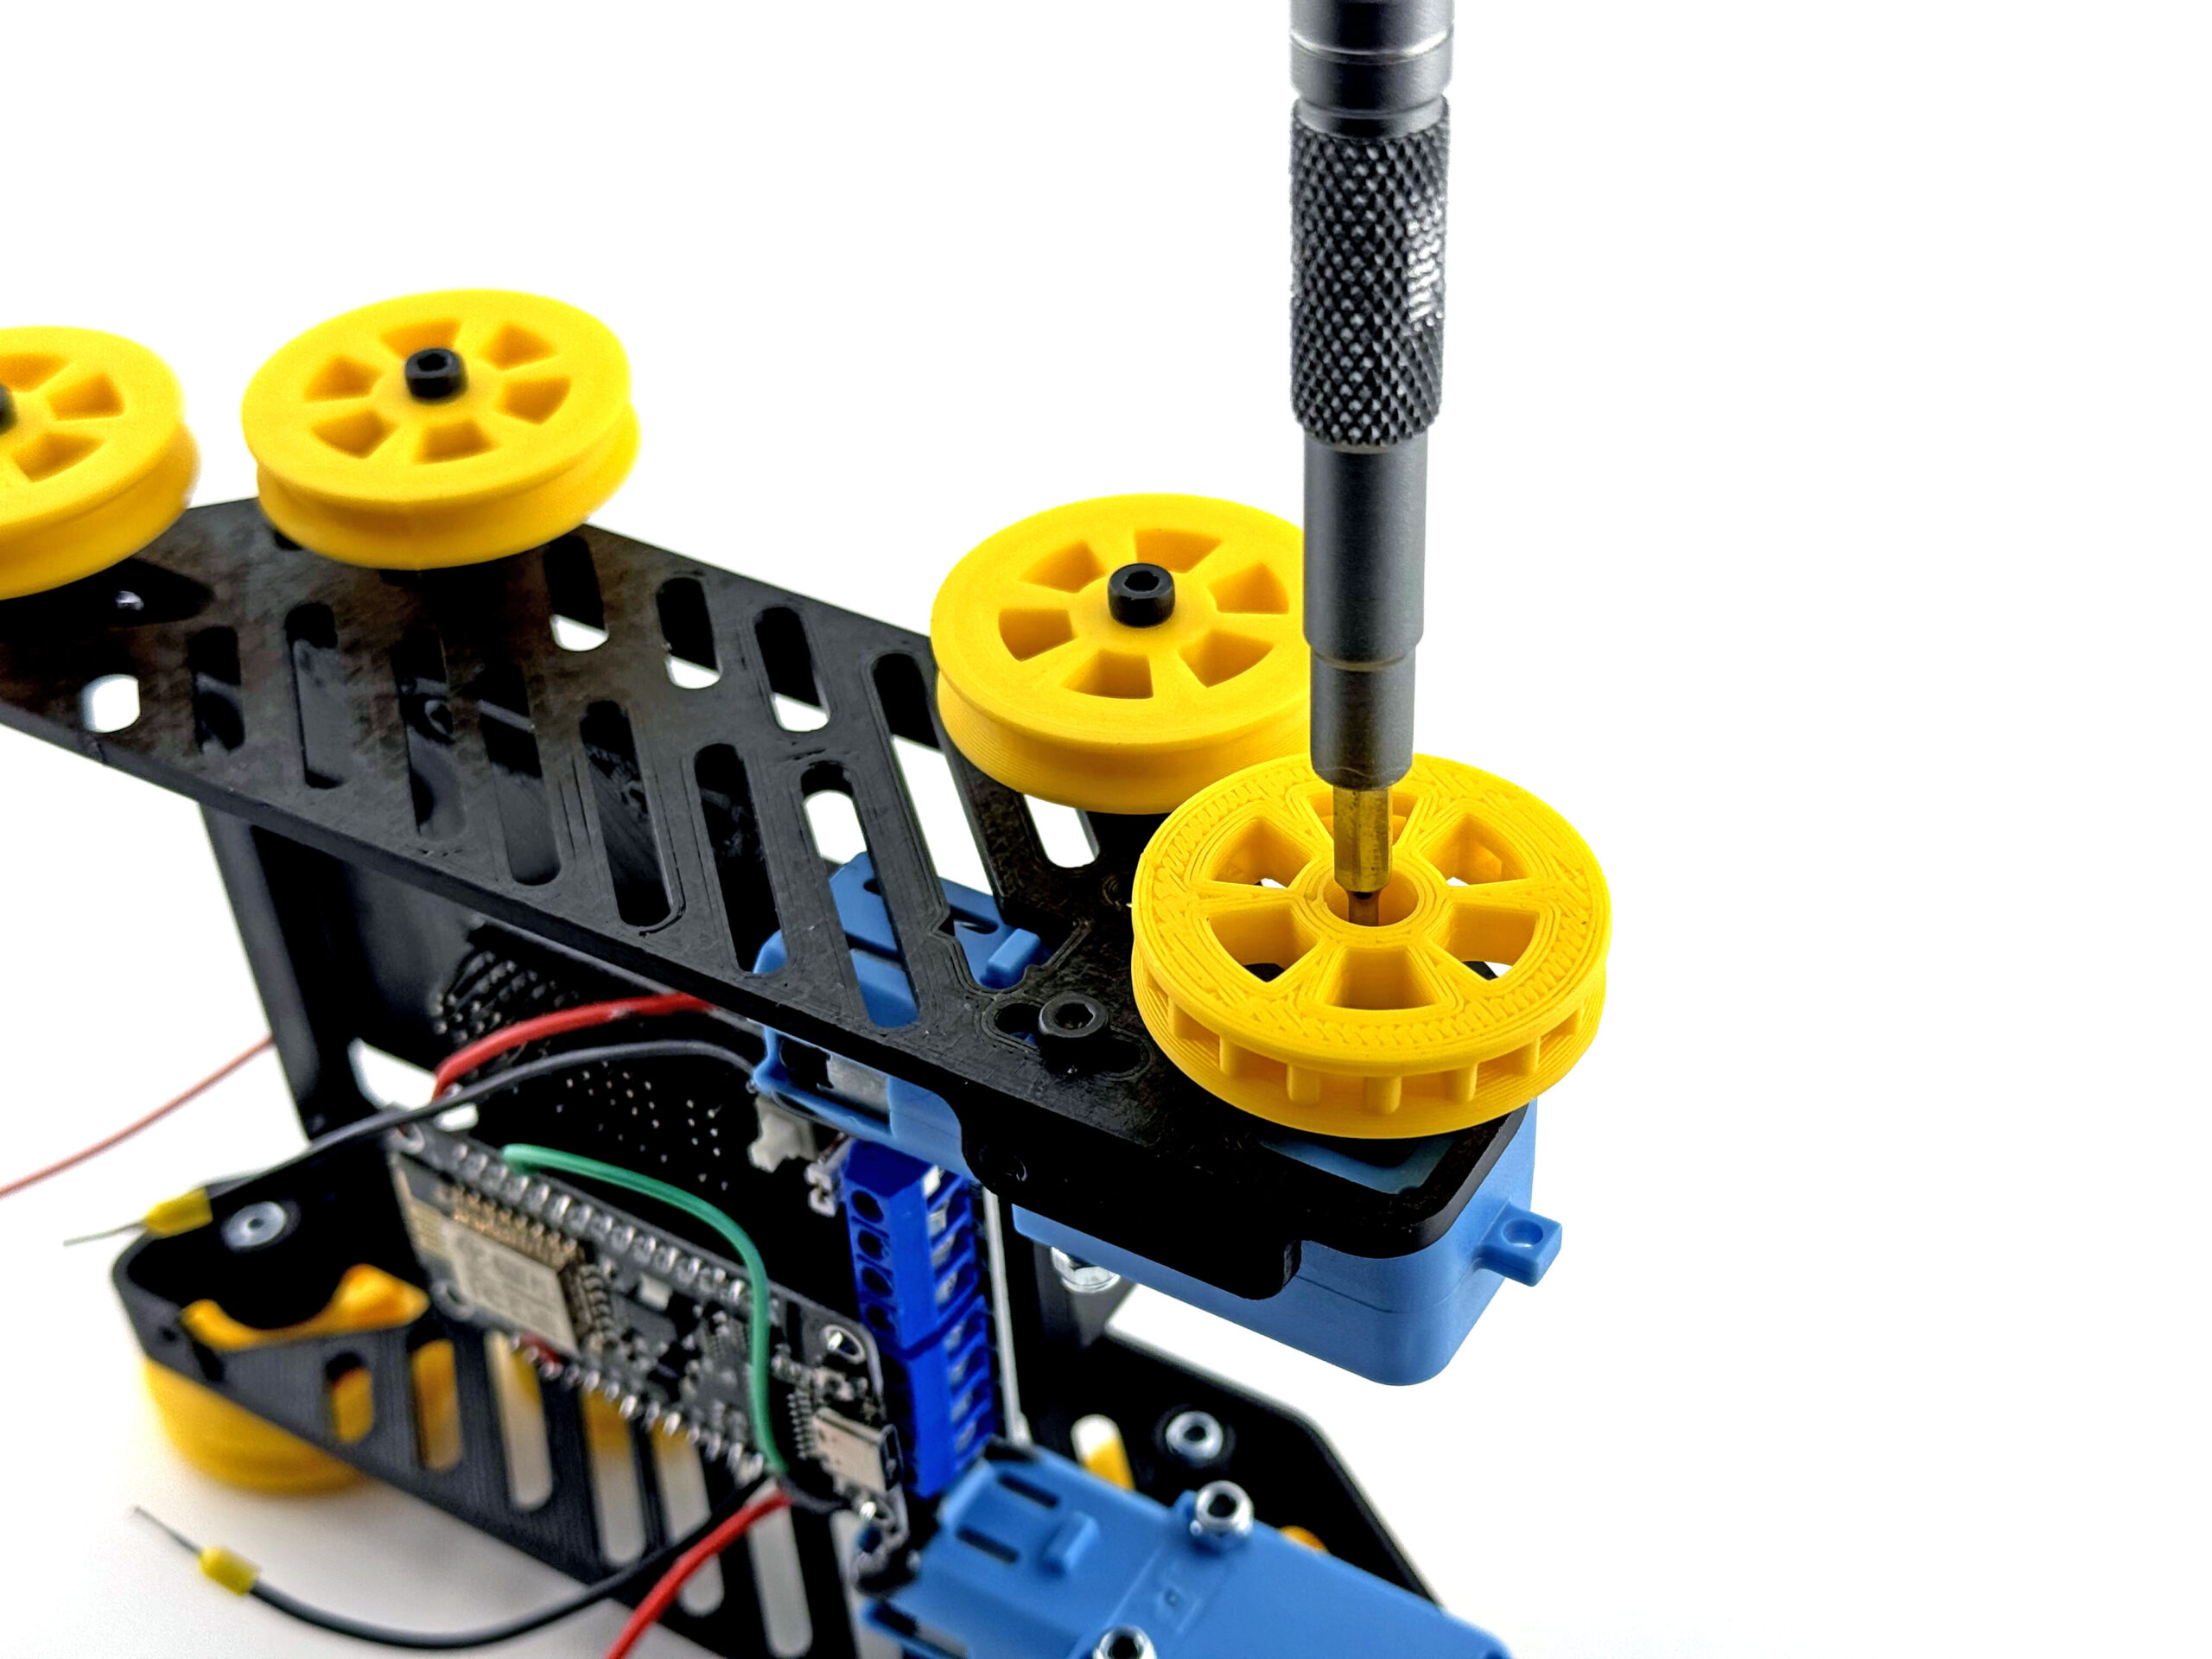
Установите колесо на вал двигателя нажатием на колесо (соблюдайте правильное положение). Затем зафиксируйте его винтом - он вкручивается в вал двигателя:
¶ Установка нижних защит
Подготовим следующие компоненты:
- Нижние защиты - 3 плоские пластиковые детали
- Саморез М3 х 12 мм - 8 шт
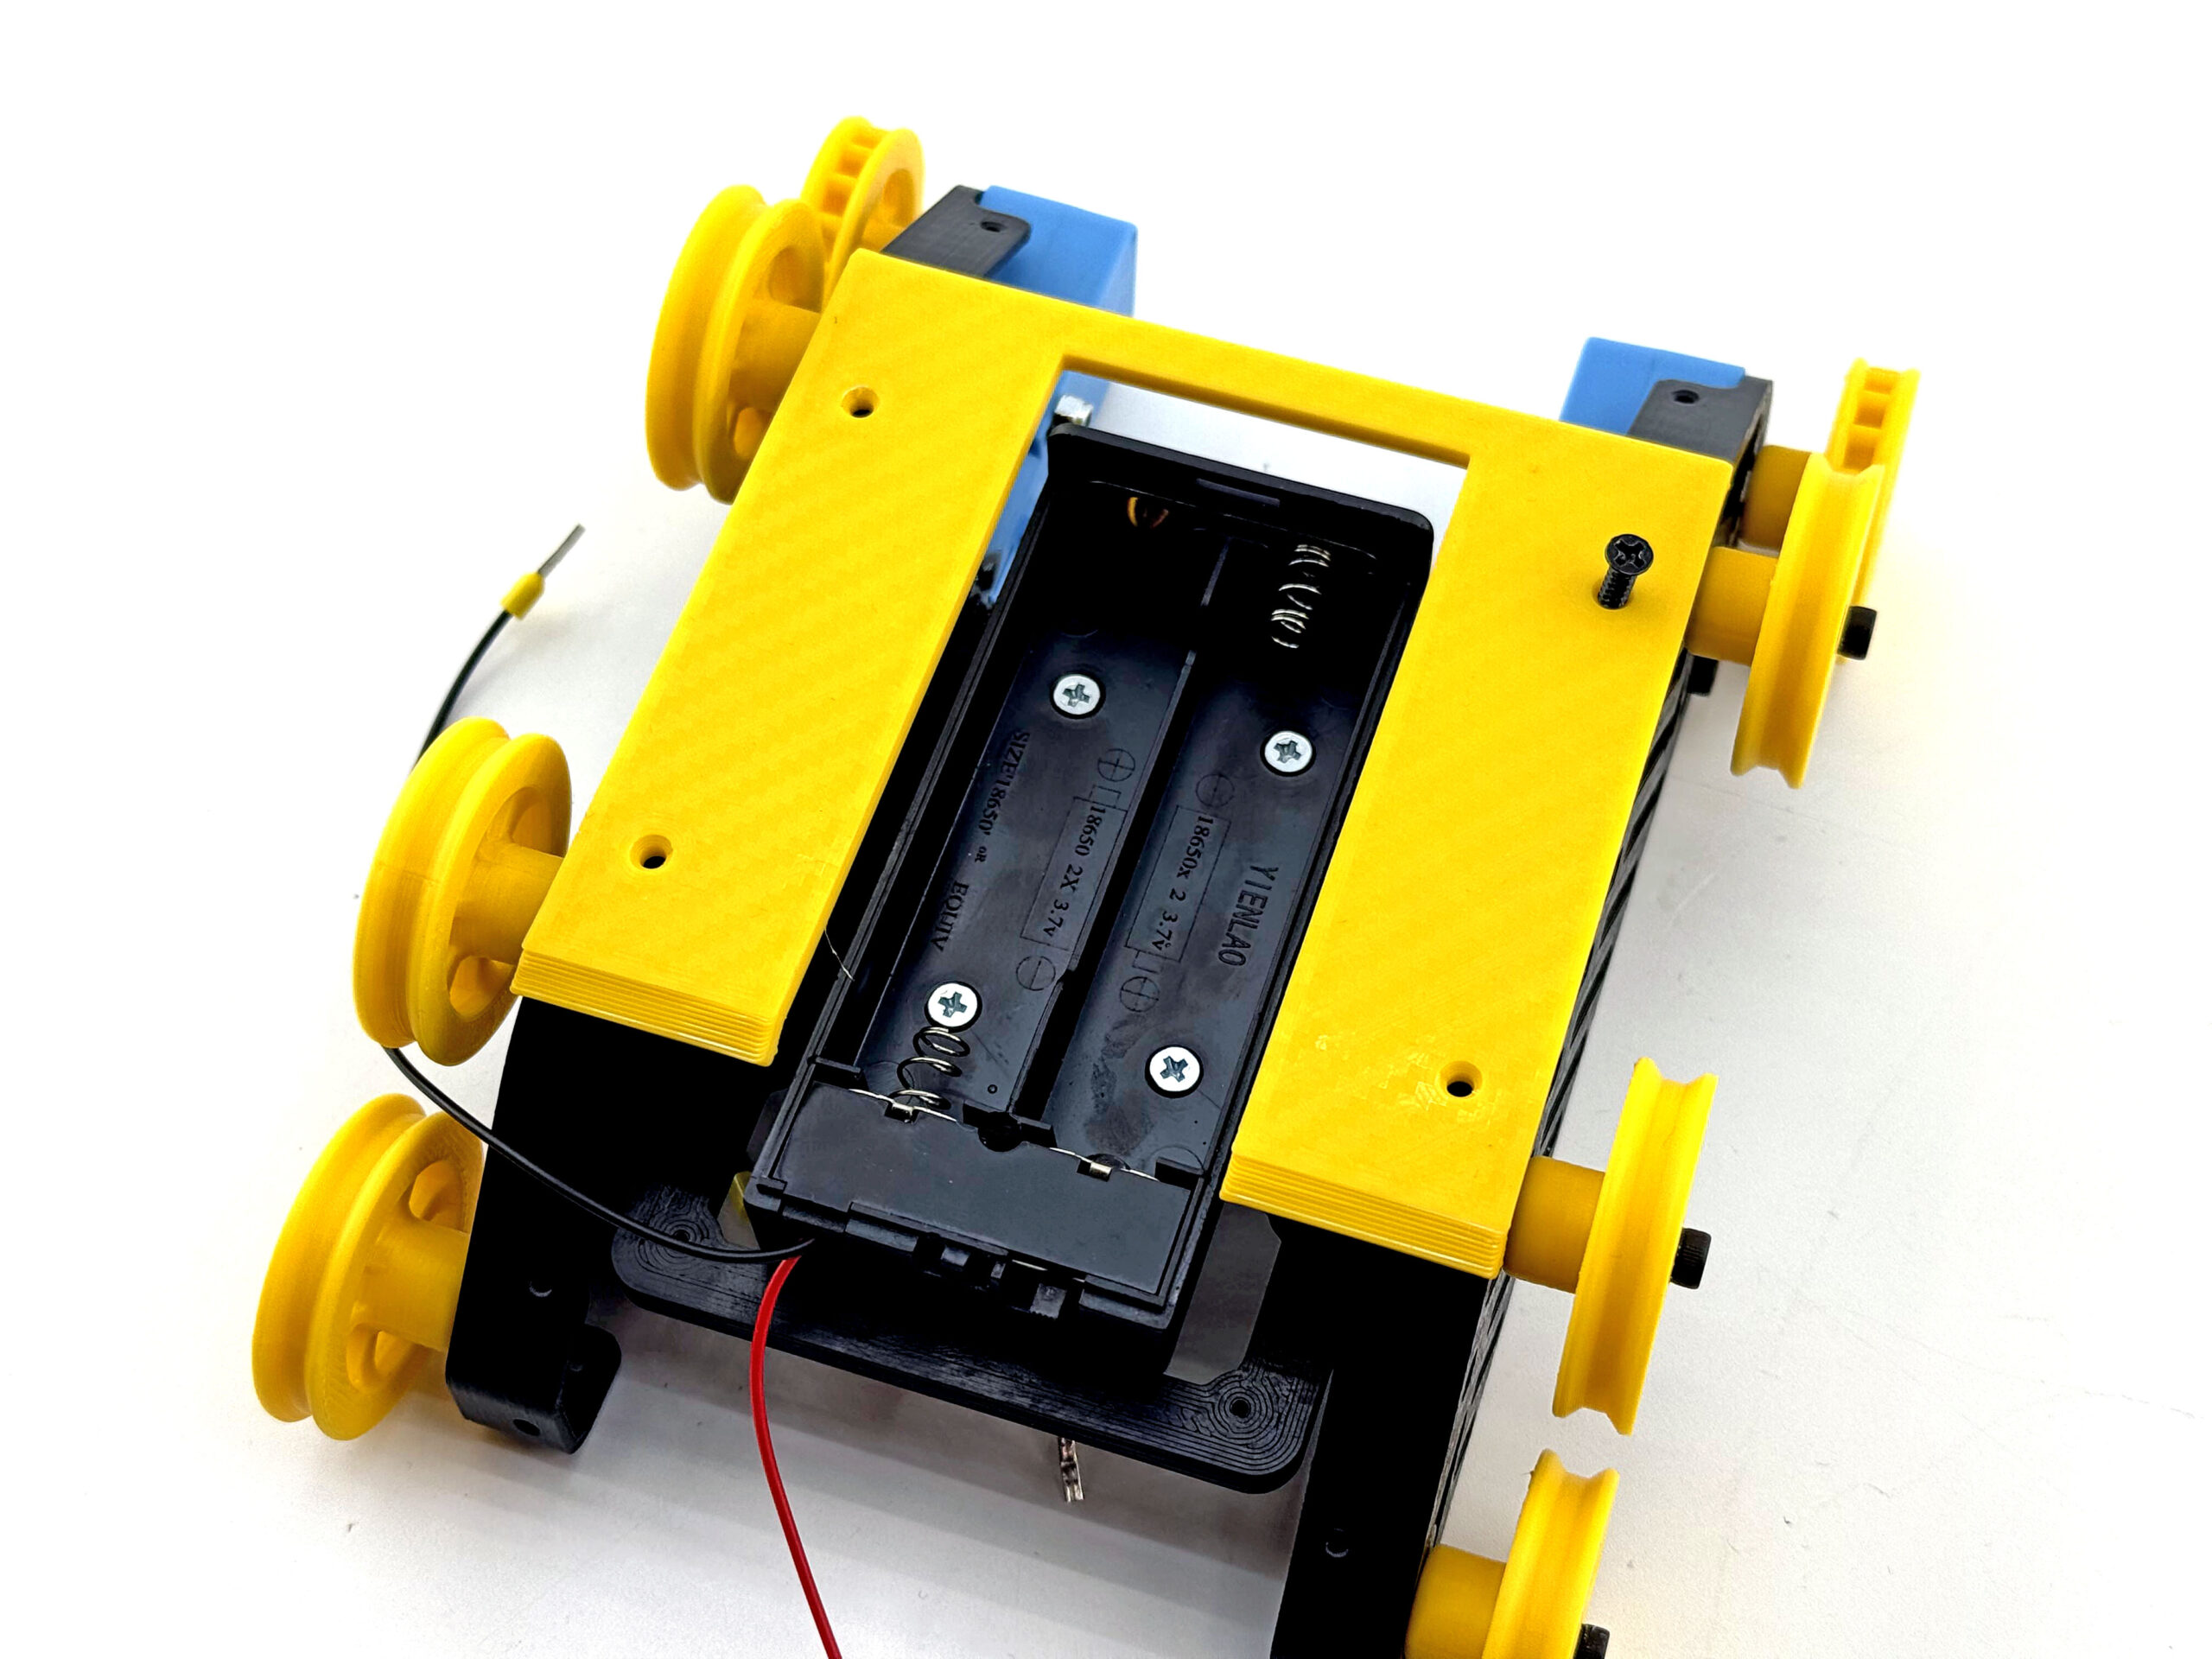
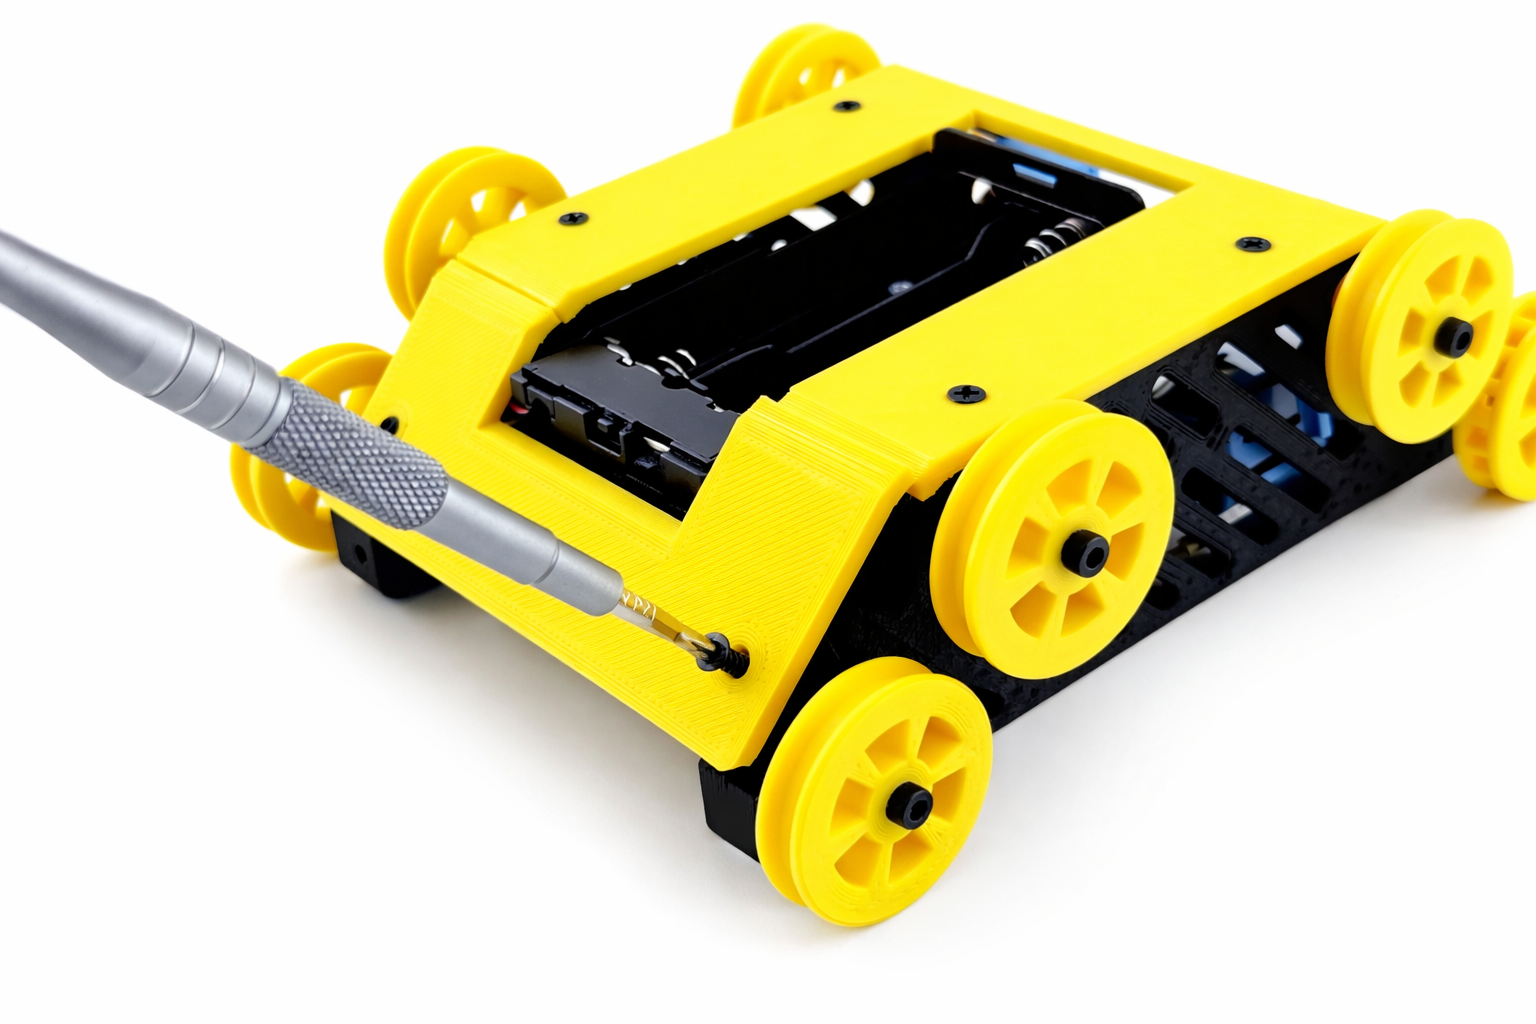
Вы можете прикручивать в любом порядке. Всего вам нужно закрутить 3 детали и 8 саморезов так, как показано на следующих изображениях:
¶ Установка задней защиты
Подготовим следующие компоненты:
- Задняя защита - 1 шт
- Саморез М3 х 12 мм - 2 шт
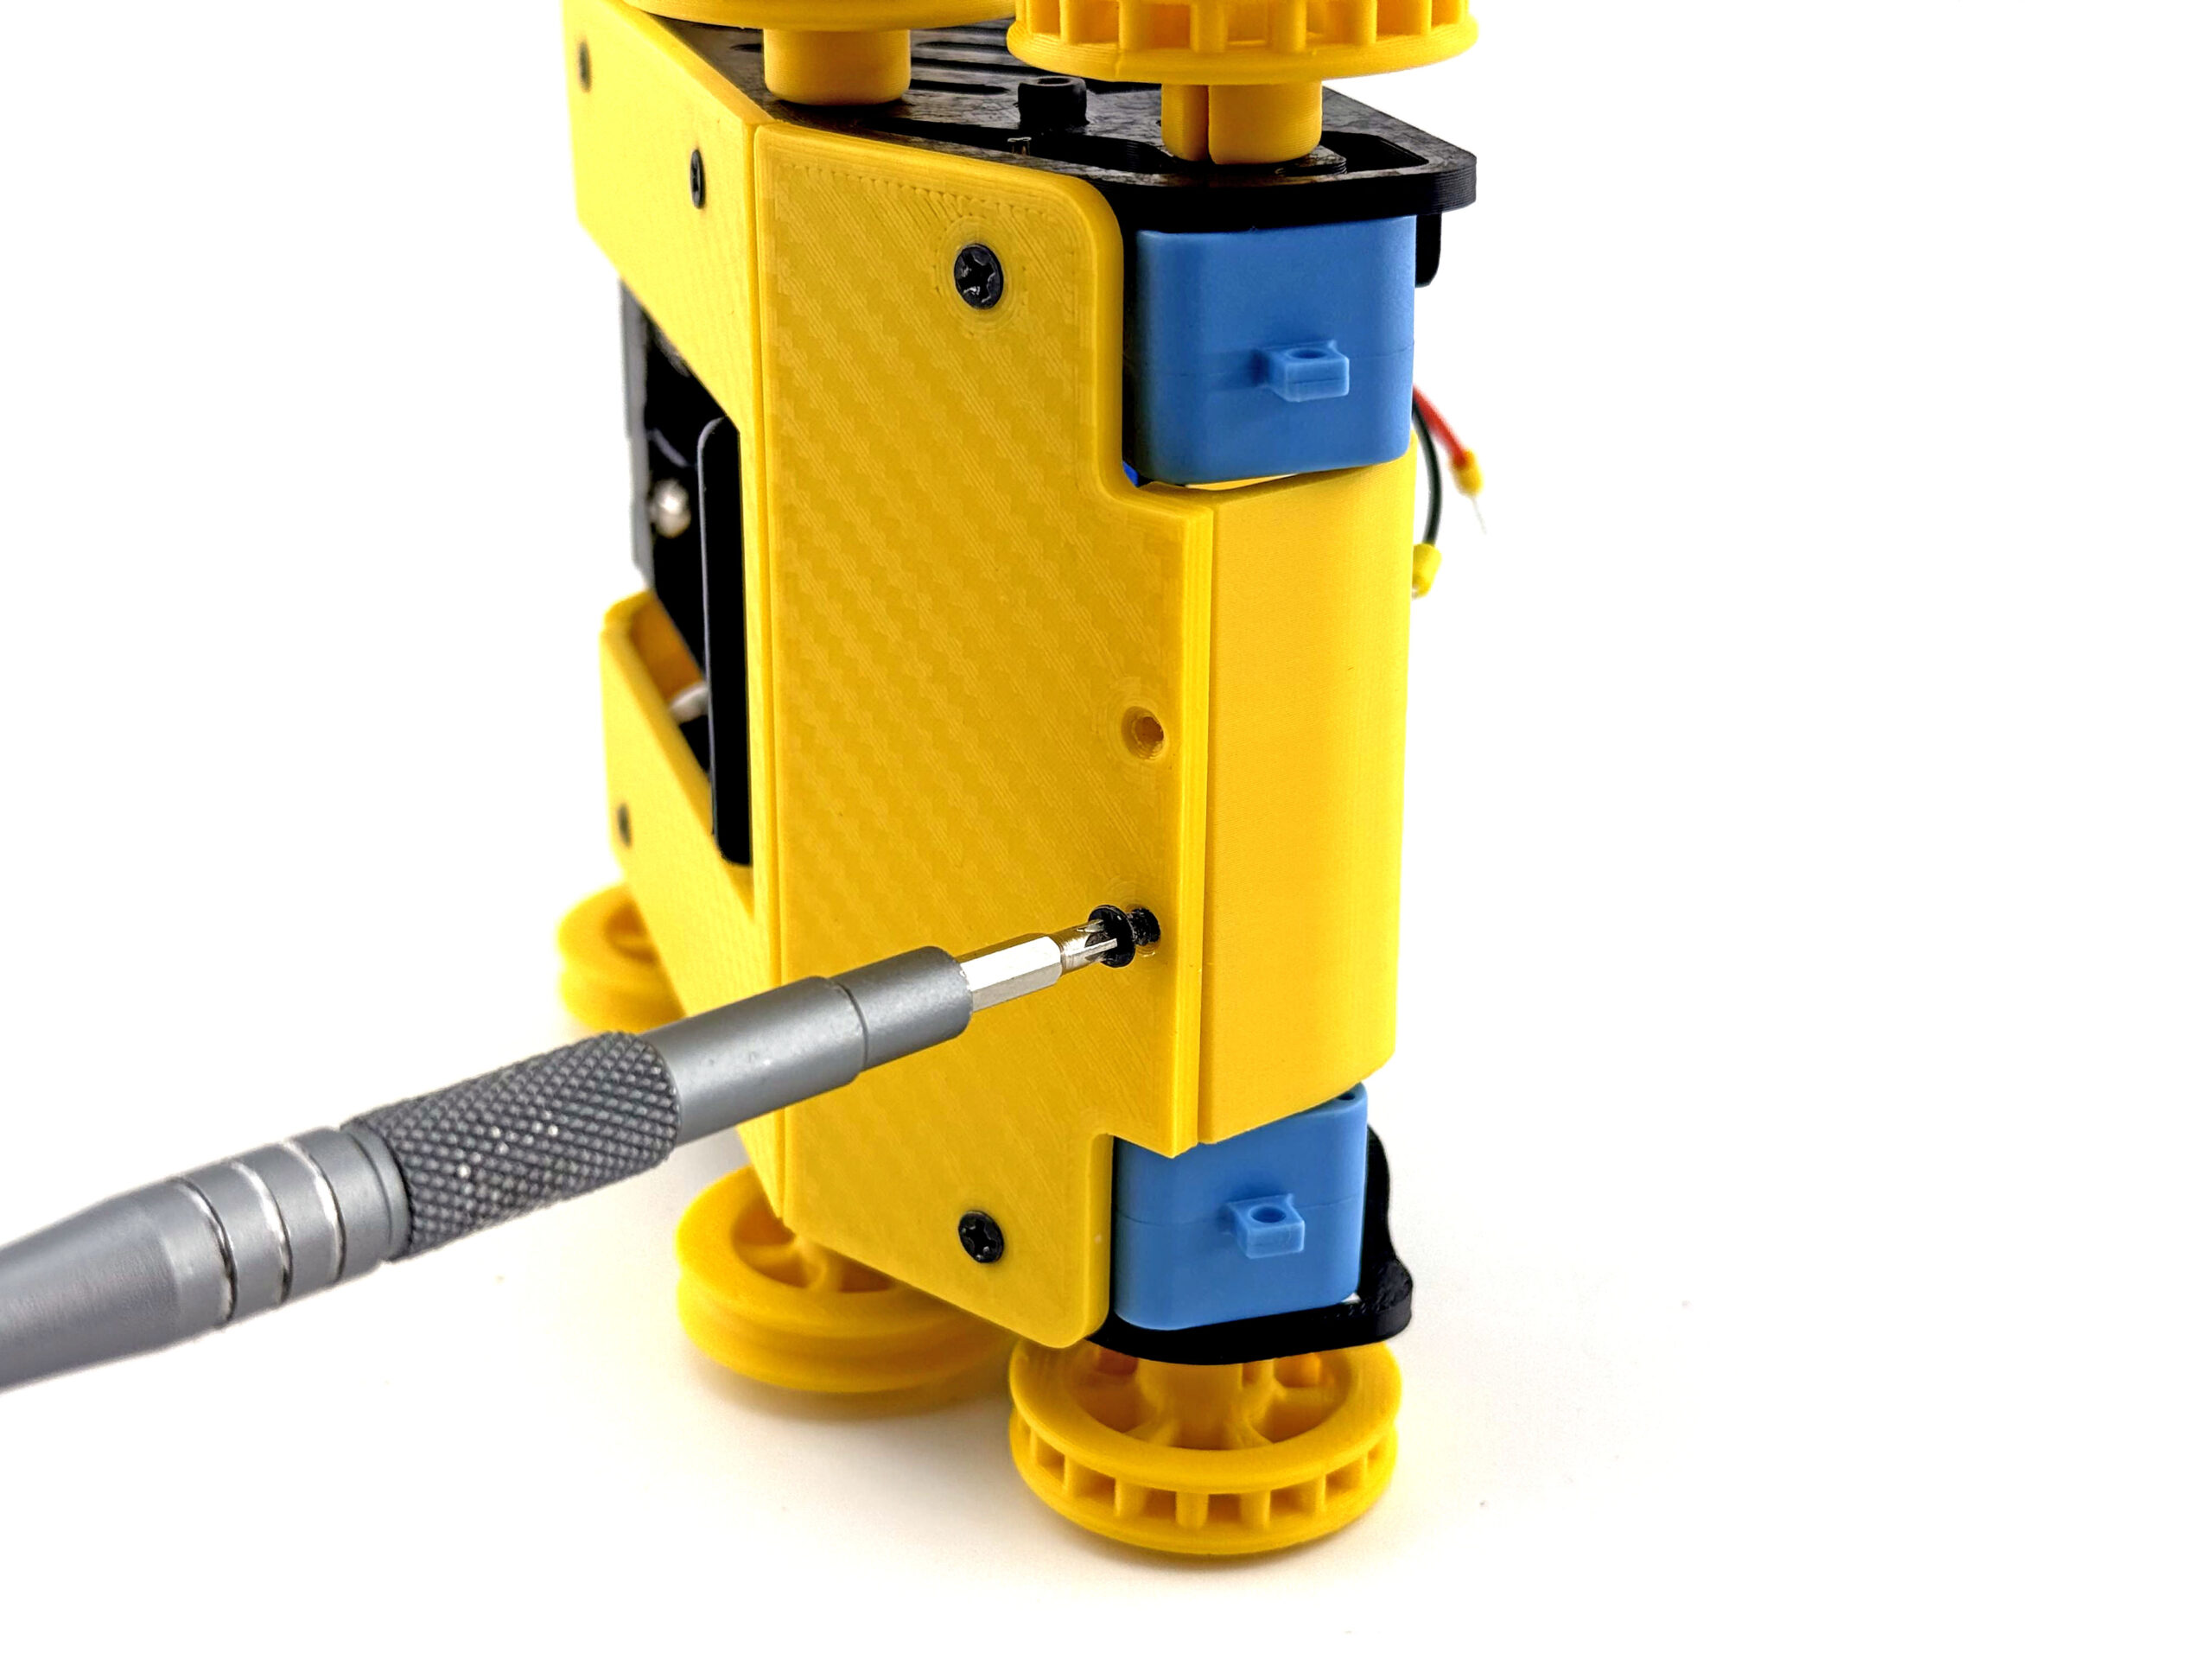
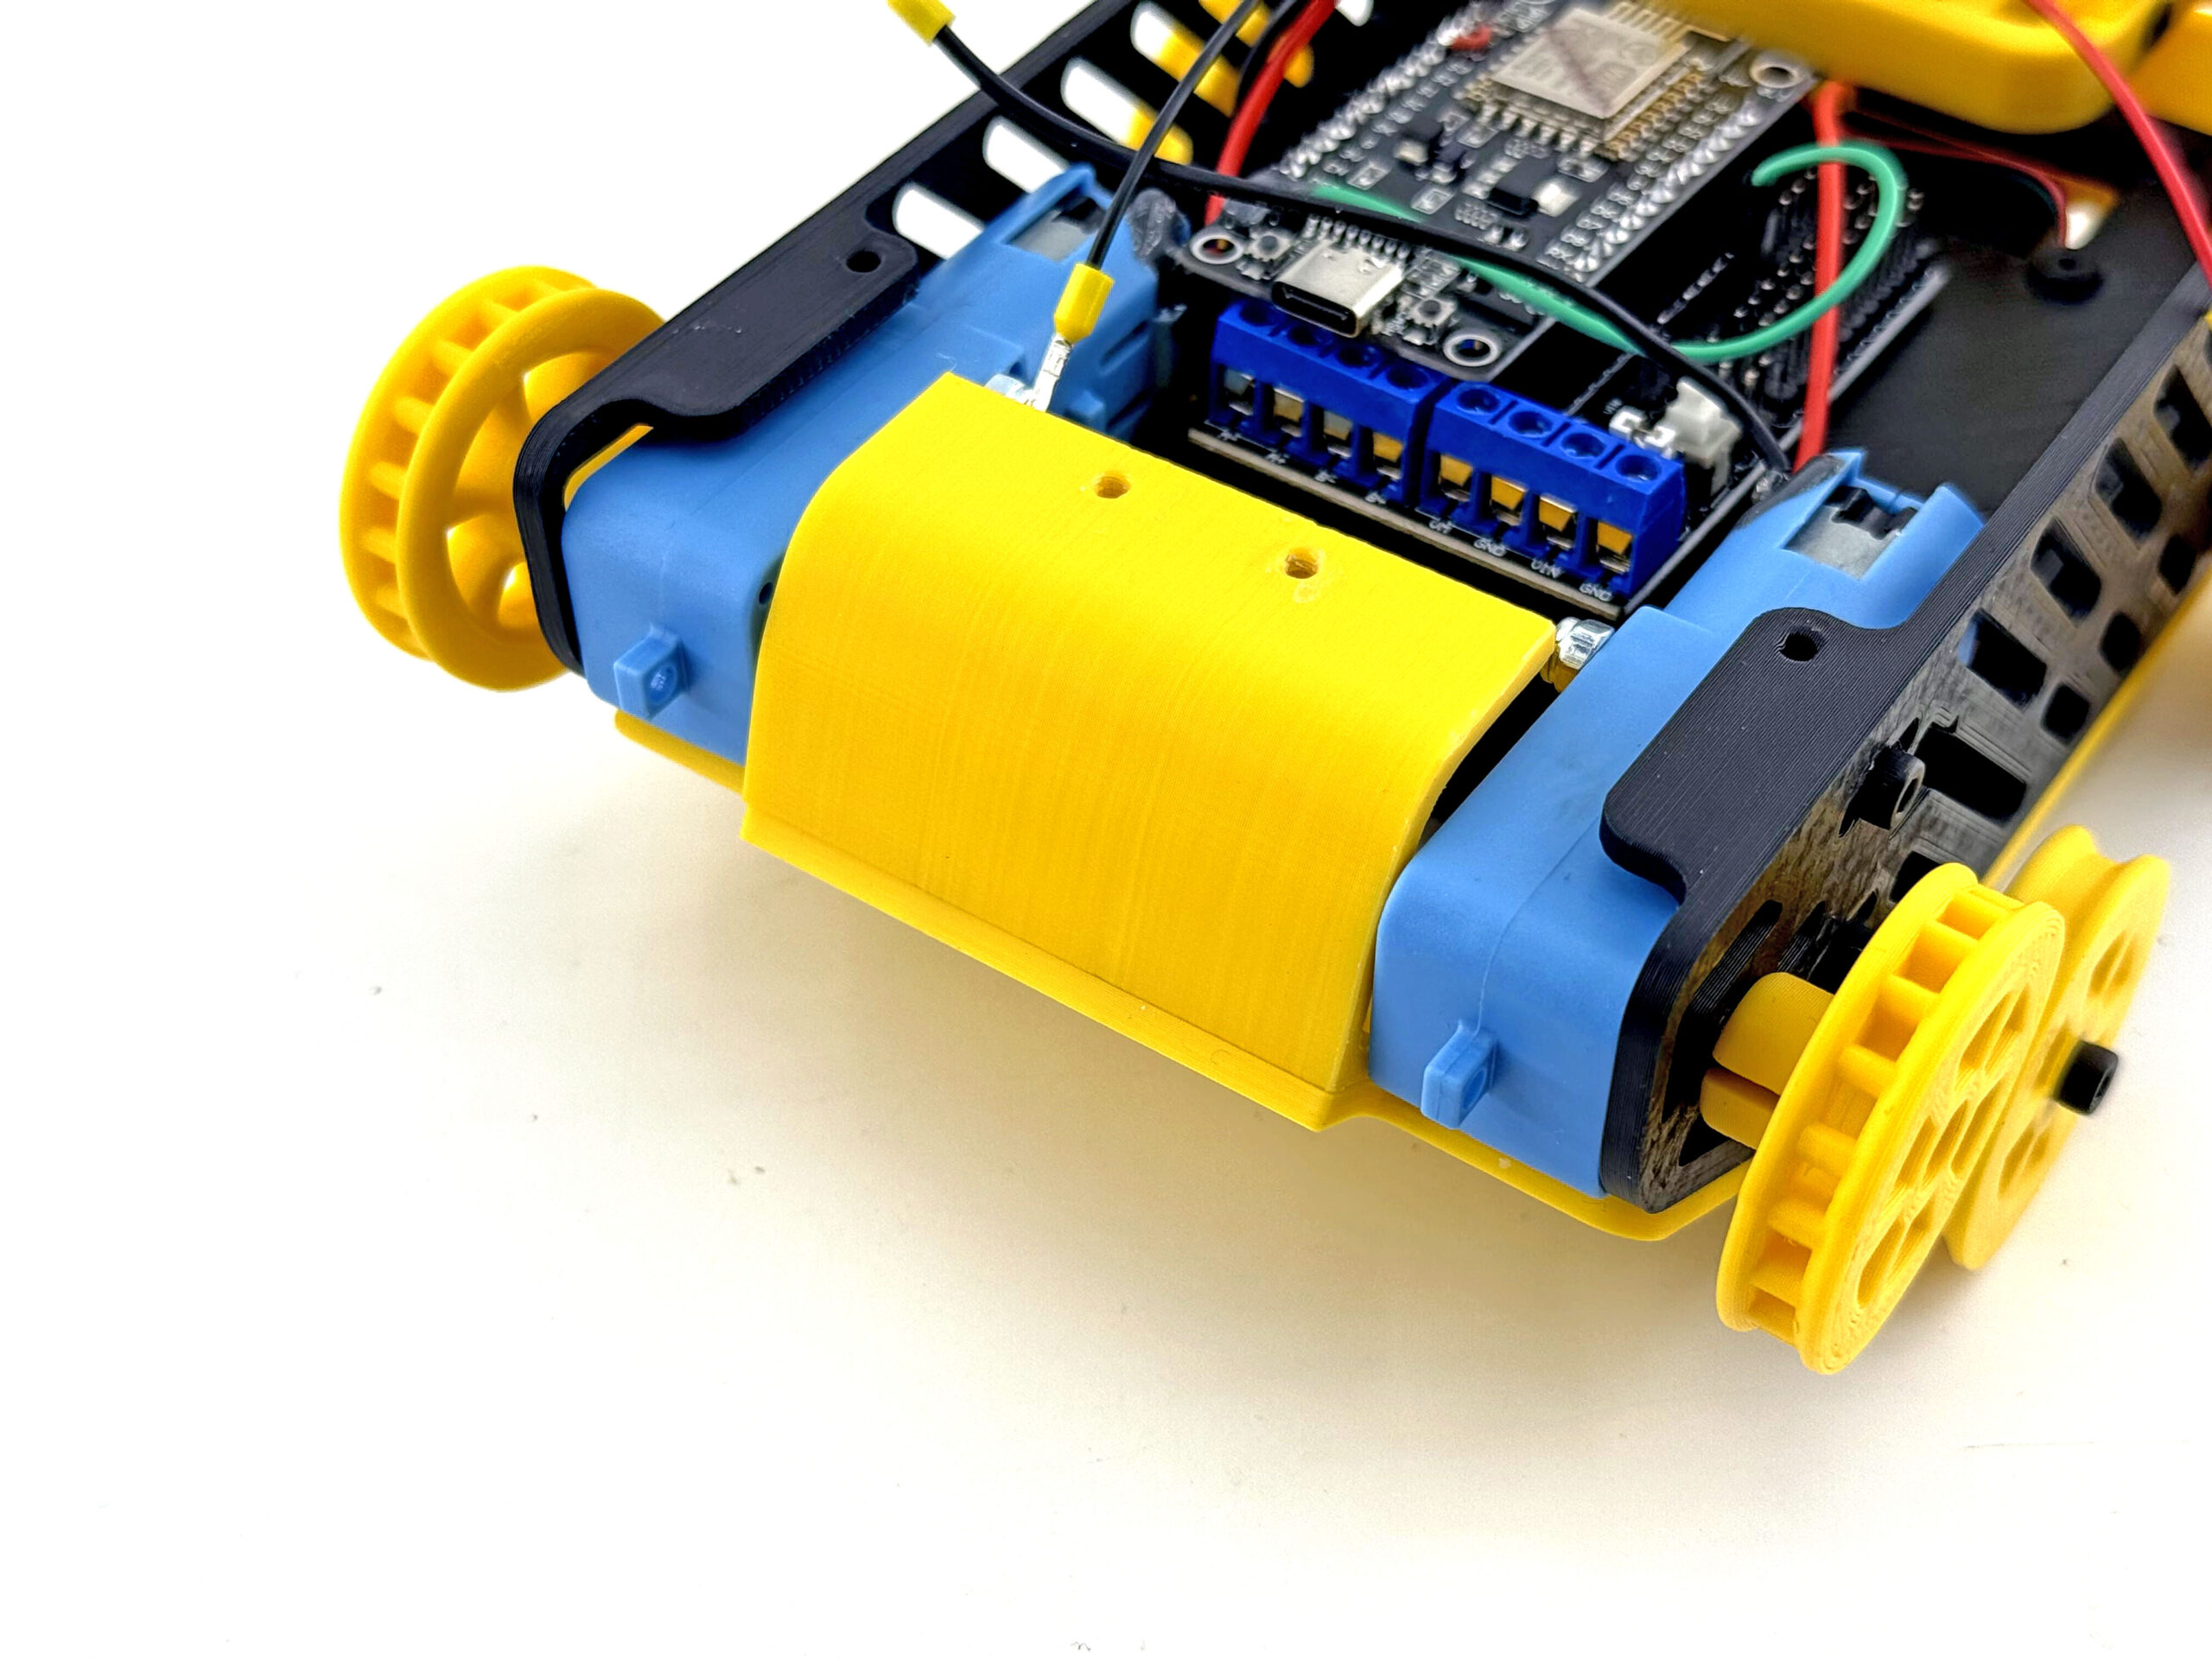
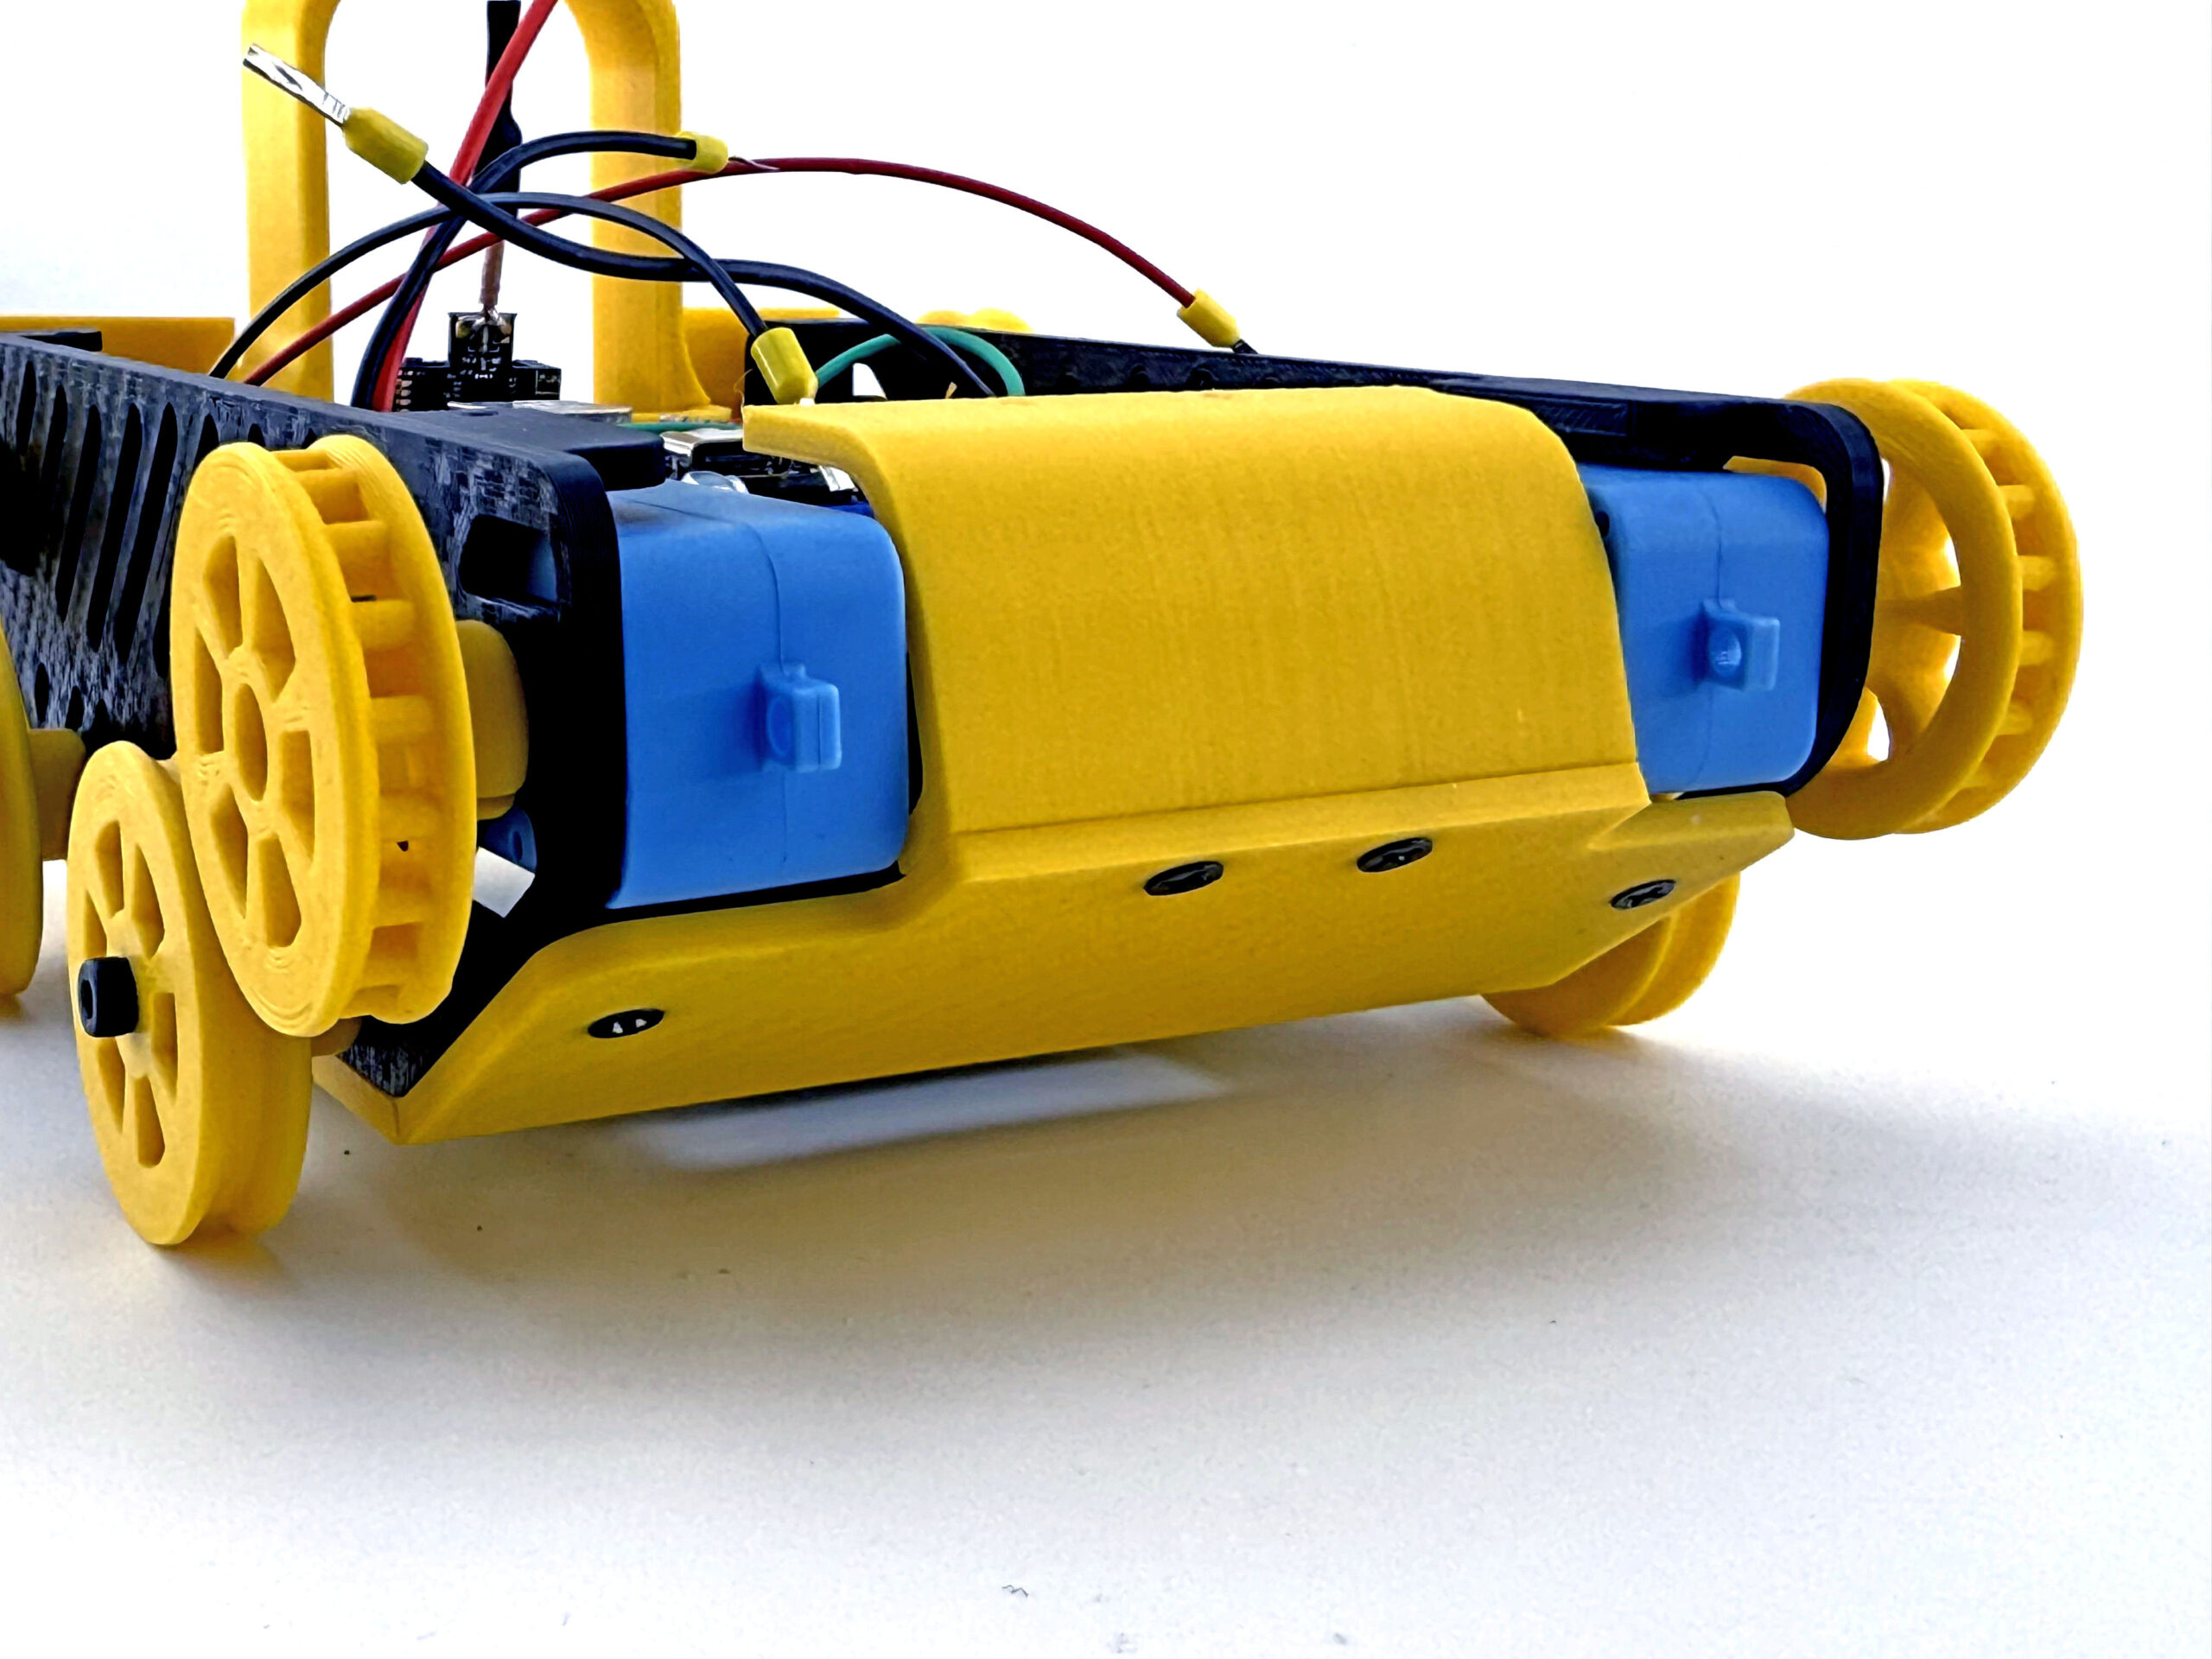
Прикрутите защитную деталь между двигателями следующим образом:
¶ Подключение проводов двигателей к драйверу
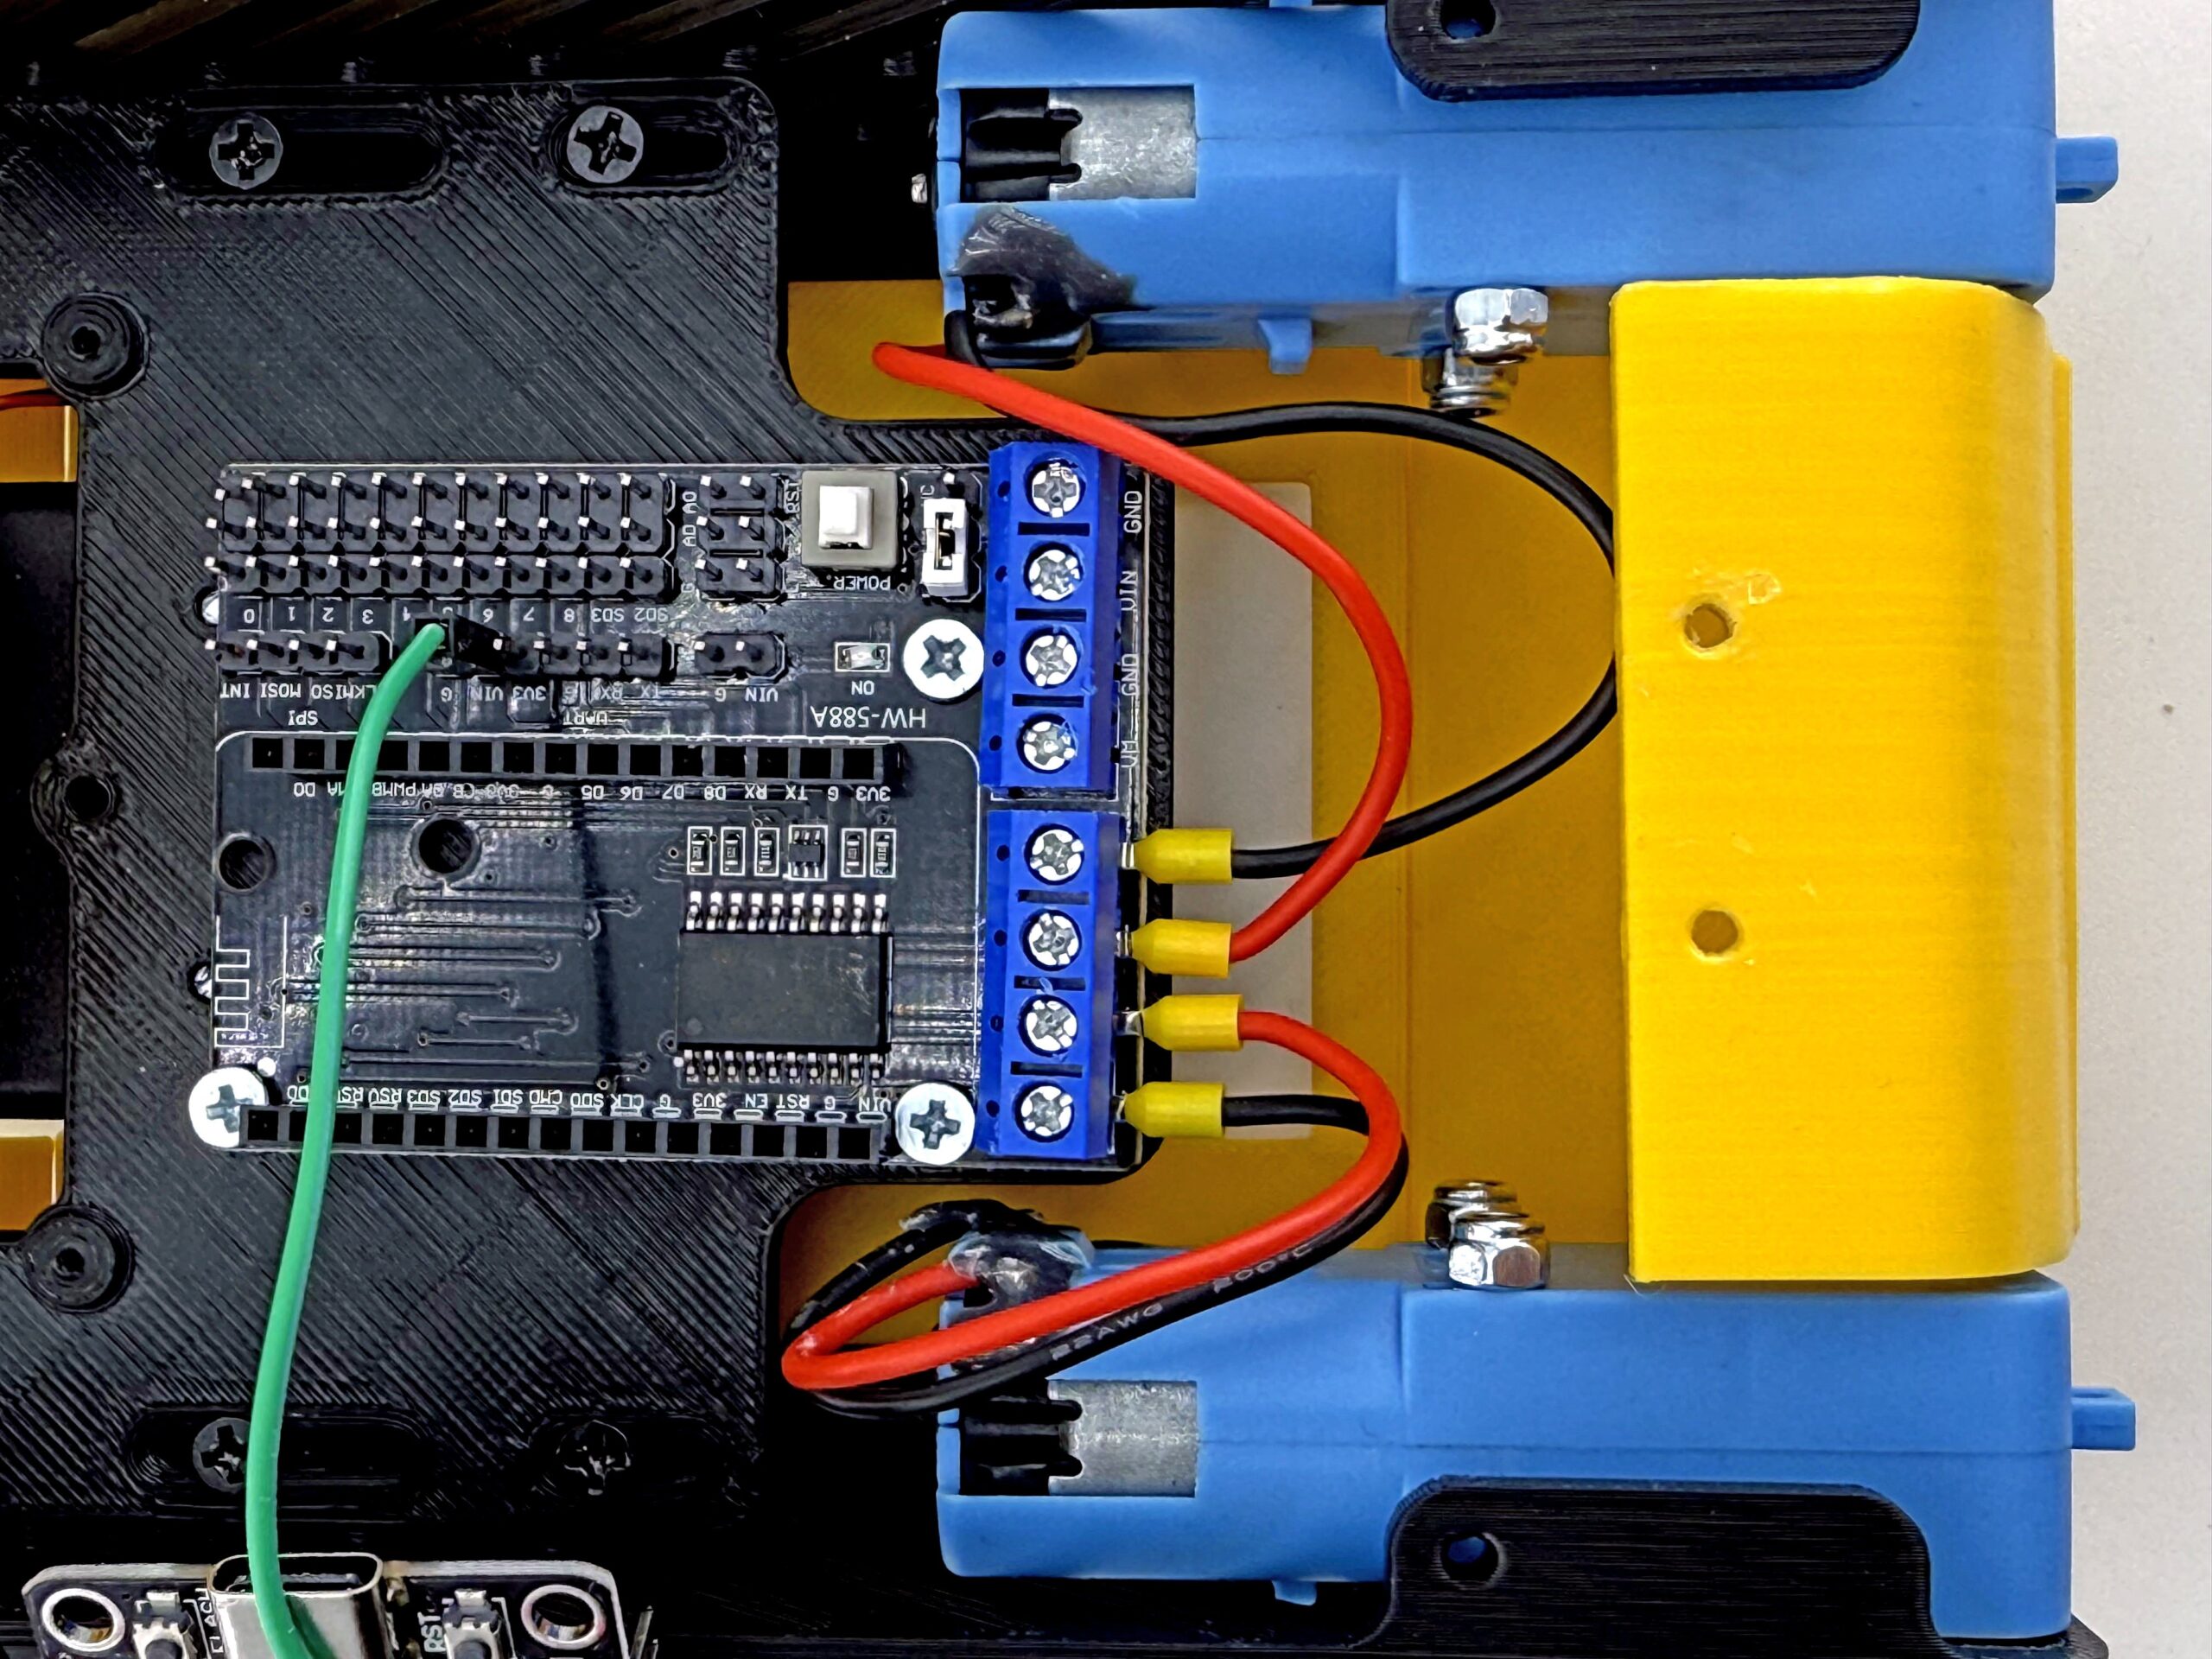
Открутите винты терминалов - затем вставьте в них кабельные наконечники проводов от двигателей.
Затем закрутите их до упора (но не слишком сильно, иначе есть возможность их повредить).
Установите красные провода в 2 средних разъема, а 2 черных по краям. Если какой либо из двигателей будет вращаться в противоположную сторону - достаточно просто поменять подключение его проводов местами (черный на место красного и наоборот).
¶ Продолжение сборки для версии с аналоговой FPV камерой
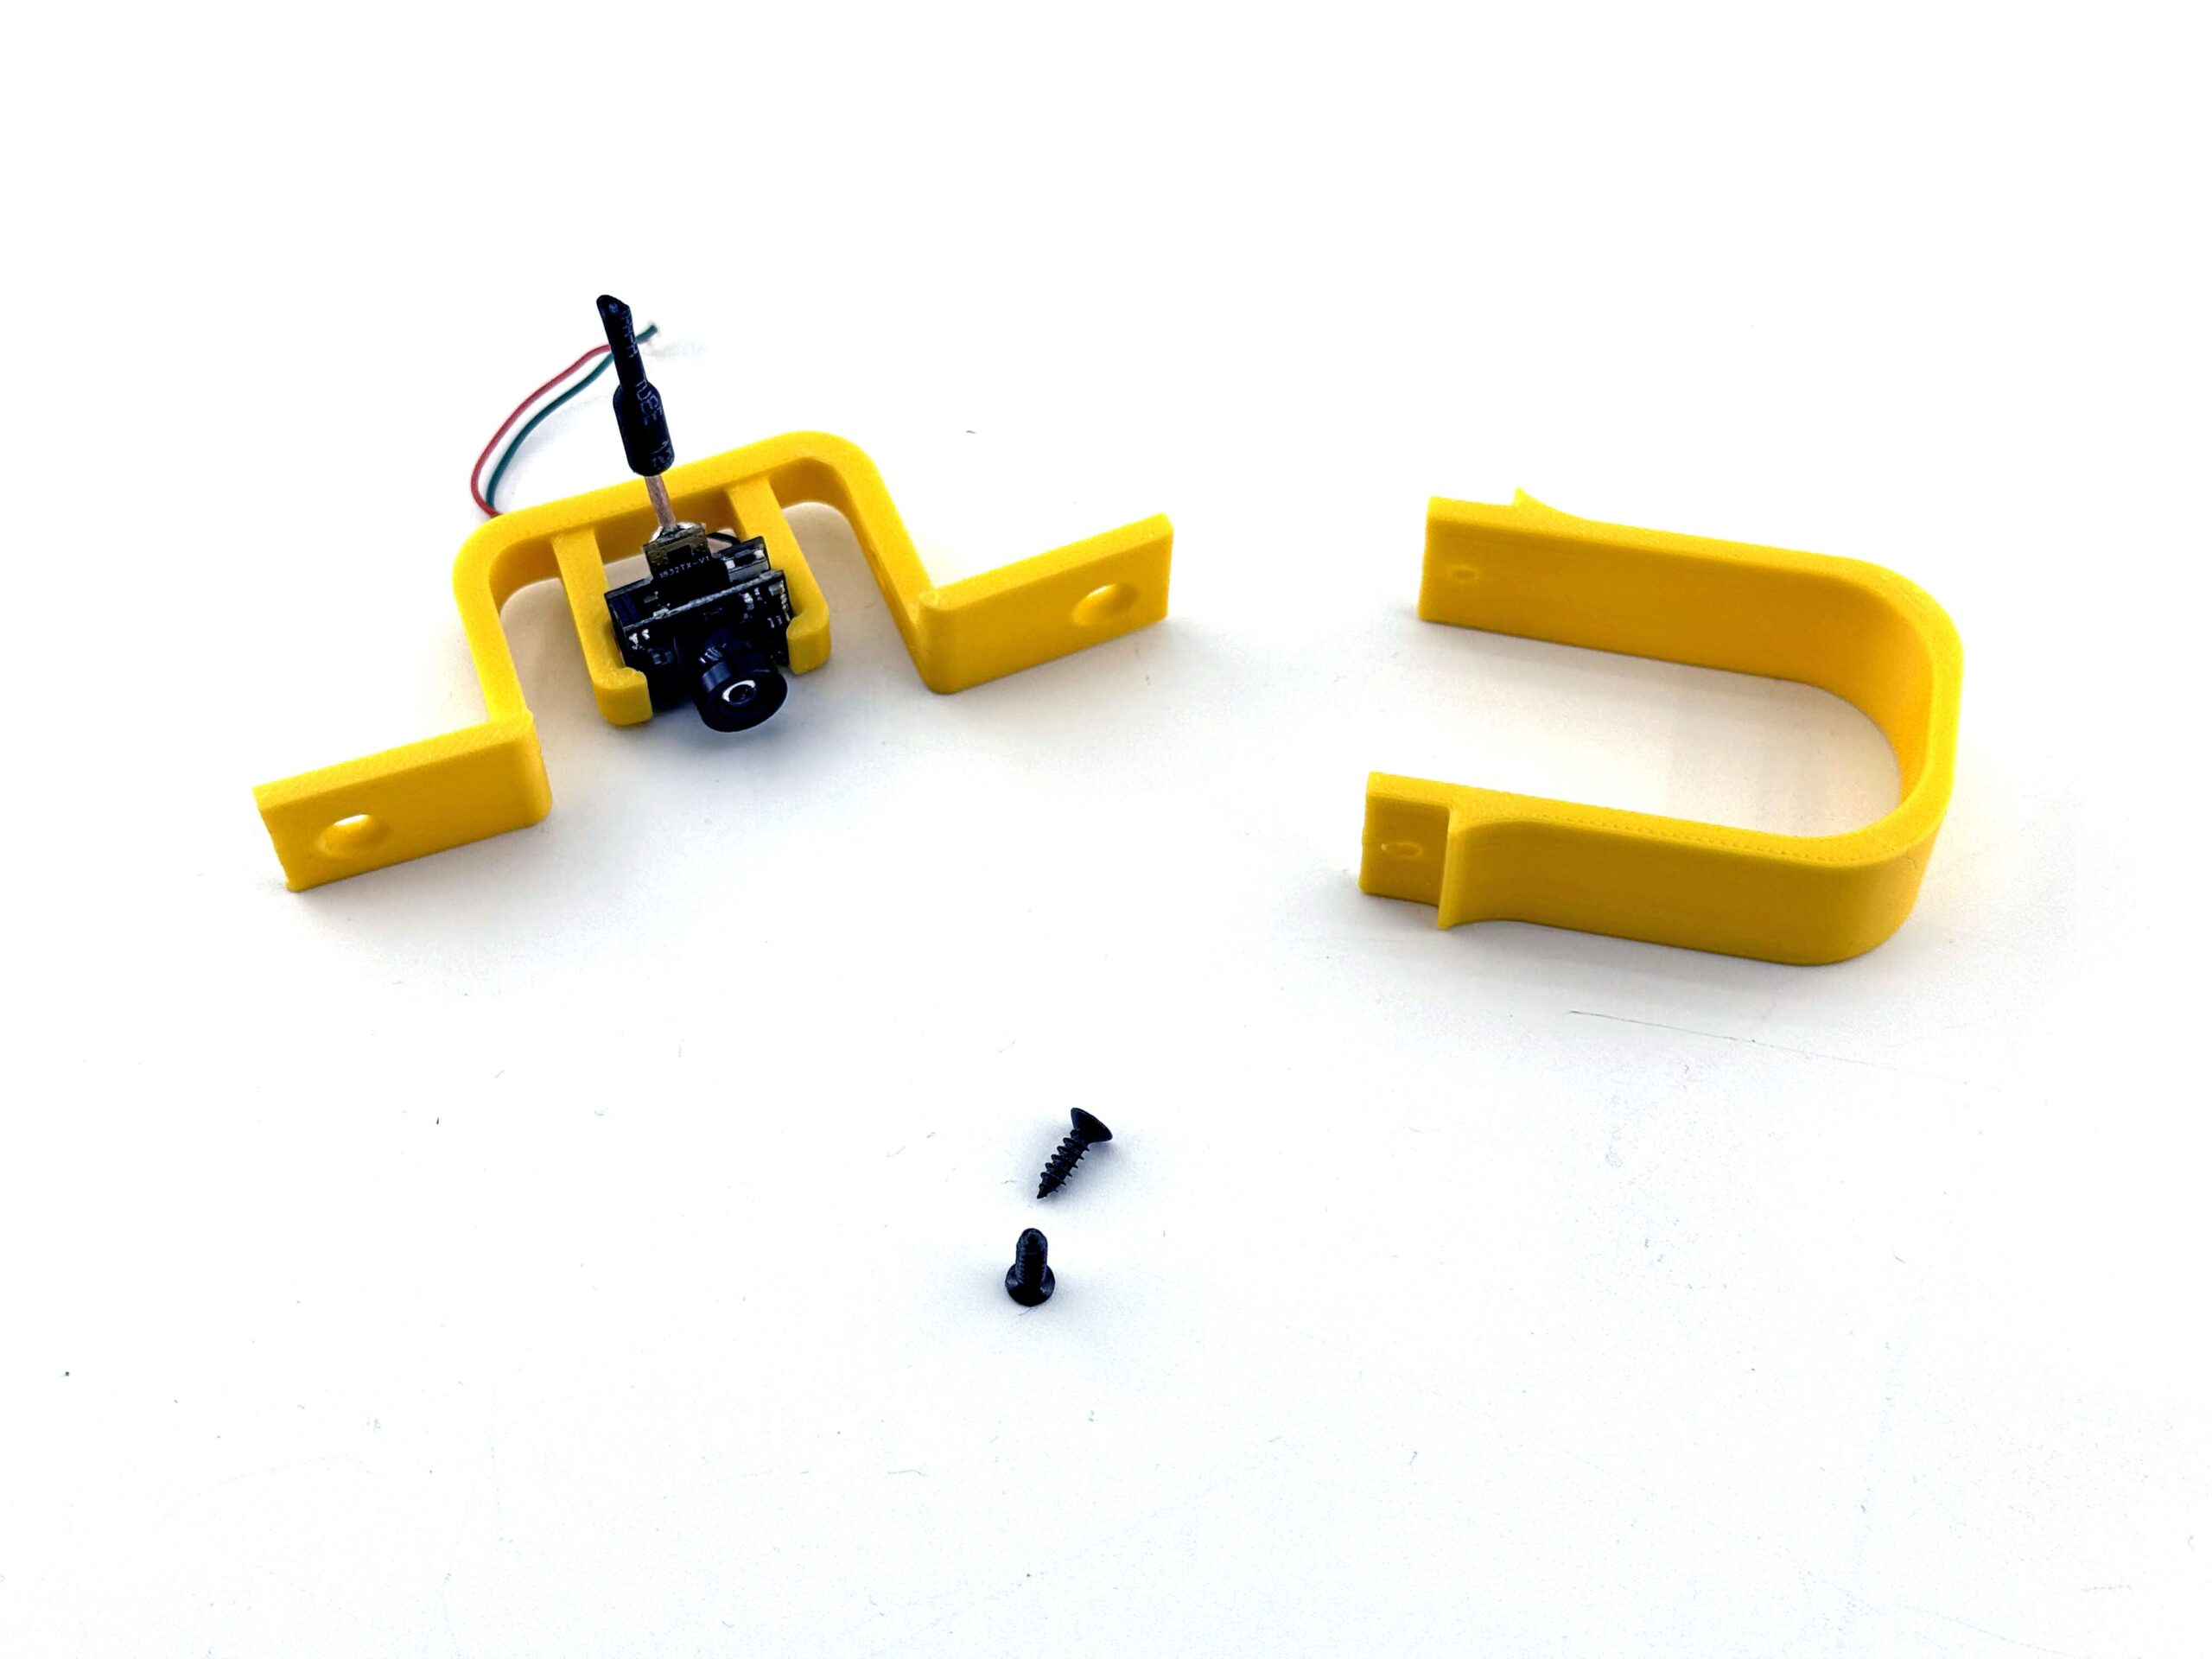
Если ваш комплект NANOPIX Roverbot оснащен аналоговой FPV камерой, тогда для продложения сборки вам нужно перейти по этой ссылке.
¶ Продолжение сборки для версии с системой цифрового HD видео
Если ваш комплект NANOPIX Roverbot оснащен модулем цифровой камеры, тогда для продложения сборки вам нужно перейти по этой ссылке.
¶ Ровербот собран и готов к запуску!
Если ваш робот еще не собран: на предыдущем шаге вам необходимо перейти в соответствующий раздел, чтобы завершить сборку вашей комплектации робота.
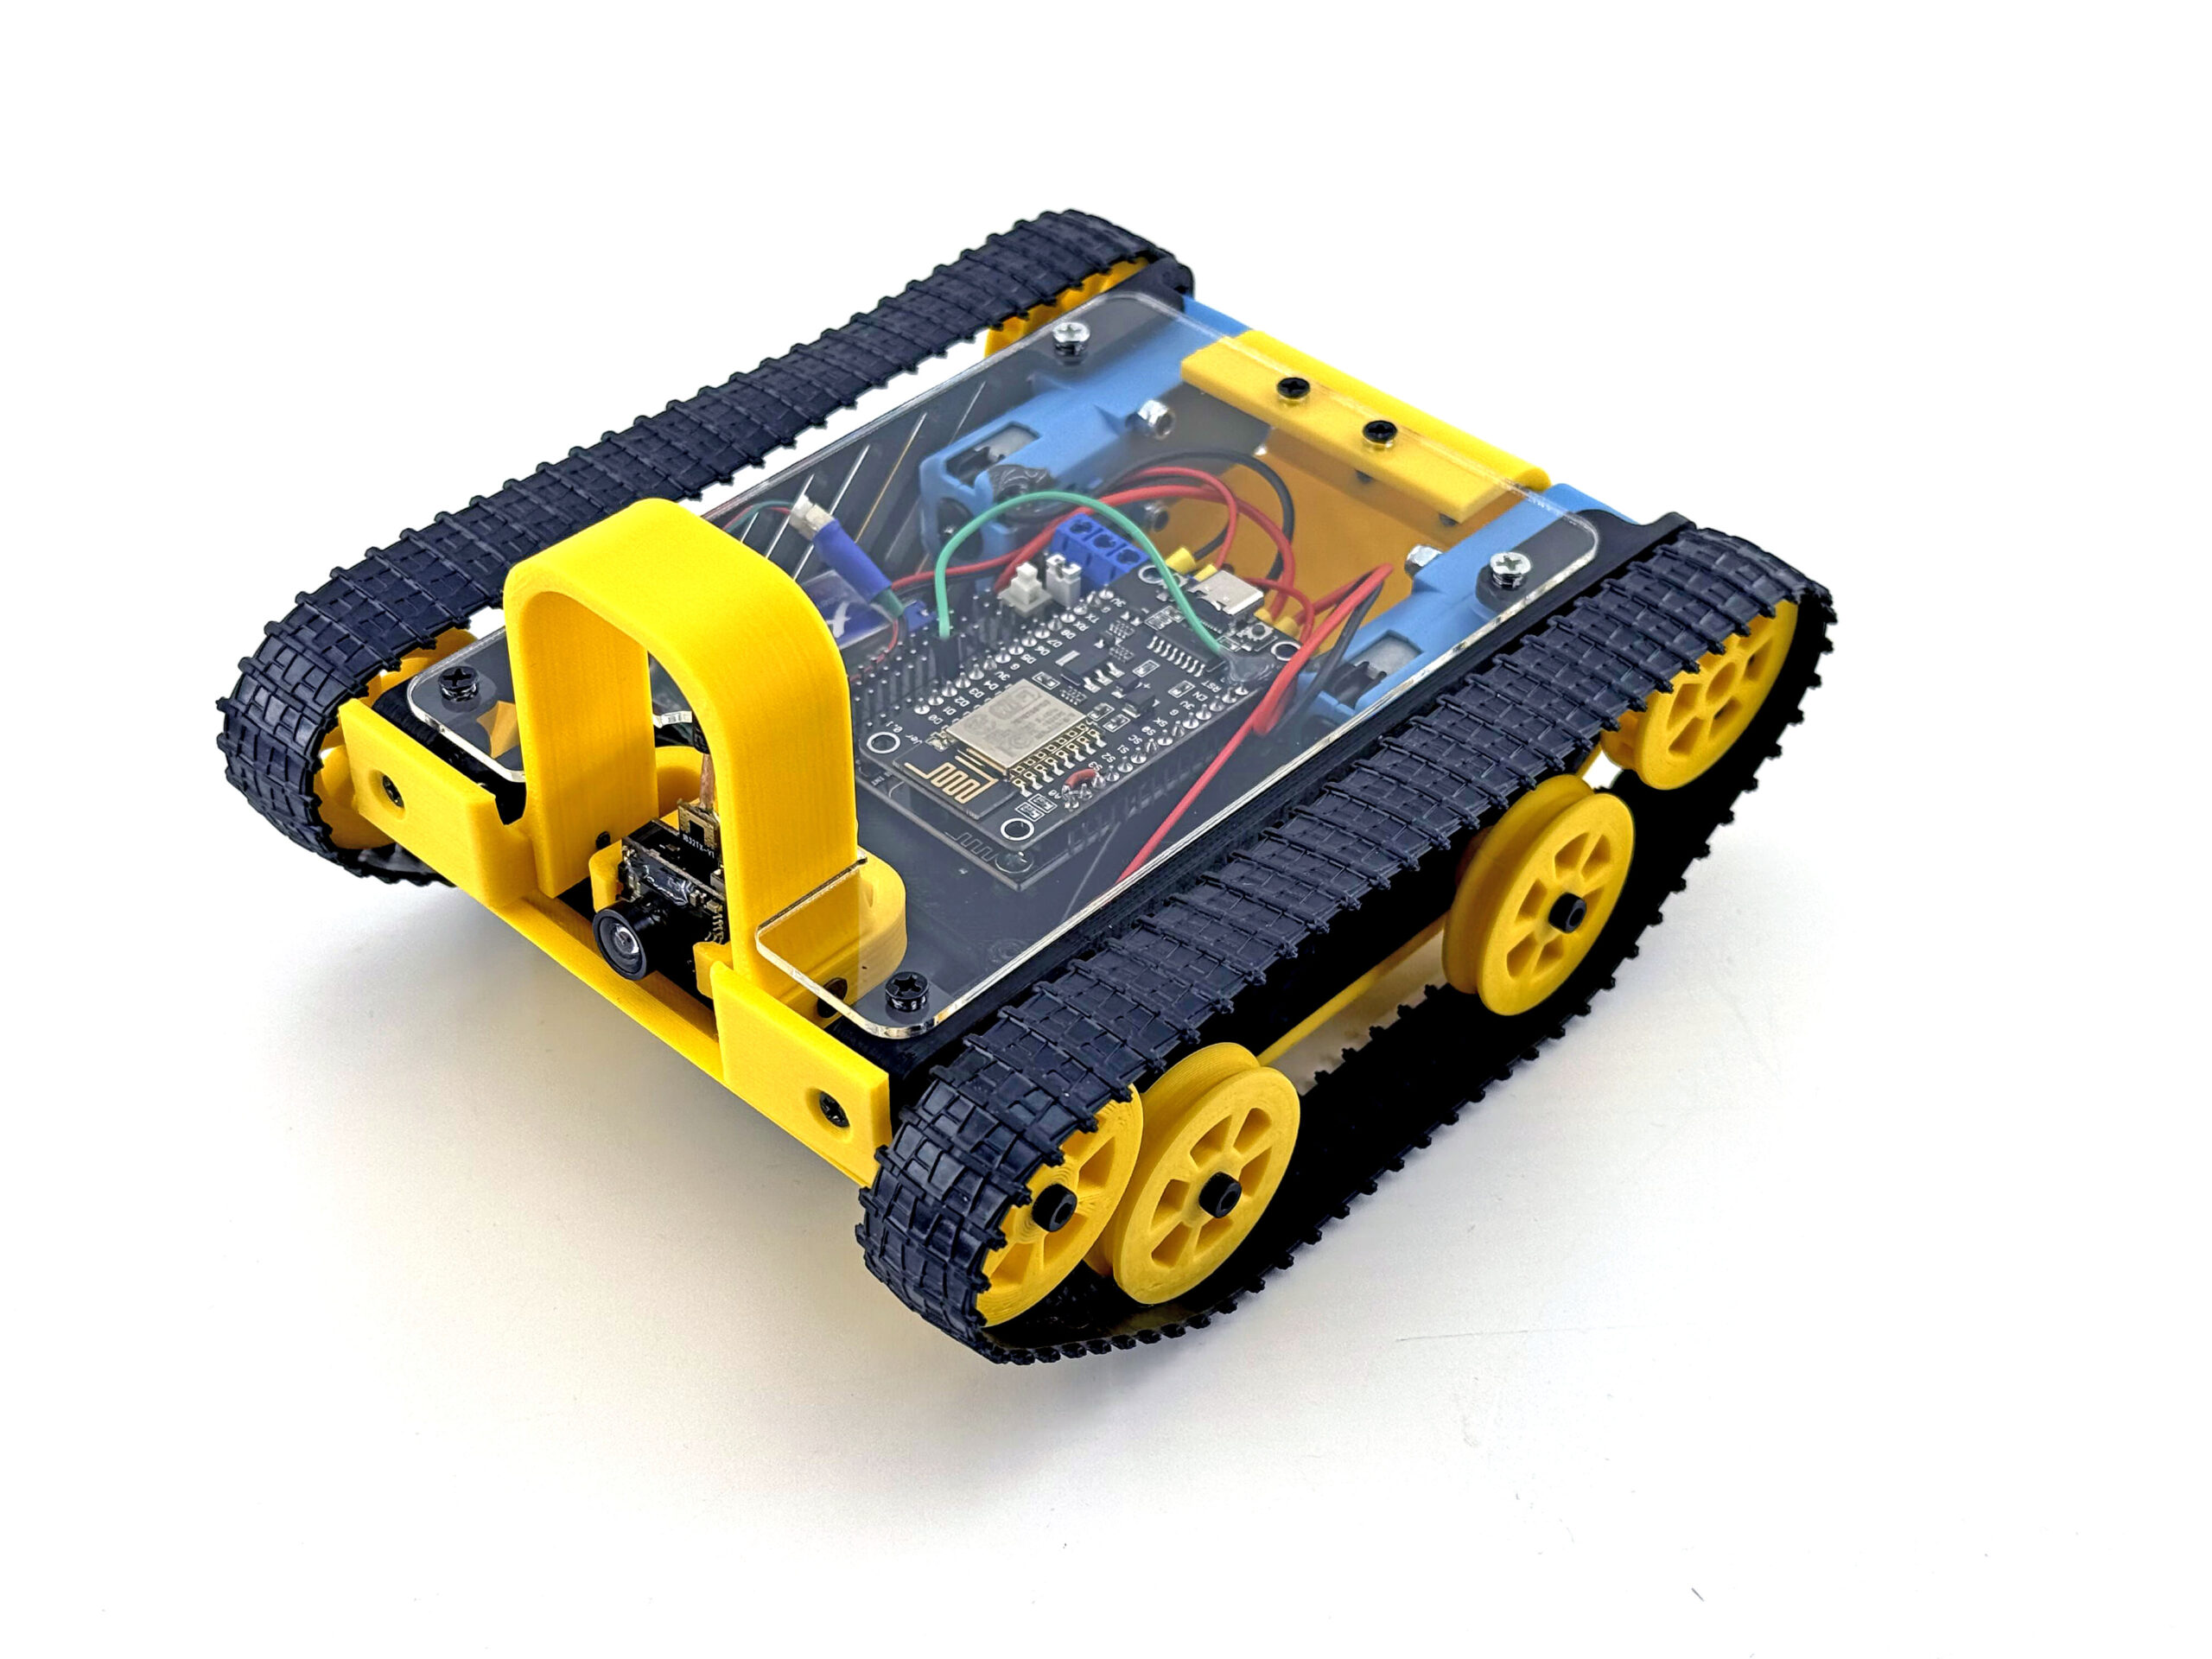
Для запуска с пультом управления Nanopad - сначала включите пульт Nanopad и активируйте режим привязки (если он не активен). После этого установите аккумуляторы 18650 в батарейный отсек робота и переведите переключатель на батарейном отсеке в положение ON.
При успешном подключении на пульте Nanopad отобразится заряд батареи NANOPIX Roverbot.
Обратитесь к инструкции для пульта Nanopad, если у вас возникают какие-либо вопросы по подключению.
¶ Запуск цифрового видеопотока
Для запуска видео с цифровой камеры робота используйте следующую инструкцию: